01 ноября 2018

ALZRC X360 - клон GAUI X3. Часть первая. Распаковка

Ближе к концу 2014 года у меня появился вертолет GAUI X3. Это была моя первая крупная модель, но опыт полетов на микровертолетах уже был. Решил, что справлюсь и с этим. За зиму вертолет был успешно собран и все лето 2015 года летал на нем почти каждый день.

GAUI X3 - очень надежный и прочный вертолет. В конструкции много пластика, который может быть только в двух состояниях: либо целый, либо сломан. В отличии от алюминия, он не может быть слегка гнутым. Основной и межлопастный валы спроектированы с невероятным запасом прочности. В целом, конструкция простая, легкая и не содержит большого количества деталей.

На тот момент запчасти на GAUI X3 продавались только в трех магазинах: два на Тайване и один в Гонконге. Цены и так-то были высокие, да еще стоимость доставки из Тайваня была возможна только американской службой USPS за неразумные деньги. С Гонконгом было чуть проще, но зимой 2015 случилась небольшая трагедия - для Крыма отключили PayPal. Отвалился последний адекватный магазин запчастей:( Да, можно было бы просить друзей с материка помочь в приобретении деталей, но не будешь же это делать несколько раз в месяц:) Немного позже появился и в Москве магазин с запчастями на GAUI X3, но цены там были совсем далеки от разумных и не было всей гаммы интересных апгрейдов. А вертолет без доступа к запчастям - просто деталь интерьера.

Так и стоял у меня вертолет на полке. Последний раз летал на нем летом 2016-го. Вроде и все необходимые комплектующие уже были закуплены, оставалось только установить. Потом из-за ремонта в квартире исчезло место, где можно было разложить модель. Каждый раз думал, что вот сейчас доделаю дела, расчищу стол и таки возьмусь за вертолет! Но, как всегда, находилось что-то более важное...

Надежда снова поднять в воздух один из лучших аппаратов в своем классе появилась, когда одна из китайских компаний анонсировала почти полный клон GAUI X3 - ALZRC X360. Вертолет ALZRC X360 больше похож на GAUI X3 с установленным апгрейдом хвоста на ремень.


Эта новость обещала появление в продаже запасных частей по доступным ценам на всех популярных китайских площадках, где не требуется оплата через PayPal. Такой шанс упускать было нельзя и в мою сторону поехала коробочка с тушкой ALZRC X360, мотором и регулятором. Так появилась уникальная возможность сравнить две модели: оригинальный GAUI X3 и его клон ALZRC X360. Рассказ об этом будет разбит на несколько частей, ибо уместить все в одну статью просто невозможно.
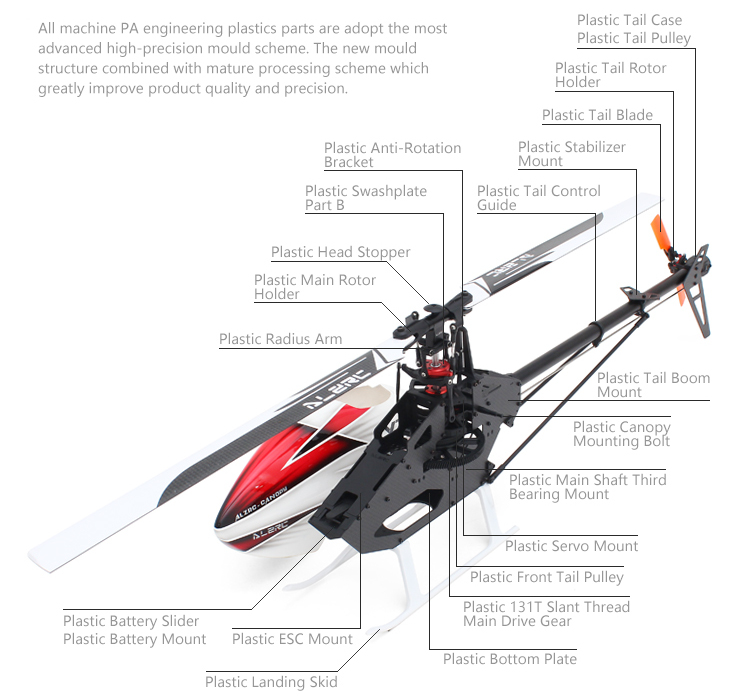

Краткие характеристики ALZRC X360:
  • Диаметр основного ротора: 805мм
  • Длина лопастей: 360мм
  • Диаметр хвостового ротора: 160мм
  • Длина хвостовых лопастей: 60мм
  • Диаметр основного вала: 6мм
  • Диаметр межлопастного вала: 5мм
  • Диаметр хвостового вала: 4мм
  • Диаметр межлопастного хвостового вала: 3мм
  • Размер мотора: диаметр максимум 32мм, высота максимум 48мм
  • Размер аккумулятора: 34x34x120мм
  • Мотор в комплекте: ALZRC BL2525-Pro на 1800kV
  • Регулятор в комплекте: ALZRC V4 50A
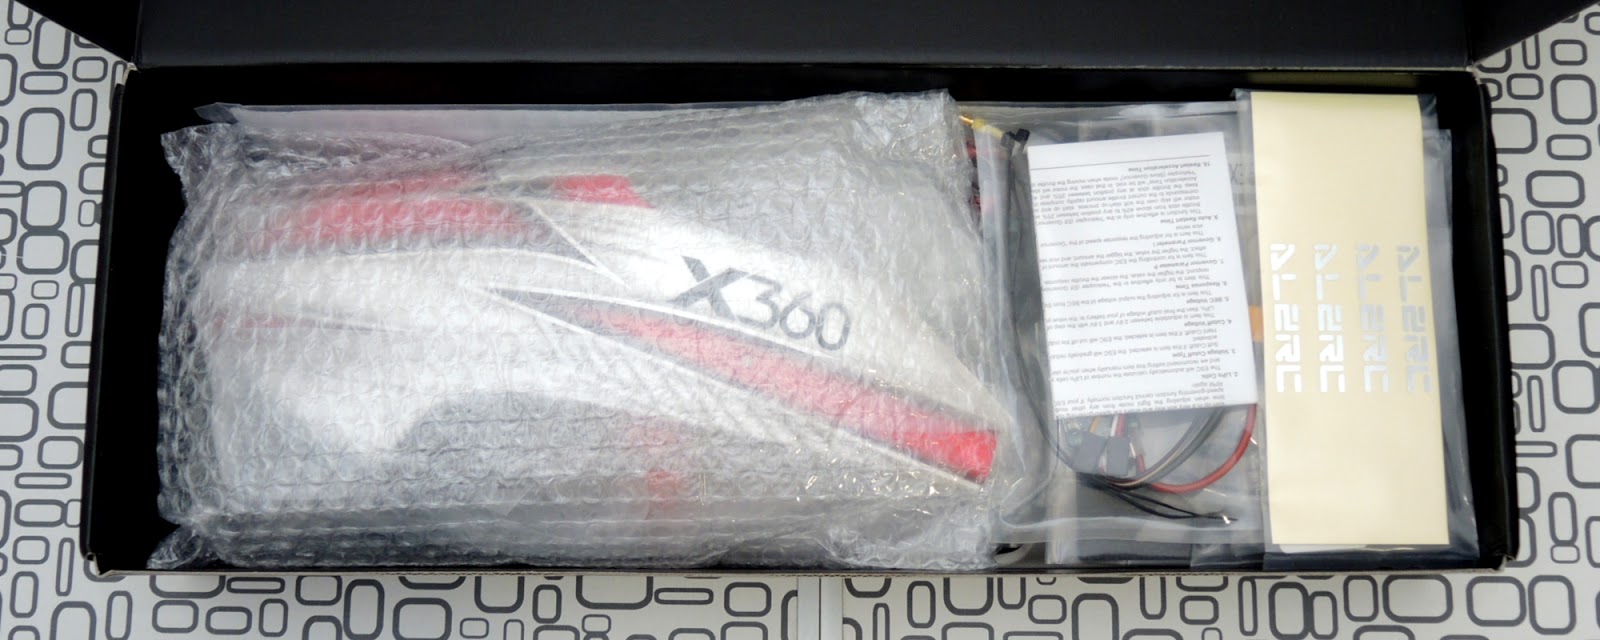
Упаковки у GAUI X3 и ALZRC X360 отличаются. У ALZRC X360 коробка длиннее и более узкая, без красивых рисунков:)


В коробке большую часть занимает канопа. Остальные детали разложены по пакетикам.

Все пакетики подписаны так, что каждый соответствует главе в инструкции по сборке. Многие блоки уже предварительно собраны, но их все же стоит разобрать и проверить все ли в порядке. Еще вернусь к этому вопросу. В коробке не нашлось бумажной инструкции по сборке и анаэробного фиксатора резьбы, как было у оригинала.
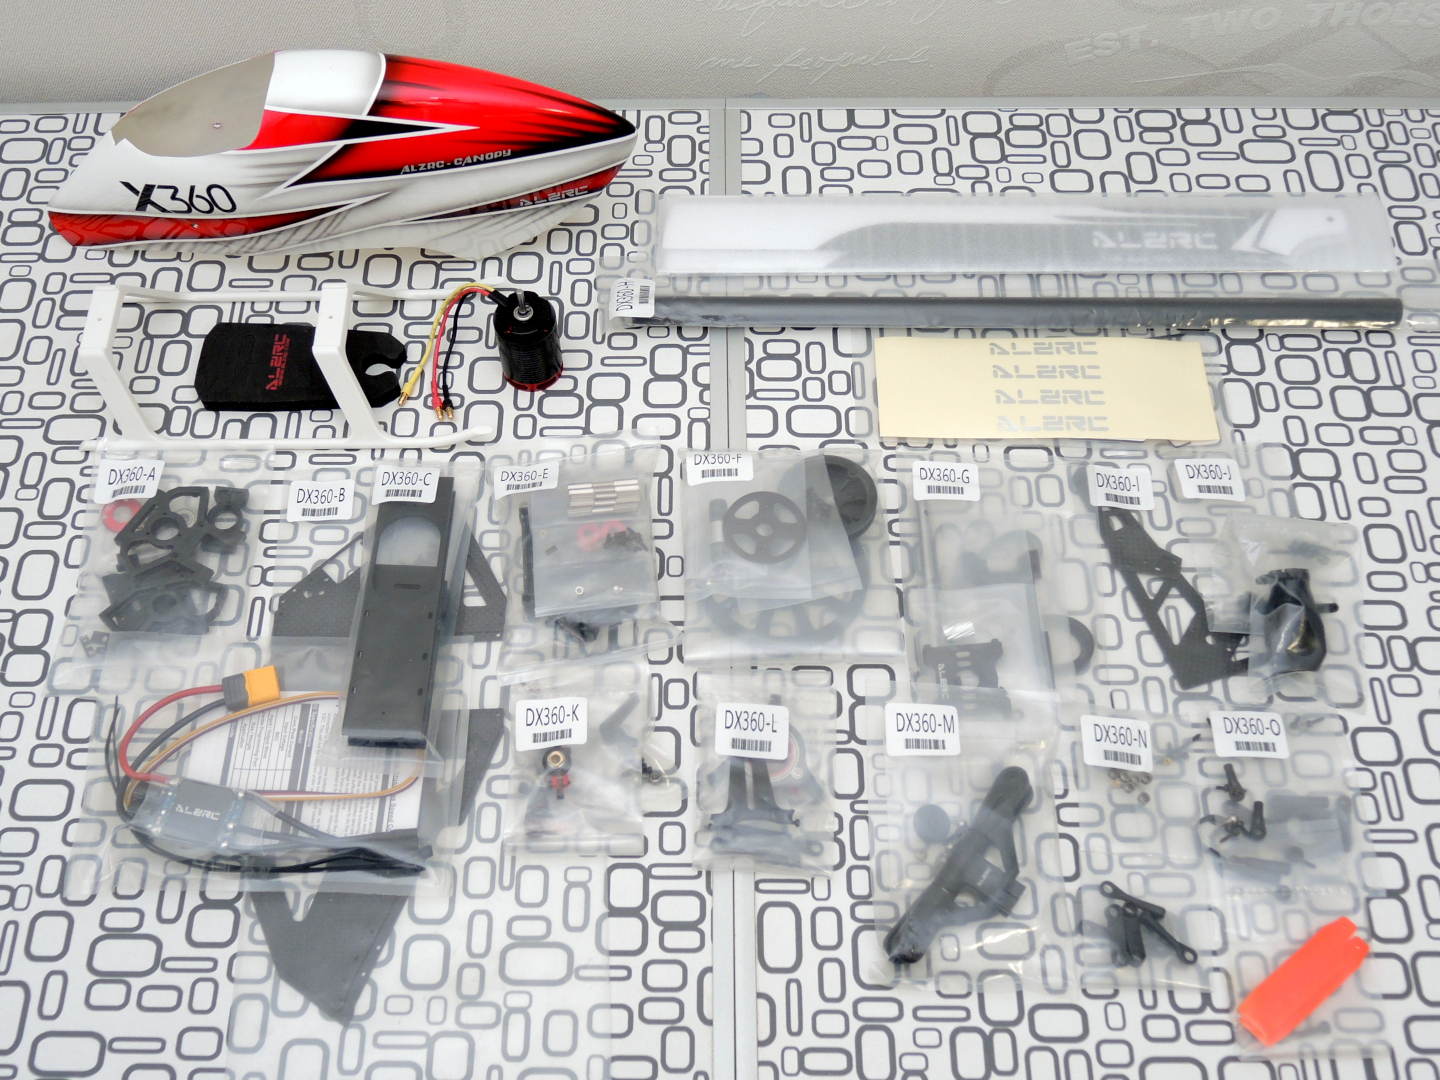

Первое, на что обратил внимание - качество пластиковых деталей. К литью претензий нет - все на высоком уровне. Качество самого пластика отличается от оригинала. Сложно сказать, в лучшую или худшую сторону - время покажет. Пластик клона более пластичный, вязкий, не настолько твердый и "карбонизированный", как у оригинала.


Некоторые детали откровенно слишком мягкие. Например нижняя площадка рамы и площадка установки регулятора гнутся, как нейлоновые. Структура пластика более грубая, детали более шершавые.

Карбоновых деталей всего пять: две боковины рамы, хвостовой костыль, декоративный стабилизатор и площадка установки блока стабилизации. Последняя - новая деталь в конструкции, такой не было у оригинала.


Все детали выпилены очень качественно из карбона толщиной 1.2мм. У оригинала карбон толщиной 1.05мм. У ALZRC X360 карбон не глянцевый, как у оригинала, а матовый, очень твердый и как-бы сухой на ощупь, почти без смолы.

Немного пробегусь по единичным деталям, которые есть отдельно и у клона и у оригинала. В первую очередь идет канопа. У GAUI X3 она прочная и твердая, сделана основательно и пережила уже пару аварий. У ALZRC X360 канопа совсем тонкая, в один слой стекла, а сверху краска и лак. Производитель ставит себе в плюс, что канопа очень гибкая, а на самом деле при любом незначительном краше ее порвет, как бумагу.


В районе отверстий она потрескается даже просто от установки на раму. Придется усиливать еще парой слоев стекла вокруг отверстий, чтобы хоть немного послужила:) Так же очень желательно оклеить канопу клона по контуру резинкой, как я уже сделал с канопой GAUI X3. По форме канопа клона слегка отличается от оригинала. В нижней части есть вырез.


Задняя часть канопы слегка удлинена. Скорее всего, поставлю сзади такую же защелку с магнитами, как сделал у GAUI X3.

Шасси практически идентичны, но у клона (белые) шасси более мягкие, эластичные. У оригинала более жесткие, но и более ломкие, особенно в районе крепежных отверстий.


Хвостовая балка у клона покрашена матовой краской, довольно толстым слоем. Но сама краска не очень высокого качества. У оригинала балка глянцевая и к покраске претензий нет.


Зато у клона стенки балки раза в два толще, чем у оригинала и балка более жесткая. Балка длиной 400мм, как у апгрейда на GAUI X3 под ремень.

Первое впечатление от лопастей основного ротора - очень легкие! На GAUI X3 использовал карбоновые лопасти Align на 360мм. Весят они 32.5г, а лопасти ALZRC весят 26.2г - существенная разница! У лопастей ALZRC просто профиль ближе к задней кромке как бы вогнутый, а не нормально выпуклый. Жесткость лопастей на изгиб примерно одинаковая. Длина от центра оси 360мм, ширина 33.3мм.


Хвостовые лопасти стандартные на 60мм. Форма мне не нравится. Есть карбоновые ZEAL на 62мм, но не хочу их ставить, хочу оставить пластиковые из-за небольшого веса.

Приложил боковину рамы клона к оригиналу, чтобы показать, на сколько они различаются.


Отлично видно, что площадка под регулятор будет стоять ниже и это хорошо, потому что у оригинала регулятор упирался в канопу. В остальном, рама будет полностью совместима с оригинальной.

На GAUI X3 стоит мотор XNova XTS 2618 на 1860kV с пиньеном на 12 зубьев и это перебор! После полета, да еще если хорошо наваливать, регулятор у GAUI X3 был просто раскаленный! Более того, при резких маневрах питание проседало так, что аж мотор захлебывался и уводило хвост. И это при стандартных 12 градусах по шагу.


Поэтому на клон поставлю заведомо менее мощный стоковый мотор ALZRC BL2525-Pro на 1800kV с пиньеном на 11 зубьев, чтобы мотор не высасывал весь ресурс аккумулятора и вертолет не терял динамику при резких маневрах. Диаметр вала у него 3.4мм, пиньен надо подбирать под вал 3.5мм.

Регулятор хочу оставить стоковый ALZRC V4 50A. Но с ним есть нюанс. Это клон HobbyWing Platinum 60A V4, только без корпуса.


По словам менеджера ALZRC, прошивка в регуляторе вроде как обновляемая на оригинальную от HobbyWing, но он очень не рекомендует этого делать. Если получится подтянуть с этого регулятора телеметрию - оставлю его. Если не получится, то заменю на Castle Creation Phoenix Edge Lite 50A, который сейчас стоит на GAUI X3. Оригинальная программа от HobbyWing не признала регулятор, но менеджер ALZRC предоставил исправленную версию, которая без проблем запустилась и позволила получить доступ к настройкам регулятора.


Для настройки потребуется либо отдельный программатор HobbyWing, либо USB-свисток, если настраивать только с компьютера. Кстати, внутри регулятора стоит прошивка последней доступной версии, так что и обновлять ее пока нет смысла.


Позже заменю силовые провода на регуляторе на более толстые. Сейчас стоят 14AWG, а на аккумуляторах Infinity 6S/1400мА/ч, которые буду использовать с этим вертолетом, стоят толщиной 12AWG.

На основной ротор буду ставить уже традиционные на моделях такого класса сервы KST DS215MG, которые отлично себя зарекомендовали на GAUI X3.


Была мысль взять оригинальные ALZRC DS452MG, но, посоветовавшись с друзьями, у кого бывали в руках эти сервы, решил не испытывать судьбу. По отзывам, качество у них заметно хромает.

На хвост есть два варианта: либо коллекторная KST DS565X, либо бесколлекторная Turnigy TGY505HS, которая является более дешевым клоном KST BLS505X.


Если коллекторную я уже пробовал на GAUI X3, то бесколлекторную еще не испытывал - поставлю ее.

Управлять всем этим хозяйством будет полетный контроллер MSH Brain2 - вещь для меня новая. До этого летал только c Tarot ZYX-S2 и Align 3GX, с VBar и его клонами. Думаю, что разберусь и с этим.


Буду использовать приемник FrSky R-XSR. Попробую вывести телеметрию с полетного контроллера на пульт. Но с этим приемником есть небольшая проблема. Если питать его от напряжения выше 5В, то он сильно греется и начинает терять сигнал. А со стабилизатора, установленного в регуляторе, будет подаваться 7.2В. Именно такое напряжение будет поступать на сервы. Надо будет искать какой-либо способ подавать на приемник напряжение не выше 5В. Придется ставить дополнительный стабилизатор или отказаться от FrSky R-XSR в пользу FrSky XSR, у которого нет проблем с питанием напряжением выше 5В.

Пока на этом остановлюсь. В следующей части начну сборку тушки и попробую заострить внимание на тех местах, где могут возникнуть проблемы. Параллельно сравню и остальные детали клона с оригиналом. В целом, впечатление от ALZRC X360 положительное. Если бы качество пластика не отличалось от оригинального, было бы совсем хорошо, а так - посмотрим.

Кстати, цена на ALZRC X360 в комплекте с мотором и регулятором с 29 октября по 10 ноября будет всего $149.99! Это халява, господа:)

21 октября 2018

Корректировка избыточной яркости видеоприемников на базе модулей RX5808

Не очень давно стал обладателем очков FatShark Dominator HD3. Установил в них диверсити-приемник Realacc RX5808 Pro Plus. С самого начала обратил внимание, что картинка в очках очень яркая и какая-то обесцвеченная. У светлых деталей на экране просто отсутствовали оттенки, а белые детали вообще выглядели плоскими и однотонными. Думал, что у меня очки бракованные. Просматривая DVR-записи в интернете, заметил, что такой эффект присутствует у большинства владельцев очков FatShark. Это легко определить по избыточной яркости видео. Ну, раз у всех такое, наверное, это нормально. Почти смирился с проблемой.

На днях испытывал новую камеру Caddx FireFly. У друга в очках SkyZone SKY03 было отличное изображение, а у меня - уже привычные белые пятна на светлых деталях. Выглядит это примерно так.


Слева изображение с FatShark Dominator HD3, справа - со SkyZone SKY03. Никакие регулировки яркости-контрастности от этой напасти не помогают. Вот еще пример просто на стене.


Решил разобраться с проблемой. Попробовал подавать видеосигнал на очки с внешнего приемника через штекер сбоку. О, чудо! Картинка в очках стала без засвеченных пятен! Ага, значит проблема либо в приемнике, либо во входном тракте видеосигнала в очках с приемника. Прозвонил тестером очки и выяснил, что вход видео на колодке приемника напрямую связан со входом видео в боковом разъеме. Значит, проблема в очках исключается и виноват собственно приемник Realacc RX5808 Pro Plus. Уже проще:)

Нашел в интернете схему этого диверсити-приемника и убедился, что между выходами видеосигнала с модулей RX5808 и колодкой разъема стоит только одна деталь - цифровой переключатель сигнала. То есть, никаких других паразитных деталей на пути видеосигнала нет и он сам по себе такой странный выходит напрямую с модулей приемника. Время было позднее и с этой мыслью лег спать.

За ночь мысль оформилась и утром пришел к выводу, что сигнал с приемника идет слишком сильный и надо его ограничить. Сел за компьютер и обнаружил подтверждение своим мыслям на форуме. А немного позже наткнулся на описание этой проблемы и пути ее решения.

Ограничить величину сигнала можно двумя способами. Либо повесить ограничивающий резистор в разрыв между цифровым переключателем и колодкой разъема, либо притянуть выход видео к общему так же через резистор.

Решил поэкспериментировать. Повесил между общим и выходом видео на приемнике потенциометр на 5кОм от старых стиков с пульта. Включил и стал смотреть, что происходит с изображением в очках, вращая ручку потенциометра. Если выкрутить потенциометр до упора, то появлялось едва заметное улучшение изображения. Потенциометр в крайнем положении выдавал сопротивление 40Ом. Надо было искать сопротивление еще меньшего номинала. Пока занимался поиском нужных деталей, друг уже попробовал подключить резистор на 25Ом в разрыв видео с очень положительным результатом!

Оставалось только повторить успешное решение:) Сначала попробовал поставить в разрыв резистор на 33Ом - картинка с приемника стала значительно лучше. Затем поставил на 56Ом - стало совсем хорошо! Думаю, что резистора на 47Ом так же было бы достаточно.


Уверен, что такая проблема имеется не только у приемника Realacc RX5808 Pro Plus, но и у большинства других. Прежде чем покупать новый приемник, поищите DVR-записи, сделанные через него. Засвеченную картинку с белыми пятнами довольно легко опознать. И если таковая имеется, значит запасайтесь резисторами вышеуказанных номиналов для корректировки качества изображения:)

20 октября 2018

Caddx FireFly - камера для тинивупов нового поколения

Всем хороши тинивупы, но, кроме несомненных достоинств, есть у них несколько недостатков. Один из них - низкое качество видео по сравнению со старшими собратьями большего размера. Дело в том, что почти все маленькие и легкие камеры для тинивупов имеют CMOS-матрицу размером в 1/4 дюйма и передают видео максимум на 520TVL, сколько бы TVL не было указано в спецификации. При этом получается очень мыльное изображение, да еще и засвеченное местами. Функция WDR у таких камер работает совсем плохо. Решить вышеозначенную проблему попробовала компания Caddx, выпустив новую камеру Caddx FireFly с CMOS-матрицей в 1/3 дюйма, как у нормальных камер, и с функцией G-WDR. Вот об этой камере и расскажу подробнее.


Краткие характеристики камеры Caddx FireFly:
  • Размер матрицы: 1/3 дюйма
  • Горизонтальное разрешение: 1200TVL
  • Формат передачи: PAL или NTSC
  • Формат изображения: 4:3 или 16:9
  • Синхронизация: внутренняя
  • Электронный затвор: PAL: 1/50~100,000; NTSC: 1/60~100,000
  • Соотношение сигнал/шум: >52dB (AGC OFF)
  • Видеовыход: CVBS
  • Линза: 2.1мм
  • Минимальное освещение: 0.001Lux@F1.2
  • Автоматическая регулировка усиления
  • Компенсация заднего света: BLC
  • Глобальный WDR
  • Цифровое шумоподавление: 2DNR
  • Входное напряжение: 3.3-9В
  • Рабочая температура: -20..+60℃
  • Допустимая влажность: 20%~80%
  • Габариты: 14.4x14.2x14мм
  • Вес с передатчиком: 4.3 грамм
Характеристики передатчика:
  • Управление: TBS Smart Audio
  • Диапазон частот: 5362~5945МГц
  • Количество каналов: 48
  • Тип модуляции: FM
  • Выбор каналов: кнопкой
  • Индикация каналов: CH1-CH8 - группой из 8 светодиодов, A-F сетка - группой из 6 светодиодов
  • Выходная мощность: 13±1dBm
  • Контроль частоты: PLL
  • Импеданс: 50Ом
  • Потребляемая мощность: 140±20мА при 5В
  • Входное напряжение: 2.9-5.5В
  • Рабочая температура: -10..+60℃
  • Габариты: 15x14мм
Камера продается в пластиковой коробочке, внутри все защищено мягким поролоном. Сбоку на коробочке указано в каком видео-формате передает камера и какое соотношение сторон имеет.


На самом деле, мне приехало две камеры:) Внутри упаковки ничего, кроме камеры, нет.

Сразу же стал интересен вес камеры Caddx FireFly, на сколько она будет тяжелее привычной LST-S2. Оказалось, не все так страшно. Вес новой камеры всего на один грамм больше и составляет 4.3 грамма. Но это с питающим проводом и антенной-диполем. Если заменить антенну, можно еще полграмма убрать.


По размерам новая камера мало отличается от LST-S2, но, как видно на фотографии, плата камеры и корпус в совокупности очень толстые. Я пробовал вставить камеру в обычную канопу LDARC и ничего хорошего из этого не получилось, даже если максимально допустимо подрезать фиксатор камеры внутри канопы.


Диаметр объектива камеры Caddx FireFly составляет 10.5мм, что немного больше, чем стандартный у LST-S2 - 10мм. Габариты камеры 14.4x14.2мм.

Провода из камеры выходят в нижнем правом углу и залиты черным клеем - как-то не по феншую, аляповато получилось. Кофр матрицы крепится парой болтиков и легко снимается.


За следующей фотографией стоит грустная история. Стал пробовать установить камеру в канопу LDARC и случайно схватился пальцем за заднюю часть работающей камеры - изображение с камеры пропало и больше не появилось. Руки были сухие, как пергамент. Что это было, статика или еще что-то - не знаю, но камера умерла:( Так что, заднюю часть камеры надо изолировать, хоть кусочек каптона наклеить. А раз камера мертва, то не страшно было снять корпус и осмотреть матрицу.


Да, действительно, размер матрицы 1/3 дюйма! Точно такой же у камеры Foxeer Arrow V3. Кстати, инфракрасный фильтр стоит на объективе и едва закреплен - при авариях может отвалиться, придется следить за ним. Посадочный диаметр объектива 8мм.

Теперь кратко о передатчике. Его габариты 14x15мм. Управляется одной кнопкой. Короткое нажатие - смена канала, длинное - смена сетки. Мощность передатчика 25мВт. Доступно 48 каналов.


Сетку каналов можно найти в документации. Передатчиком можно управлять через полетный контроллер по протоколу TBS SmartAudio, подключив его к свободному UART-порту .


При этом будет невозможен выбор F-сетки, она доступна только через кнопку. У передатчика нет возможности менять мощность работы и нет режима PITMODE. Распиновку передатчика можно найти в документации, да оно и так все на плате подписано.


Заранее подготовился к установке камеры на свой последний бесколлекторный тинивуп - выбрал протокол TBS SmartAudio для UART3.


На новых платах RacerStar CrazyBee F3 уже есть пятачки UART3-порта, у меня старая плата и придется подключаться напрямую к выводу процессора.

Пока еще не придумал, как лучше закрепить камеру на квадрике. Как писал выше, в канопу LDARC камеру можно втиснуть, но с большими проблемами. Если напечатать крепление наподобие такого и сверху поставить канопу BetaFPV, то это прилично нагонит лишнего веса. Позже попробую спроектировать канопу-крепление в одном флаконе под 3D-печать.

Теперь самое интересное - как показывает камера Caddx FireFly. Установил ее сверху на квадрик с камерой LST-S2.


У новой камеры картинка значительно более четкая. Видео этого не передает в полной мере, так как пережато редактором. В действительности все значительно лучше.


Цветопередача немного обескуражила - слишком сочные цвета, местами даже чересчур. Картина слегка скатывается в зелено-оранжевый оттенок, как будто IR-фильтр слабоват. Позже попробую заменить линзу. Работа WDR оказалась на высоте. Никакого дискомфорта от полета из освещенной зоны в более темную не испытывал. Если смотреть на солнце, то картинка не засвечивается. В темноте так же все было хорошо. В общем, камера понравилась - заказал еще парочку:)

Подводя итоги, скажу о том, что не понравилось в камере Caddx FireFly. Корпус камеры и плату можно было бы сделать более тонкими и легкими. По современным меркам, управляемый через полетный контроллер передатчик без режима PITMODE - уже моветон. И мощность передатчика хотелось бы видеть не только 25мВт, а хотя бы еще и 50, как у HLGRC GTX NANO. Еще хотелось бы иметь хоть какую-то регулировку цветности:) Во всем остальном, камера Caddx FireFly - очень достойный продукт и задает планку по качеству картинки другим производителям. Есть только один конкурент данной камере - BetaFPV HD 1200TVL. Но что-то мне подсказывает, что это та же самая камера Caddx FireFly, просто под другим именем и с другим объективом. У них даже передатчик и плата камеры одинаковые:)

На данный момент, буду ставить Caddx FireFly на все свои тинивупы. Интересно, чем ответят Foxeer и RunCam на новую камеру Caddx?

13 октября 2018

FlySky FS-i6 - обновление прошивки

Есть у друга комплект для тренировок начинающих пилотов: пульт FlySky FS-i6 и тинивуп на базе Деда Мороза. Все бы ничего, но функционал пульта уж очень скромный. В первую очередь, остро ощущается нехватка каналов. Их всего шесть, а для удобного управления квадриком хочется немного больше:)


В интернете случайно попалось описание прошивки для FlySky FS-i6, увеличивающее количество доступных каналов пульта аж до 14-ти! Раз такое возможно, было принято решение попробовать обновить прошивку.

Для этого потребуется любой FTDI-адаптер или любая плата Arduino, например Arduino Nano. Просто нужен мост с USB на последовательный порт. Есть и готовый адаптер для прошивки пульта, но под рукой его не оказалось.

Выводы последовательного порта уже доступны на тренерском разъеме пульта. Схема соединения для обоих вариантов будет выглядеть так, как на рисунке ниже. Используются три провода: TX, RX и общий. Общий провод подключается к наружному кольцу разъема.


С FTDI-адаптером соединение идет TX-RX, RX-TX, а с Arduino Nano: TX-TX1, RX-RX0, не перепутайте!

Прошивка последней версии находится здесь. Скачиваем и распаковываем самый файл 8CH_PPM.zip. Эта модификация прошивки, кроме всего прочего, добавит 8 каналов на выходе тренерского разъема - пригодится в будущем. Внутри находится программа для обновления прошивки для 32-х и 64-битных версий Windows и три варианта прошивки: две без модификации пульта и одна с установленным дополнительно тумблером SWE. Так как пульт даже не вскрывался и не подвергался модификации, буду использовать файл с именем "fs-i6_updater_02_18_19_15.bin". Если у вас (как и у меня) операционная система отличается от Windows, потребуется отдельная программа для обновления, скачиваем ее здесь.

Перевести пульт FlySky FS-i6 в режим обновления прошивки можно двумя способами. Первый - зажать вместе триммер газа вниз, триммер руддера вправо и включить пульт. Экран будет темным, ничего не будет происходить, но пульт будет в режиме обновления прошивки.


Второй - выбрать этот режим из меню "System - Firmware update", нажать OK и ответить утвердительно на вопрос. Тогда подсветка экрана отключится, но надпись на экране сохранится.


Попробовал прошить пульт с помощью Arduino Nano - не получилось. Наверное, плата попалась мертвая. А с FTDI-адаптером получилось с первого раза!

В Windows надо бросить программу для прошивки и саму прошивку в один каталог, запустить программу и ответить утвердительно на вопрос.


В Linux для программы требуется указать порт и имя файла с прошивкой. Побежит полоска загрузки, после чего появится сообщение об успешном завершении процесса.


После обновления прошивки пульт самостоятельно перезагрузится в обычный режим. Можно его выключить и убрать все провода. Проверить результат можно по отображаемой версии прошивки в меню пульта.


Не буду подробно рассказывать о новом функционале прошивки. Отмечу, что действительно стало доступно 14 каналов управления. Недостатка в AUX-каналах у квадрика уже не наблюдается:) Осталось перевести стики пульта на датчики Холла и будет вполне себе бюджетный и функциональный передатчик.

09 октября 2018

PowerWhoop - мощный тинивуп на бесколлекторных моторах

Продолжая тему бесколлекторных тинивупов, начатую здесь и здесь, собрал аппарат, который удовлетворил всем моим пожеланиям относительно того, каким должен быть тинивуп такого класса. Итак, встречаем PowerWhoop!


В основе квадрика находится полетный контроллер RacerStar CrazyBee F3 FR. Альтернативы по функционалу ему пока нет, разве что BetaFPV F4 1S имеет схожий, но у него нет датчика тока, зато стоит F411-процессор. Моторы выбрал HappyModel SE0603 на 19000kV с валом 0,8мм - очень удачная конструкция в сочетании с отличной мощностью.


Камеру оставил полюбившуюся LST-S2. Все это установил на раму HappyModel BWhoop65, которая является просто подкрашенной версией рамы от URUAV UR65. Можно было собрать на разноцветной раме Eachine, но она чуть тяжелее. Для фиксации и защиты камеры использовал канопу от KingKong/LDARC с небольшой доработкой. Питание квадрик будет получать исключительно от аккумуляторов на 450мА/ч и для этого есть веские основания.


Итоговый вес квадрика получился ровно 20 грамм, а аккумулятор GNB 450 1S 80C весит 13 грамм. Взлетный вес получается 33 грамма. Во первых, надо посмотреть на взлетный вес коллекторных собратьев. С 716-моторами сложно собрать квадрик весом менее 25-26 грамм. Добавим к этому вес аккумулятора на 250-260мА/ч в 7 грамм и в итоге получаем те же самые 32-33 грамма взлетного веса. И ничего, нормально же! Полетное время такого квадрика будет 3.5-4 минуты. Особой прыти ожидать от такого сетапа не стоит, зато он очень простой в настройке и обслуживании. Во вторых, токоотдача аккумуляторов на 250-260мА/ч оставляет желать лучшего, какие бы числа не писали на этикетке. Я ни разу не видел в полете ток выше 5А. В отличии от коллекторных, бесколлекторные моторы гораздо эффективнее и выжимают из аккумулятора столько, сколько он сможет отдать. С аккумулятора на 450мА/ч при заявленных 80С теоретически можно выжать аж 36А! На практике получается около 9А:) Но такой ток отдается не на пределе мощности аккумулятора, при этом напряжение не стремиться к нулю.


По итогу, несмотря на кажущийся "лишний" вес, квадрик летит очень бодро, легко подхватывается на питчпампе и даже способен выполнять пауэллупы:) А полетное время составляет 4.15 минут. Во время полета просадка напряжения практически незаметна. К концу полета квадрик не ползает по полу, а просто камнем падает вниз, хотя несколько секунд назад еще вполне бодро летел.

Так вот, я все это веду к тому, что использование более емкого аккумулятора вполне оправдано для бесколлекторных тинивупов. И аккумулятор на 450мА/ч отлично сочетается с 0603-моторами и пропеллерами диаметром 31мм.

Теперь немного расскажу по конструкции квадрика. Для того, чтобы получить вес аппарата в 20 грамм, пришлось пойти на некоторые ухищрения. Для начала, избавился от разъемов на моторах. В комплекте они весят 0.7 грамм. Было очень жалко их срезать, но, как говорится, в борьбе за вес рассудок мутнеет:)


Затем немного доработал камеру LST-S2 - убрал антенну с пигтейлом, надфилем уменьшил высоту выступа под антенну, а в качестве антенны припаял кусок коаксиального кабеля RG178 с зачищенным на 13мм кончиком центральной жилы. В общем, облегчил камеру на полграмма. Переключение каналов передатчика камеры, как обычно, реализовано через Pinio - фиолетовый провод от контакта кнопки идет на пятачок "BUZZ-" полетного контроллера.


Камера устанавливается в канопу без каких либо проблем. Только маленький кусочек пластика пришлось срезать скальпелем там, где отмечено красной линией.


Можно еще больше уменьшить общий вес квадрика, отрезав заднюю часть канопы, но тогда пострадает внешний вид:) Канопа весит 1.3 грамма, а могла бы весить всего полграмма.

Оставалось решить проблему с фиксацией широкого аккумулятора. Казалось бы все просто - срезал стоковый холдер и фиксируй себе аккумулятор резинкой. Как-то это не по феншую... На днях получил довольно интересный PETG-пластик для 3D-принтера. Попробовал печатать небольшие детали и был крайне удивлен их прочностью. По быстрому нарисовал скобочки-фиксаторы для аккумулятора и распечатал.


Детали получились даже прочнее самой рамы! Разорвать их руками очень-очень сложно. Внешний вид тоже порадовал:)


Вес рамы с парой скобочек получился 3.5 грамм. Скобочки спроектированы так, что после установки на раму, они не могут сдвинуться ни вверх, ни вниз и плотно стоят в пазах.


Для более надежной фиксации аккумулятора в верхнюю часть батарейного отсека подклеил прямоугольник из пористого материала от какой-то упаковки, посадил его на "китайские сопли". Аккумулятор в такой отсек входит с достаточным усилием.


Прочность скобочек была проверена, когда на полной скорости впечатался квадриком в бетонный пол на выходе из петли. Рама сломалась, а скобочки остались целыми. Оно конечно и так отлично, но хотелось бы увидеть промышленную раму с широким холдером. Так аккумулятор размещается слишком низко и это не очень хорошо сказывается на расположении общего центра тяжести квадрика. Миллиметров на пять повыше и было бы замечательно!


По конструкции все, теперь настройка. Она мало чем отличается от URUAV UR65. Вот полный дамп конфигурации. Я немного переосмыслил настройку расходов. Для комфортного полета в акро-режиме по дому надо было просто уменьшить расходы, сделать небольшую экспоненту и увеличить суперрейты до 1000 градусов в секунду. Тогда зигзагообразная кривая в пульте больше не нужна.


Летит новый квадрик просто замечательно! Флипы-роллы делает на месте, легко подхватывается. Очень точно управляется, прямо идет за стиком. В акро-режиме нет ощущения борьбы с моделью. Непривычно работать газом из-за бодрого подхвата. В остальном, полет гладкий и предсказуемый. Налетался по дому до выхватывания нагоняя от жены за разбитый бокал, запуганную кошку и порубленные цветы - пришлось идти на улицу:) Кстати, квадрик таки очень кусачий! Полоснул себе случайно по шее пропами - осталась глубокая царапина. Коллекторные более безвредные.


Все устраивало, но захотелось большего. Решил посмотреть список ресурсов и обнаружил поддержку управления цветными светодиодами на выводе B4 процессора.


На плате пятачка для этого, понятное дело, не обнаружилось. Решил попробовать подпаять провод непосредственно к ноге процессора.


Получилось! А дальше все просто. Прилепил светодиод на толстый двухсторонний скотч, подвел питание с того же пятачка, где питается камера (там стабильные 5В) и подкинул управляющий провод. Включил в настройках управление светодиодами - работает!


Вся эта модификация добавила веса в четверть грамма - за красоту надо платить:) Заменил канопу с желтой на белую и настроил кислотное свечение светодиода. Красота!


Чуть позже переделал питание светодиода, перевел на питание от аккумулятора. Думал, что напряжения аккумулятора не хватит на нормальное свечение светодиода, оказывается нормально. Зато разгрузил стабилизатор на 5В, питающий камеру с передатчиком.


Следующий шаг - установка камеры Caddx FireFly. Камера уже приехала несколько дней назад, но руки до нее еще не дошли. Немного отмечу по ресурсу моторов HappyModel SE0603. После примерно сотни полетов моторы все так же тихо работают, как и изначально. Зря я переживал из-за износа латунных втулок. А на этом пока все, удачных полетов!