30 марта 2013

Проект 120 - Часть 5 - Продолжение разборок с электроникой

Пришло время заняться компоновкой в один блок Tarot ZYX-S и сателлита OrangeRX R100. Сначала я выпаял разъем с блока FBL. Потом снял термоусадку со стэпдауна, чтобы внимательнее рассмотреть, что у него внутри. Сигнальный провод проходит через блок напрямую. А понижение напряжения обеспечивает стабилизатор AMS1117-3.3 с обвязкой.

Я стал прикидывать компоновку элементов в одном блоке. Никак не получалось куда-нибудь прилепить стэпдаун. Везде он был неудобен. И вдруг я обратил внимание, что на плате Tarot ZYX-S стоит точно такой же стабилизатор AMS1117-3.3. Меня прямо как осенило, зачем нужен отдельный стэпдаун, если я могу взять 3.3 вольта для сателлита прямо с платы FBL!

Я выделил это место красным кружочком. Это средняя нога AMS1117-3.3. Но сначала нужно все проверить, не будет ли лишняя нагрузка помехой для работы FBL. Я нашел документацию на AMS1117-3.3, где сказано, что стабилизатор может выдержать нагрузку до 1A. Осталось выяснить, сколько потребляет сам блок Tarot ZYX-S. На официальной странице Tarot ZYX-S, нашлась и эта информация. Блок потребляет всего лишь 60mA. Я думаю, что сателлит OrangeRX R100 потребляет совсем немного. Так что никаких препятствий для того, чтобы взять питание для сателлита с блока FBL вроде нет.

Далее, я убрал разъем с самого сателлита, так как он стал просто не нужен. Заодно и проверил распиновку выводов платы сателлита. Оказалось, что можно подключиться как к точкам, где стоял разъем, там и к точкам, расположенным ближе к краю платы.


В итоге должен получиться очень легкий и компактный блок два-в-одном. Я не стал снимать термоусадку с сателлита, только надрезал ее в районе разъема. Сателлит буду приклеивать к плате на толстый двухсторонний "автомобильный" скотч.

Мне осталось докупить еще хвостов с JST1.25, чтобы окончательно все собрать. Как назло парочки не хватило. А пока займусь проектированием кофра для блока и сборкой того, что есть. Так же появилась идея, как удобно организовать режим сопряжения блока с передатчиком. Но об это чуть позже, когда блок будет полностью собран и придет время его прошивки и настройки.

28 марта 2013

Проект 120 - Часть 4 - Разборки с электроникой

Настало время разобраться с Tarot ZYX-S. Плата FBL была извлечена из корпуса. Габариты платы без разъема 29x23x9мм. Так же я буду использовать сателлит OrangeRX R100. Его габариты без разъема - 22x15x2мм. Еще потребуется стэпдаун с 5 вольт на 3.3 вольта.

Для примера, габариты блока электроники Solo Pro 180 - 31x19x8мм. Разница несущественная. Вот фото для сравнения:

Начитавшись документации к Tarot ZYX-S, получилась вот такая схема подключения:

Три пина слева, отмеченные черным цветом, не используются при подключении сателлита без приемника. Остальная распиновка видна на картинке. Надо быть внимательнее, в корпусе Tarot ZYX-S плата стоит горизонтальной частью вверх, а у меня получается, что разъем развернут на 180 градусов. В дальнейшем, при конфигурации Tarot ZYX-S, нужно не забыть про это.

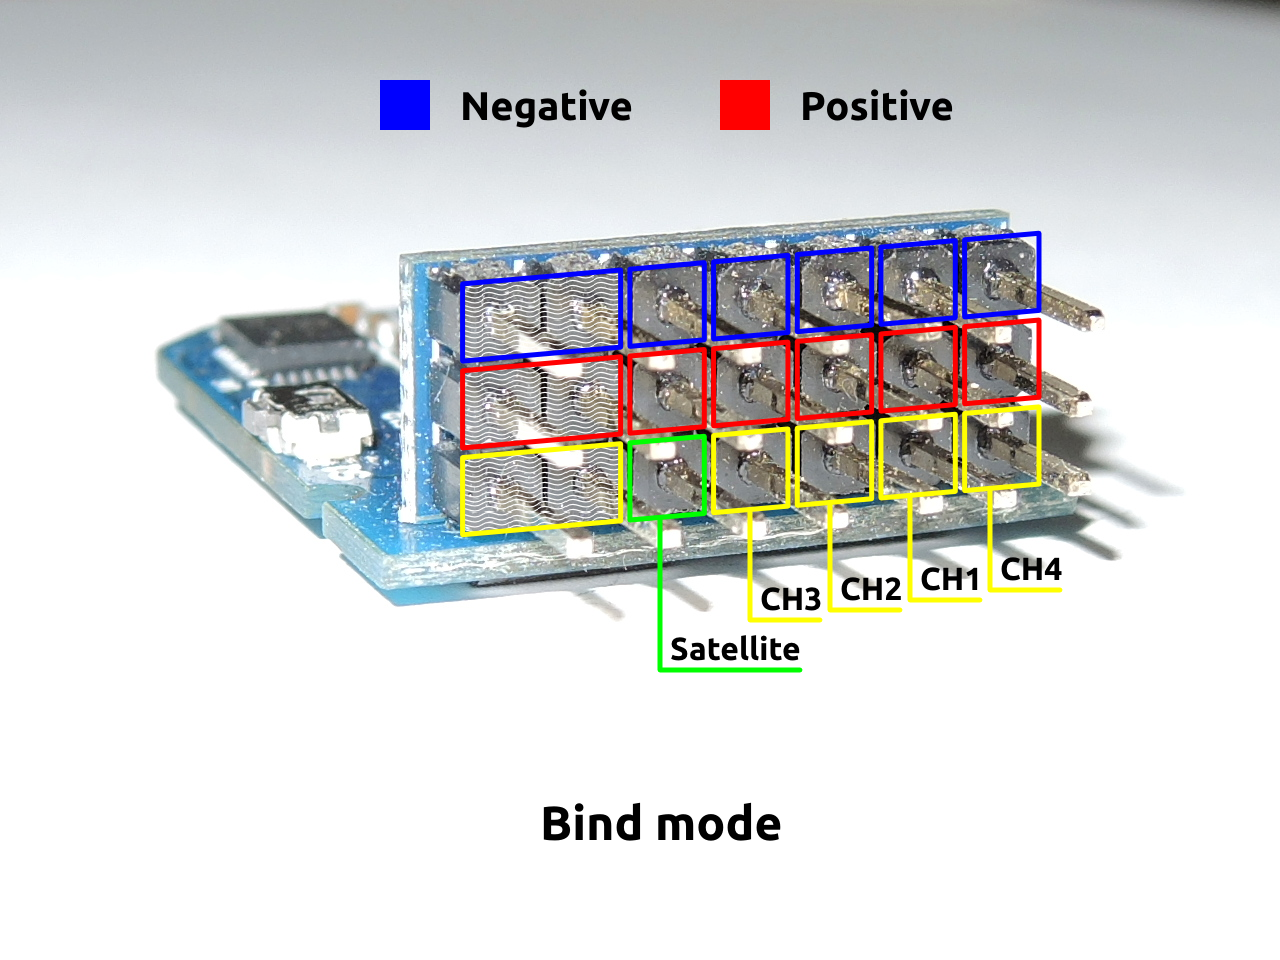
В режиме сопряжения Tarot ZYX-S с передатчиком, схема подключения немного меняется:

Нужно соединить левые, неиспользуемые в нормальном режиме, выводы с соответствующими выводами справа.

Разъем на Tarot ZYX-S будет удален, стэпдаун будет припаян напрямую к вертикальной плате коммутаций и подключен к сателлиту. Выходы на сервоприводы и соединение с BEC регулятора будут сделаны с помощью выводов с JST1.25 на концах. Все постараюсь упаковать в пластиковый кофр, по типу как это было сделано у блока Solo Pro 180. Остается открытым вопрос, как компактно сделать выводы и заглушку для выполнения сопряжения блока электроники с передатчиком.

Список комплектующих:
ZYX-S 3-Axis Flybarless System w/USB Program Adapter - 1шт.
ZYX-S DSM2/DSMJ Satellite Receiver Cable - 1шт.
OrangeRx R100 Satellite Receiver - 1шт.

23 марта 2013

HiSky FBL70 - в продаже

Появилась в продаже на banggood.com модель вертолета HiSky FBL70 по цене $77.42 с базовым пультом и бесплатной доставкой. Технические характеристики модели можно посмотреть в небольшом обзоре ниже. Модель получила новый внешний вид, на мой взгляд более приятный.

Модель отлично подойдет для начального обучения. Надеюсь, что новая канопа подойдет и для HiSky FBL80.

22 марта 2013

Прошивка BLHeli 10.1

Обновилась прошивка BLHeli до версии 10.1.

В основном были исправлены найденные ошибки.

Так же обновилась утилита установки и конфигурации прошивки BLHeli Setup 10.1

Прошивка BLHeli предназначена для регуляторов бесколлекторных двигателей, построенных на базе микроконтроллеров SiLabs. Прошивка примечательна тем, что поддерживает в качестве входного управляющего сигнала не только PPM-модуляцию, но и PWM-модуляцию, применяемую для управления коллекторными двигателями во многих моделях микровертолетов.

Прошивка BLHeli является свободной и доступна в исходных текстах. Любой желающий может проводить ее модификацию по своему усмотрению.

03 марта 2013

Проект 120 - Часть 3 - Установка мотора

Наконец-то дошли руки продолжить начатое. В этот раз решил установить мотор на раму. Дело оказалось не совсем тривиальным, о чем и расскажу.

Для начала я разобрал мотор Spin 8000kV. Это оказалось очень легко, латунная втулка на валу зафиксирована снаружи каплей клея. Я удалил клей острым ножиком и втулка легко снялась. Это позволило разобрать мотор и посмотреть на качество намотки обмоток. Да и втулку эту все равно пришлось бы снимать, слишком она высокая.

Родной мотор SP180 крепится на раме в трех точках болтиками M1.6, мотор Spin 8000kV крепится болтиками M1.4. Отверстия крепления на раме и моторе совпадают. Пришлось совсем немного подпилить отверстия на раме в сторону основной шестерни, потому что будет использован пиньон 8T. Родной пиньон SP180 - 10T, он больше диаметром, так что нужно будет сдвинуть новый мотор ближе к основной шестерне.

Болтики M1.4 своими головками продавливали пластиковую раму, поэтому я изготовил накладки, сверху и снизу, потому что мотор будет очень горячим и может запросто расплавить пластик рамы. Накладки я изготовил из текстолита толщиной 0.75 мм. с помощью дремеля. Рисунок на текстолит переносил с помощью метода ЛУТ, используемого при производстве печатных плат в домашних условиях. Вот файл с рисунком накладок. На фотографии слева - нижняя накладка, справа - верхняя.

Поскольку болтиков M1.4 нужной длинны я не нашел, то обрезал более длинные по месту. Получились болтики длинной 4.5мм.

С помощью латунных шайбочек на валу мотора, выставил пиньон так, чтобы он полностью входил в зацепление с основной шестерней по высоте. Пиньон пока что не стал приклеивать на локтайт. Сделаю это, когда сборка будет подходить к концу.

Собрав весь бутерброд, придвинул мотор с насаженным пиньоном к основной шестерне так, чтобы зубья шестерен полностью входили в зацепление. Зубья пиньона должны обкатывать зубья основной шестерни, а не бить по ним, то есть зазор должен быть минимальным настолько, насколько это возможно. Это залог надежной зубчатой передачи, как в институтах учили.

Так же пришлось уже по месту подпилить надфилем верхнюю накладку, чтобы основная шестерня ее не задевала.

В итоге мотор встал на раму не хуже родного. Пока еще не определился с разъемом между мотором и контроллером. Разъем, как используется на Solo Pro 180, слабоват. У меня на первой модели он уже немного оплавился. Разъем Losi, установленный на новом моторе так же не внушает доверия. Так что здесь я пока в раздумьях.

Список комплектующих:
NE402318011A Solo Pro 180 Main Gear - 1 шт.
NE402318010A Solo Pro 180 Main Frame - 1 шт.
Gaui 100 & 200 Mechine Screws Silver(M1.4x5)x20pcs - 1 шт.
mCP-X .3mod X 1.5mm Slip Fit Pinion - 1 шт.
Loctite 609 Pinion Adhesive - 1 шт.
Spin Brushless Out-Run Motor 8000kv (16D x 10H mm) - 1 шт.