Появилась в продаже новая плата распределения питания Matek HUBOSD8-SE. Основное отличие от других плат этого же производителя - заявленная поддержка 6S-аккумуляторов.
Да уж, начало года многообещающее:) Так и придется переходить на 6S-аккумуляторы на гоночных квадриках.
У новой платы интересно реализованы выводы под разъем питания. Его можно ставить как вертикально, так и горизонтально. Мощность датчика тока поднята до 184А. Еще бы найти аккумуляторы с такой токоотдачей:) Отдельными площадками сделан вход RSSI и выход показаний датчика тока. Между силовыми входами стоит мощный диод - защита от переполюсовки.
Вместо линейного BEC на 12 вольт теперь стоит импульсный BEC на 10 вольт. Пока еще сложно сказать, хорошо это или плохо. С линейным BEC не было проблем с видео, но сам BEC жутко грелся. Импульсный греться не будет, но что будет с видео - надо проверять.
Производитель обещал в следующих сериях платы HUBOSD поставить микросхему MAX4756 с питанием от 3.3В, но, судя по отсутствию стабилизатора на 3.3В на плате, этого не сделал. Микросхема все так же питается от 5В, а значит велика вероятность пропадания видео в полете при сбросе нагрузки. Но это небольшая проблема, когда уже знаешь, как с этим бороться:)
Оказывается, весь модельный ряд HUBOSD можно программировать прямо через полетный контроллер! Смотрим картинку:
Для этого надо подпаять к свободному UART-порту пару проводков: UART-RX - HUBOSD-TX и UART-TX - HUBOSD-RX. Затем снять пропеллеры, подключить аккумулятор, запустить конфигуратор и ввести команду:
serialpassthrough 0 115200
Где первая цифра - номер UART-порта, отсчет идет с нуля. Например для UART2 будет 1. Вторая цифра - скорость работы порта. Затем отключиться от конфигуратора, запустить программу STOSD Tool и прошить плату как обычно.
И это еще не все. Оказывается, можно заставить работать платы HUBOSD с BetaFlight OSD! Просто смотрим:
Видно, что от платы идут четыре проводка, но куда - не видно. Вроде как это новый полетный контроллер от Matek на F405. Можно ли так же сделать с другими полетными контроллерами - буду искать... Платы HUBOSD становятся все интереснее:)
Плата Matek HUBOSD8-SE с большой долей вероятности пройдет через мои руки, так что будет возможность рассмотреть ее поближе.
Давненько хотел попробовать полетать по дому по FPV, даже пытался переделать один из маленьких квадриков. Попытавшись понял, что не хватает мощности квадрику таскать на себе еще и камеру. Не очень квадрик летит на одно-баночном аккумуляторе. Решил попробовать двух-баночный вариант. Взял квадрик Eachine FatBee FB90.
Внешне очень прикольный:) Квадрик может комплектоваться приемником с протоколом DSM2, FlySky или FrSky. Краткие характеристики квадрика Eachine FatBee FB90:
База: 90мм
Размеры: 118x118x70мм
Вес без аккумулятора: 42 грамма
Вес с аккумулятором: 63 грамма
Полетный контроллер: SP RACING F3_EVO_Brush
Моторы: 8520
Размер пропеллеров: 40мм
Камера: 520TVL CMOS 1/4 дюйма
Видео-выход: PAL / NTSC
Видео-передатчик: 5.8 грамм, 25мВт 48 каналов
Аккумулятор: 400мА/ч 2S 25C
Приехала совсем небольшая коробочка. Как обычно, слегка помятая. Сбоку стоит отметка о типе приемника. Как видно на коробке, я выбрал модель с протоколом FrSky, позже расскажу почему.
В комплекте с квадриком шли два аккумулятора на 400мА/ч, два запасных мотора, инструкция (кто ее читает...), запасные зеленые пропеллеры, две липучки для аккумуляторов и одна ответная часть для квадрика, простенькое зарядное устройство, крышечка на объектив и металлический ключ для снятия пропеллеров.
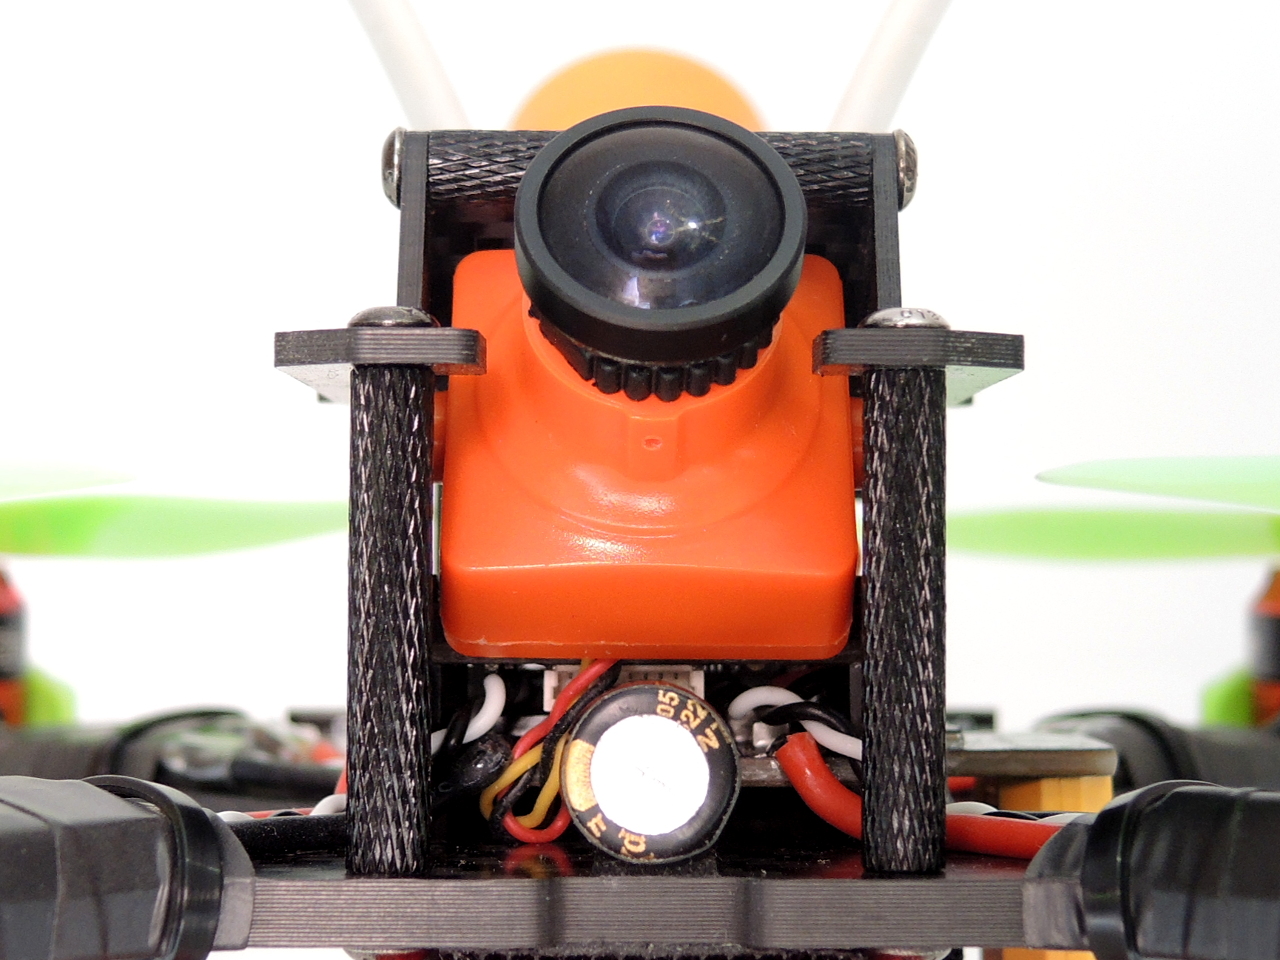
Спереди расположена камера на 520TVL. Картинка с нее, прямо скажем, не как с HS1177:) Стоит линза градусов на 150 без искажения картинки. То есть, если смотреть на шкаф, то он будет прямоугольным, без бочки. Из-за этого есть огромные искажения перспективы. В центре объекты сильно отдаляются, а по бокам - приближаются. Не представляю, как в таком режиме летать.
Вестибулярка с трудом переварит такие издевательства:) Будет очень сложно в полете просчитывать расстояние до объектов. Вроде летишь в проем двери, он довольно далеко и тут вдруг как прыгнет на камеру! Разрешение камеры оставляет желать лучшего. Оно и неудивительно при сенсоре в четверть дюйма.
Конструкция квадрика Eachine FatBee FB90 предельно проста. Это карбоновая пластина толщиной 1.5мм снизу, пластиковая канопа сверху, пластиковые держатели моторов с защитой и начинка.
Аккумулятор будет устанавливаться снизу на липучку. Крепления моторов прикручены к раме на пару винтиков. Провода от моторов зафиксированы резиновыми колечками. Моторы размером 8.5x20мм.
Полетный контроллер построен на процессоре STM32F303 с гироскопами MPU6500 на шине SPI. В зависимости от модели, интегрирован приемник DSM2/FlySky/FrSky. Как говорил выше, я выбрал модель с приемником FrSky, так как он единственный подключен к полетному контроллеру по цифровой S.BUS-шине. Остальные приемники используют аналоговый PPM-сигнал, что уже можно считать анахронизмом.
Полетный контроллер поддерживает прошивки CleanFlight и BetaFlight. Я буду ставить BetaFlight, о чем и расскажу ниже. Не нашел на полетном контроллере выхода для пищалки, а без нее очень не просто летать на улице. Если летать по FPV и квадрик упадет в траву, то его будет не найти - проверено! Одного раза хватило упасть, чтобы полчаса бродить по полю c сухой травой в поисках:) Да и дома разок упал так, что не сразу смог найти квадрик.
На блоке камеры с передатчиком расположены две кнопки. Первая, которая ближе к объективу, служит для переключения режима работы камеры: PAL или NTSC. Вторая служит для выбора диапазона и канала передачи видео. Если нажать и подержать кнопку пару секунд, то переключается диапазон. Если просто нажимать кнопку, то переключается частота.
Аккумулятор у модели не очень обычный. Он хоть и двух-баночный, но не имеет балансировочного разъема! Да уж, заряжать такой будет крайне неудобно!
Изначально в полетном контроллере установлена прошивка CleanFlight, но BetaFlight мне как-то ближе и я его немного знаю. Но перед прошивкой я все же выдернул из полетного контроллера конфигурацию CleanFlight - пригодится! Скачать ее можно здесь. В ней подсмотрел, что приемник висит на UART2. Заодно выдернул стоковые PID-ы.
С прошивкой никаких проблем не возникло. Обратил внимание, что при подключении по USB подается питание на весь квадрик. То есть, работают и камера с передатчиком и все это довольно сильно греется! Даже моторы заводятся, так что будьте внимательны!
С процессом сопряжения приемника с передатчиком не было никаких проблем. Замкнул пинцетом контакты Bind в правом верхнем углу полетного контроллера, подключил USB-разъем, тем самым обеспечив питанием весь квадрик.
На полетном контроллере загорелся зеленый индикатор. Затем в передатчике указал протокол FrSky и нажал Bind. Через пару секунд зеленый индикатор на полетном контроллере погас. Обесточил квадрик и снова подал питание - зеленый индикатор пару раз моргнул и загорелся ровно. Все, квадрик стал откликаться на действия с пульта.
После небольшой настройки попробовал взлететь. Ох, тяжело же квадрик взлетает! Да еще обнаружилась пара неприятных моментов. Пропеллеры задевали за защиту при максимальном газе. А потом вообще стали попеременно отстреливаться с валов в потолок! И ладно бы с одного какого-нибудь мотора. Нет, отстреливало с любого! Ну красота!
Посмотрел-посмотрел на это дело и откусил защиту кусачками. Оставил только усики. А затем и пропеллеры заменил на трехлопастные диаметром 57мм. Вот с ними-то квадрик и полетел! Причем, отлично полетел!
Только спереди пропеллеры немного задевали за канопу. Поэтому паяльным феном немного нагрел канопу сверху и сплющил. Все, больше пропеллеры не задевают.
Стоковые аккумуляторы откровенно тяжеловаты для этого квадрика. Заменил их на аккумуляторы от вертолета XK K120 на 300мА/ч 25С. Крепление аккумуляторов на липучку очень неудобное, убрал его. Приклеил к раме толстый двухсторонний скотч и пропустил через раму резинку. Резинка выдернута из изношенной шины от самолета АН-2 , так что вполне может считаться авиационной:) Без такой квадрик не взлетит, даже не стоит и пробовать:) Получилась идеальная легкая фиксация аккумулятора. Силовой разъем так же заменил на балансировочный для двух-баночных аккумуляторов. После модификаций взлетный вес получился 56 грамм, что на 7 грамм меньше стокового, а сухой вес вышел 38.8. Отличный результат!
Не успел сделать и десятка полетов, как сломал один из лучей. Вроде и упал не сильно, но на жесткую поверхность. Слабая рама. У меня еще с самого начала была мысль усилить лучи карбоновыми палочками. А вообще, в таком размере пластиковая рама - наилучший выбор. Карбон тонкий и расслаивается. Имеет смысл перекинуть всю начинку на раму KingKong Q100.
После ремонта попробовал летать в режиме стабилизации. Подкрутил PID-ы и подтриммировал акселерометры. Если модель тянет в какую либо сторону, то надо приземлиться и стиками понемногу сделать так, чтобы квадрик висел ровно.
Не забывайте сохранить результат! Это так же делается стиками. На самом деле, триммирование не очень-то помогает. Все равно квадрик уплывает из точки. Главное сделать так, чтобы явно не тянуло в какую-либо сторону. А для этого достаточно просто откалибровать акселерометры.
Приведу свои текущие настройки: для полетного контроллера и передатчика. Это не конечные настройки, позже я еще буду долго и упорно настраивать PID-ы. Чтобы использовать настройки для полетного контроллера, надо перейти на вкладку CLI конфигуратора BetaFlight, скопировать содержимое файла и вставить в командную строку, нажать Enter. Затем надо написать там же команду save, нажать Enter - полетный контроллер перезагрузится. Затем надо подобрать поправку для делителя напряжения, чтобы полетный контроллер правильно определял текущее напряжение аккумулятора. Для этого нужно подключить аккумулятор к квадрику и тестером измерить текущее напряжение на аккумуляторе. Проверить, совпадают ли значения в поле Battery Voltage на вкладке Configuration. Если не совпадают, то, изменяя значение в поле Voltage Scale, нужно добиться того, что бы данные совпадали.
В передатчике настроил три полетных режима: FMOD0 - акро-режим, FMOD1 - режим стабилизации с возможностью делать флипы/роллы, FMOD2 - режим полной стабилизации. Арм/дизарм настроил на тумблер ELEV D/R: от себя - арм, к себе - дизарм. На GEAR повесил включение-отключение светодиодов. На AILE D/R сделал уменьшенные до 60% расходы для спокойных полетов по квартире.
Попробовал полетать на улице и в квартире. Ну что сказать, квадрик Eachine FatBee FB90 летит! Особенно с модификациями:) Конечно, еще нужна более тонкая настройка, но уже и так видно, что выбор модели с двух-баночным аккумулятором полностью себя оправдал.
Немного подкрутил PID-ы. Теперь при расходах 60% в акро-режиме летит очень точно и предсказуемо, почти как в режиме стабилизации.
Но если крутить флипы-роллы дома, то надо заставлять себя летать на полных расходах. Это очень сложно! Нужны нано-движения стиками. Позже видео добавлю.
Вот пока и все. В следующий раз расскажу о домашнем квадрике на бесколлекторных моторах:) Там придется очень сильно следить за полетным весом. Уже есть идея, как сделать очень легкую и очень прочную раму.
Появился анонс одной из самых привлекательных FPV-камер Foxeer Arrow V3!
Новая камера будет выпущена в четырех цветовых вариантах. Сенсор останется все тем же 1/3” Sony SUPER HAD II CCD, но добавится микрофон и OSD. Но самое вкусное - это корпус. Он алюминиевый! Корпус имеет по три отверстия для крепления с каждой стороны на все случаи жизни. Камера может питаться от напряжения 5-35 вольт.
На борту имеет два BEC: линейный на 12 вольт и импульсный на 5 вольт. Причем BEC на 5 вольт довольно мощный. Эх, не хватает только датчика тока для полного счастья. Вообще, сама тенденция появления таких плат PDB как бы намекает, что стоит ждать перехода на 6S в классе гоночных квадриков:) Это будет ужас-ужас!
Направление домашних FPV-квадриков на бесколлекторных моторах набирает обороты. Тут и скидки на моторы и комплекты с регуляторами образовались! Да, мельчают модели:)
Появился анонс микро-квадрика EMax BabyHawk на бесколлекторных моторах. Уже что-то внешне интересное!
База квадрика 85мм. Вес без защиты и аккумулятора 60 грамм. С аккумулятором и защитой 86 грамм. Много, непозволительно много! Моторы 1104 собственной конструкции на 5000kV, регуляторы на 6А с BLHeli_S, полетный контроллер собственной разработки EMax Femto F3. Питаться квадрик может аккумуляторов на 2-4 банки.
Еще один представитель этого класса Eachine Chaser88. Я не знаю, что там себе думают братья-китайцы, но в голове у них творится что-то необычное:)
Стойки под полетным контроллером из резиновых колечек! База, как видно из названия, 88мм. Моторы RacerStar BR1103 на 10000kV, блок регуляторов RacerStar RS6A V2 с поддержкой DSHOT, полетный контроллер на F3-процессоре. Питание от двух-баночного аккумулятора. Вес без аккумулятора 67 грамм, взлетный вес 90 грамм! Зачетный микро-кирпич!
Я не понимаю, неужели нельзя спроектировать что-то по настоящему легкое, в чем проблема-то? Это же ни разу не комнатные модели. Да, может они и летают быстро на улице. Но какой смысл летать на них на улице, когда есть 210-й размер, который не в пример мощнее и более адекватный в управлении. В общем, я в замешательстве...
Закончил сборку и предварительную настройку второго квадрика-близнеца из "народного" комплекта. Про сборку первого рассказывал здесь.
Со сборкой второго экземпляра возникла задержка из-за того, что испортил передатчик Eachine ET526, когда стал менять разъем с SMA на RP-SMA. Одно неосторожное движение и... оторвал вывод на антенну. В этот раз, сначала отпилил дремелем вывод центрального контакта от разъема, а остаток легко отпаял.
Кроме расцветки, квадрик почти ничем не отличается от предыдущего. Про это "почти" и расскажу ниже. Во первых, заменил корпус камеры Foxeer HS1177 на корпус от Foxeer HS1190.
Он более прочный, с латунными вставками. Камера фиксируется значительно жестче, чем с родным корпусом. Но угол наклона камеры регулировать сложнее, вернее почти совсем невозможно. Сверху камера упирается корпусом в площадку для экшен-камеры.
Регуляторы установил силовыми ключами к раме. Попробую так. Надеюсь, что регуляторы не сгорят. Все таки моторы не очень мощные и пиковых нагрузок не будет. Из-за этого силовые провода от регуляторов не пришлось делать крест-на-крест и монтаж получился более аккуратным.
Не люблю паять провода в виниловой изоляции, особенно когда провод идет на изгиб. Изоляция просто прорезается проводом и слезает. В итоге, из-за своей "криворукости", один из сигнальных проводов от регулятора получился коротковат. Так не хотелось менять провод, что решил попробовать припаять провода с полетному контроллеру снизу. В первом варианте паял сверху. На удивление, все провода удачно разместились между платой PDB и полетным контроллером, даже довольно свободно.
Когда менял разъем у передатчика Eachine ET526, то обнаружил, что сверху установлен радиатор из алюминиевой пластинки. Убрал его и этим уменьшил высоту передатчика почти на два миллиметра. Не думаю, что передатчик сгорит, не так сильно он и греется. Из-за этого места внутри рамы стало немного больше и все внутренности нормально упаковались.
Как ни странно, сухой вес получился все те же 340 грамм.
В регуляторы залил последнюю версию BLHeli 16.65 с поддержкой DSHOT. У этой версии мелодия больше нравится, чем у версии 16.6.
В полетный контроллер залил прошивку BetaFlight-3.1.0-RC8. Настройки скопировал от первой модели. К сожалению, переключение каналов видео-передатчика с пульта так и не заработало. Может к релизу прошивки и поправят. На всякий случай приведу свои файлы конфигурации для квадрика и передатчика. Ни PID-ы, ни расходы, ни экспоненты еще не настраивал. Только попробовал взлететь в комнате и все. Скоро будут испытания на улице!
В планах на будущее - собрать третий квадрик. Очень мощный, почти максимально. Будет под эксперименты, в том числе и с цифровым видео-линком.