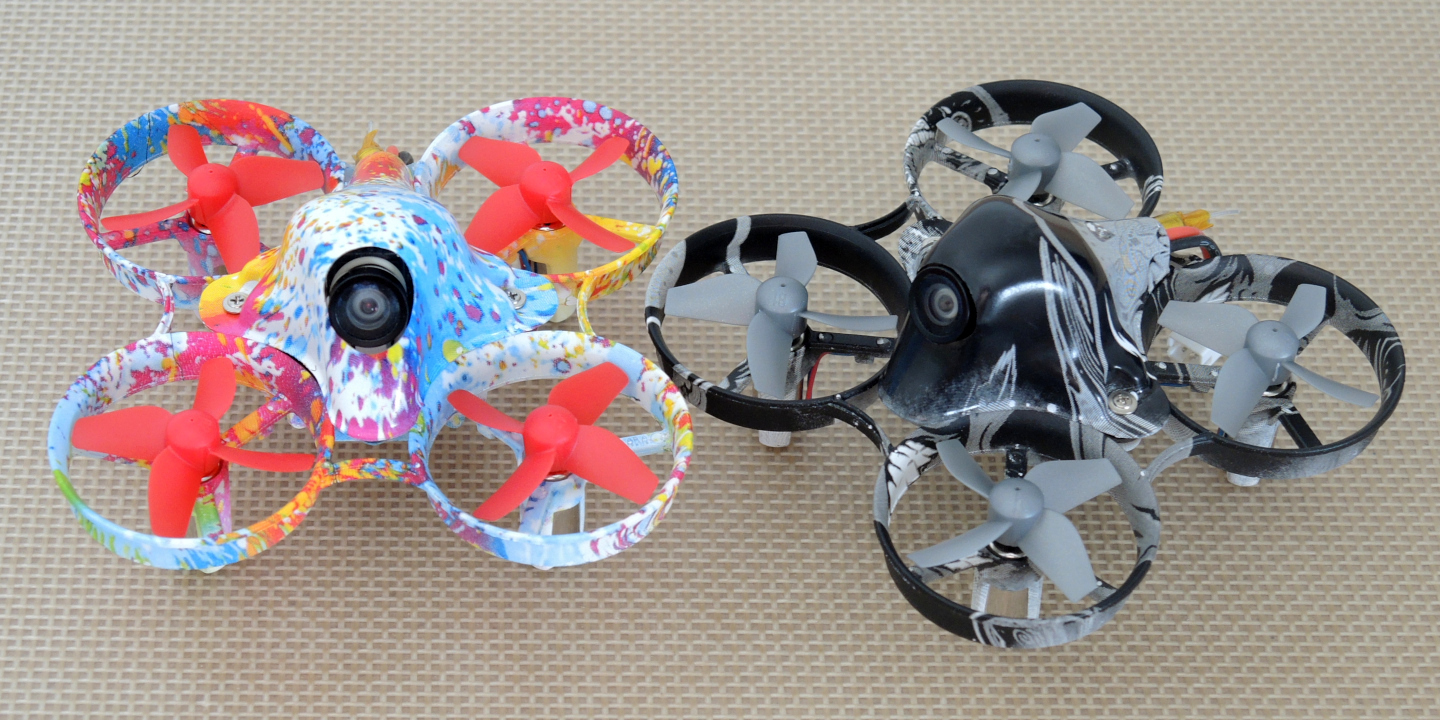
Собрав тинивуп для сына, решил, что и мне надо бы такой же сделать. Что-нибудь простое, на каждый день. Приобрел уже привычного донора Eachine E011, а камера LST-S2 и полетный контроллер Eachine BeeCore V2 D16 были в наличии. Решил сделать квадрик с использованием разноцветного комплекта от BetaFPV, состоящего из рамы и канопы. Из-за временных трудностей с изготовлением самодельных каноп методом вакуумной формовки, начинку с квадрика сына так же решил пересадить на такой же комплект, чтобы было единообразие у аппаратов.
Себе выбрал комплект поярче, а сын выбрал брутальную расцветку, ибо возраст такой:)
Комплекты приехали отлично упакованные в плотные прозрачные коробки.
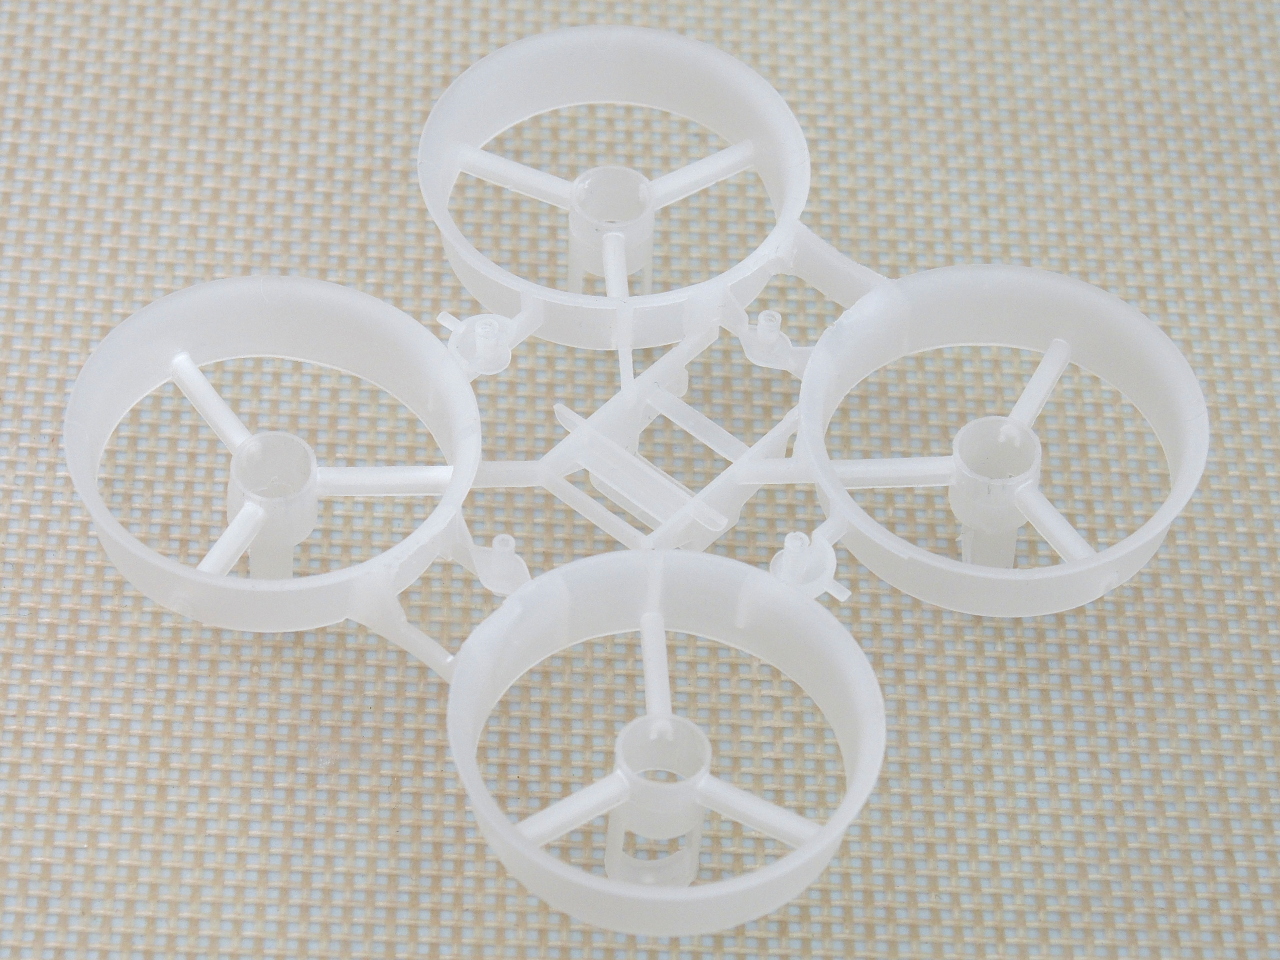
Первое впечатление - рамы намного более жесткие по сравнению с однотонными вариантами. Рисунок нанесен аквапринтом, видимо из-за этой дополнительной пленки и прибавилась жесткость. Но прибавился и вес. Рама стала весить 4.65 грамма, что катастрофически много! Для примера, рама донора Eachine E011 весит 3.75 грамма, что почти на грамм легче. А канопа, напротив, не прибавила в весе. Как был вес у синих и прозрачных каноп в диапазоне 1.0-1.2 грамма, так и у раскрашенных остался.
Про канопы BetaFPV хочу сказать отдельно. То, что вес их гуляет в довольно большом диапазоне - не самая большая проблема.
Очень сильно раздражает разная высота расположения отверстия под объектив камеры. Где-то оно имеет нормальное положение, а где-то расположено настолько высоко, что установить камеру под более-менее адекватным углом не представляется возможным. Только от 30 градусов и выше. Ну зачем такое тинивупу с его-то скоростями? Там 20 градусов - предел, выше нет необходимости задирать.
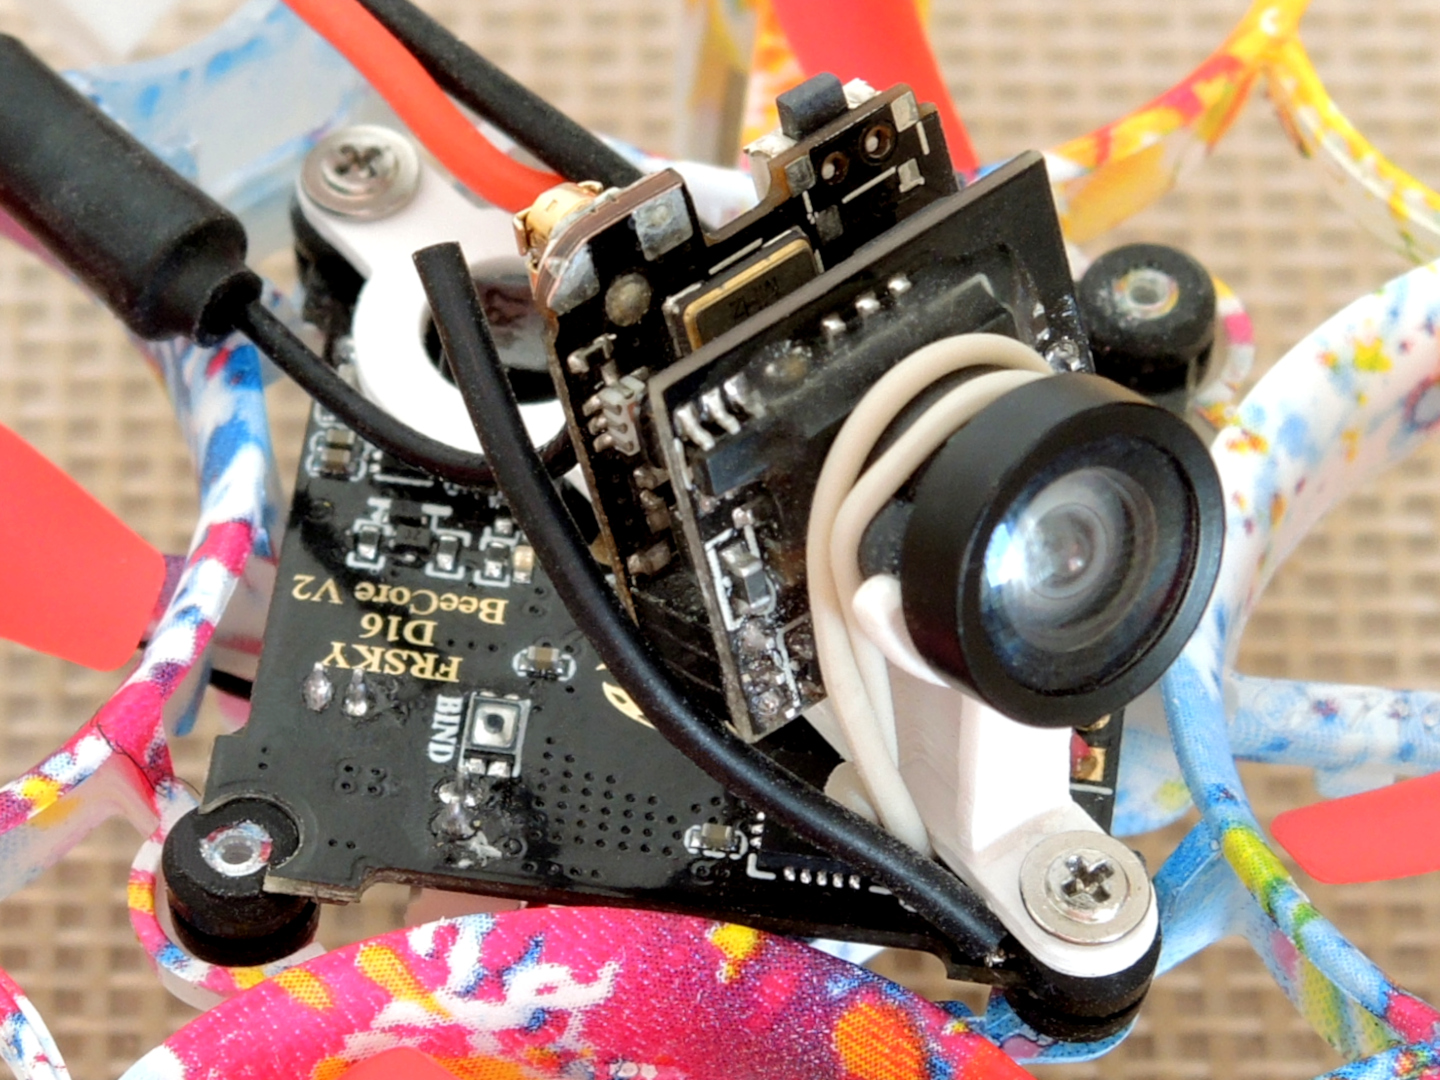
Оставалось придумать, как организовать крепление камеры. Камеру требуется приподнять на довольно большую высоту относительно плоскости установки канопы и любое традиционное крепление будет иметь большую массу. С такой же проблемой столкнулся при сборке бесколлекторного вупа и окончательное решение мне не понравилось. Пришлось использовать методы нетрадиционного мышления, которые раньше выручали при работе программистом:) Сначала обозначил ключевые условия: малый вес, жесткая фиксация камеры, крепление только в двух точках над полетным контроллером - спереди и сзади, ибо любое крепление по бокам автоматом приподнимет канопу над рамой (канопа будет устанавливаться поверх крепления) и внешний вид квадрика будет не очень. То есть, это должна быть полоска пластика с двумя отверстиями на которой установлена камера. Если прихватить камеру просто за объектив, то ерунда получается - объектив к плате камеры прихвачен термоклеем, который от нагревания передатчика может размякнуть и объектив отвалится от платы камеры. И еще возникает проблема с точным горизонтальным положением камеры - придется долго и упорно подбирать его визуально. Если использовать крепление в форме коробки, вариантов которого много на thingiverse.com, то это нагонит веса. А еще придется думать, как такую коробку приподнять и прочно разместить на полоске пластика. Что если не пытаться упаковать камеру в оболочку, а насадить ее на что-нибудь, как пельмень на вилку? Камера с передатчиком состоит из двух параллельно расположенных плат, между ними есть зазор. Вот этот зазор и можно использовать! Попробовал сделать набросок в OpenSCAD. Как и раньше, можно менять угол наклона, продольное положение, высоту установки камеры и еще ряд параметров. Итоговый файл расположен здесь.
Получается не сильно много пластика и камеру можно зафиксировать петлей из резинки. Стал печатать модель и подбирать высоту установки, угол наклона и продольное положение камеры. Печатал из ABS-пластика слоем 0,1мм с небольшим обдувом. После некоторого количества попыток получил подходящие значения, напечатал итоговый экземпляр и стал фиксировать камеру на квадрике. Но не тут-то было! Я примерял крепление на пустую раму, а когда стал устанавливать камеру поверх полетного контроллера, то обнаружилась проблема.
На полетном контроллере стоит очень высокая катушка индуктивности, поверх которой и проходит крепление камеры. Было два решения - пустить крепление поверх этого элемента или вокруг него. Решил, что вокруг будет более удобно по ряду причин.
Вес итоговой модели получился всего 0.4 грамма, что вполне допустимо. Камера стоит очень жестко, только в горизонтальной плоскости есть небольшая слабина из-за отсутствия поперечной планки, но это ни на что не влияет.
Угол камеры рядом с U.FL-разъемом антенны пришлось подточить надфилем, чтобы он не упирался в канопу. Это позволило на несколько градусов уменьшить угол установки камеры.
Катушка индуктивности на плате полетного контроллера больше не мешает:)
Такое крепление камеры выполняет еще две вспомогательные функции. Во первых, это дополнительный элемент жесткости, а во вторых планка крепления не дает выскакивать полетному контроллеру из заднего демпфера при подключении USB-разъема к компьютеру. В общем, одни плюсы:)
На квадрике сына крепление идеально подошло под канопу при угле установки камеры в 25 градусов.
С моей канопой получилось не все радужно. Вырез под камеру был на два миллиметра выше, да еще и кривоватый. Пришлось подрезать канопу, что не очень хорошо сказалось на внешнем виде. И угол установки камеры пришлось увеличить на три градуса. Уж лучше бы продавали эти канопы вообще без выреза под камеру, чем так.
По совету друга установил другой силовой PH2.0-разъем так, чтобы провод не перегибался при подключении аккумулятора. А чтобы пины разъема не вылезали из пластика - зафиксировал их каплей термоклея.
Силовые провода пропустил над рамой и вывел в задний вырез канопы рядом с антенной видео-передатчика. Не самое хорошее соседство, надеюсь наводок по видео не будет. Да и вообще антенне здесь не место, но куда еще ее вывести - не знаю. Позже уберу U.FL-разъем и заменю антенну на проводок.
Серые и черные пропики нашел на Али, красные были в комплекте с донором. Итоговый вес квадриков получился по 27 грамм и это очень много. В таком классе вес не должен превышать 25 грамм, иначе время полета на аккумуляторе в 250-260мАч будет заметно меньше, всего три минуты или около того. В общем, окрашенные рамы - не лучший выбор для коллекторного тинивупа, лучше уж однотонные из цветного пластика.
В качестве основы для настройки использовал проект Mockinbird. На квадриках решил попробовать предварительный релиз прошивки BetaFlight-3.5.0-RC1. Было интересно, как оно полетит с новым PIDFF-контроллером. Настройки мало отличаются от предыдущей сборки, поэтому приведу только получившийся файл конфигурации. Кстати, про некоторые особенности новой прошивки можно почитать здесь.
Оба квадрика полетели одинаково отлично! Новая версия прошивки пришлась к месту:) Позже сделаю видео, если выберусь куда-нибудь в интересное место. А следующим на очереди идет URUAV UR65. Модель уже приехала, скоро будет обзор!
Наконец-то вышел окончательный релиз прошивки BetaFlight-3.4.0! Все запросы на добавление нового функционала перенесли в будущую версию 3.5.0. Далее пойдет вольный перевод аннотации от разработчиков прошивки.
Версия 3.4.0 - лучшая из прошивок BetaFlight!
Признаем, что большинство наших пользователей просто хотят произвести два действия с новой прошивкой: установить ее и начать летать. Вот почему мы потратили много времени на разработку настроек по умолчанию, которые отлично подойдут для большинства квадриков. Просто установите прошивку и попробуйте сами! Чтобы сделать полет вашего квадрика еще лучше, добавили совершенно новый экспериментальный режим, улучшающий отзывчивость на действия стиками, который использует фильтрацию вместо интерполяции.
Также приложили много усилий для оптимизации производительности прошивки, особенно для полетников с F7-процессором. Теперь можно пойти и купить новый свеженький полетник с F7-процессором, в то время как ваши друзья все еще будут бодаться со своими полетниками на F3- и F4-процессорах:)
Для пилотов, летающих на дальние расстояния, добавили новый режим 'GPS Rescue'. Это упрощенная версия режима 'Возврат домой', которая существует в прошивке, более ориентированной на навигацию. Отличная новость заключается в том, что все, что нужно для работы функции - это GPS-модуль. И не надо прилагать усилия для настройки компаса!
И последнее, но не менее важное замечание. Мы также добавили множество новых функций, чтобы улучшить удобство использования BetaFlight. Теперь вы можете копировать логи с SD-карты или встроенной памяти, заставив полетник работать в качестве устройства хранения. Вы так же можете использовать связку полетник/приемник для эмуляции джойстика, чтобы летать в симуляторе. Дополнительное оборудование больше не требуется.
Если вы обновляетесь с более ранней версии BetaFlight, прочитайте следующий раздел, содержащий список того,что могло измениться в вашей конфигурации.
Мы постарались сделать этот выпуск максимально безглючным. Если вы все же найдете ошибку, сообщите об этом, открыв здесь новую тему.
У нас также есть Facebook-группа. Если вы хотите поговорить о BetaFlight, задать вопросы по конфигурации или просто пообщаться с другими пилотами, можете сделать это, присоединившись к нашей группе в Facebook.
Счастливых полетов!
Важная информация при обновлении.
Ряд изменений и улучшений в этой версии требуют изменений и в конфигураторе BetaFlight. Эти изменения были добавлены в конфигуратор BetaFlight 10.3.1 (инструкция по установке здесь). Обновите конфигуратор BetaFlight до версии 10.3.1. Если вы используете Blackbox Log Viewer, обновленная версия 3.1.0 входит в BetaFlight 3.4 (инструкции по установке здесь);
Как часть капитального ремонта различных стадий фильтра и усовершенствований PID-цикла, параметры по умолчанию были переоценены и обновлены. Новые значения по умолчанию предназначены для оптимального использования новой системы фильтров и улучшенного PID-цикла и могут использоваться с любым (практически) оборудованием. Даже если ваша текущая настройка работает нормально, возможно стоит попробовать восстановить только те параметры, которые не затрагивают фильтры и опции PID-цикла и перейти к новым значениям по умолчанию (на всякий случай сохраните свой старый diff в безопасное место, если вам не понравятся новые значения) (#6036);
Так же, как часть переделки фильтров, имена режимов отладки, доступные в данных лога фильтрации/тюнинга были улучшены. NOTCH (данные с гироскопа после масштабирования, но до фильтрации) теперь называется GYRO_SCALED. GYRO (данные после наложения всех фильтров) теперь называется GYRO_FILTERED (#6059);
Верхний предел dterm_setpoint_weight увеличен до 2000 (соответствует значению 20 для «D Setpoint Weight» в конфигураторе BetaFlight). Это означает, что пилоты, желающие более четкого ощущения стика, могут увеличить это значение до пределов предыдущего максимума, выставив значение 254. В то же время, было возвращено недокументированное изменение масштабирования, и теперь масштаб снова становится таким, как он выглядит в конфигураторе BetaFlight. Если вы используете собственные настройки для dterm_setpoint_weight , разделите свое значение на 1.27, чтобы получить новое значение, которое даст вам такие же ощущения, как в версиях между 3.1.6 и 3.4.0 (#5945, #6052);
Была изменена конфигурация DShot-маяка. Теперь команда beacon в консоли может использоваться аналогично тому, как используется команда beeper . Это позволяет индивидуально отключать DShot-маяк для условий, поддерживаемых им (RX_SET и RX_LOST в данный момент). Старый способ отключения DShot-маяка путем установки beeper_dshot_beacon_tone в ноль больше не поддерживается. DShot-маяк отключен для всех условий по умолчанию. Если хотите его включить, используйте в консоли команду beacon (#5891, #6070);
В предыдущих версиях прошивки, когда DShot-маяк был активен, случалось состояние, что команды DShot (например, активация режима "античерепаха"), игнорировались регулятором. Чтобы предотвратить это, DShot-маяк будет включаться на 2 секунды позже после дизарма (#6079);
Добавлена дополнительная проверка в настройках RSSI. В отличие от предыдущих версий прошивки, уже невозможно одновременно иметь несколько источников RSSI, поскольку только один может быть активным в текущий момент времени. Если настроено более одного из доступных источников RSSI (счетчик ошибок кадров / ADC / канал RX), все, кроме первого в этом списке, будут отключены (#5644);
Было добавлено масштабирование всех источников RSSI. Если используемый вами источник RSSI не выдает правильный диапазон значений, можно использовать переменные rssi_scale / rssi_offset для установки масштаба и смещения значения RSSI (#6001, #6032);
Улучшена функциональность режима "античерепаха": в дополнение к существующему перевороту вперед/назад/влево/вправо посредством вращения двух пропеллеров, теперь поддерживается переворот только одним вращающимся пропеллером (путем движения стика ролл/питч по диагонали), и поворот вокруг своей оси двумя пропеллерами, расположенными по диагонали (стиком по яву), чтобы повернуть перевернутый квадрик. Степень отклонения стика в любом из этих направлений определяет, на сколько быстро будут вращаться пропеллеры (#5163);
Параметр moron_threshold , определяющий предел допустимого уровня шума во время калибровки гироскопа, был переименован в gyro_calib_noise_limit . Кроме того, добавлена новая настройка gyro_calib_duration . Это позволит пользователям настраивать более длительную минимальную продолжительность калибровки гироскопа (в сотых секунды, по умолчанию: 125 или 1.25 секунды). Использование большего значения приведет к уменьшению дрейфа гироскопа, что положительно скажется на качестве полета (#5932);
К сожалению, исправления и улучшения функциональности ядра привели к увеличению размера прошивки и у некоторых полетных контроллеров на F3-процессоре перестало хватать доступной памяти. В результате, у полетных контроллеров из списка некоторые функции пришлось удалить: BETAFLIGHTF3, COLIBRI_RACE, FRSKYF3, FURYF3OSD, LUX_RACE, MIDELICF3, OMNIBUS, RCEXPLORERF3, RG_SSD_F3, SPRACINGF3EVO, SPRACINGF3NEO;
OSD-элементы osd_crosshairs (перекрестие) и osd_ah_sbar (боковая панель горизонта) были переименованы в osd_crosshairs_pos и osd_ah_sbar_pos , чтобы соответствовать именованию элементов OSD. Если используете эти элементы, перед восстановлением конфигурации вручную измените их имена в резервной копии файла (#5534);
Диапазон значений параметра vtx_band был расширен, чтобы начинаться с нуля вместо единицы. Установка vtx_band = 0 позволяет пользователям передатчиков с протоколами SmartPort или Tramp устанавливать нужную частоту напрямую через параметр vtx_freq . Поскольку прямая настройка частоты не поддерживается для чипа RTC6705, vtx_band = 0 не работает для этих передатчиков и не должен использоваться (#5465).
Основные изменения:
Переработанная и улучшенная фильтрация (#5391, #5458);
Оптимизирована и значительно улучшена производительность на F7-процессоре (#5674);
Добавлен режим спасения при полете по GPS (#5753, #5764);
Добавлена поддержка доступа к SD-карте/встроенной памяти в качестве запоминающего устройства через USB (MSC) (#5443, #5629, #5650);
Добавлена поддержка интерпретации входного сигнала приемника как USB-джойстика (HID). Уже рассказывал о такой возможности (#5478, #5596);
Добавлена поддержка конфигурации CMS через CrossFire-протокол (#5743);
Добавлена поддержка экспериментальных фильтров для сглаживания входящих сигналов с приемника (#6017).
Авиамоделизмом занимаюсь с детства. Ходил в кружок, ездил на соревнования. После школы жизнь закрутила, институт-семья-работа, было не до любимого хобби. После переезда из Москвы в Крым родился младший сын. Когда он подрос, появилось немного больше свободного времени, тогда и решил вернуться к своему хобби, да еще и сына привлечь. Купил свой первый вертолет NineEagles Solo Pro V2, который был почти клоном первого микровертолета с одним основным ротором Blade mSR. Думал, ну вот, будем вместе заниматься, будет интересно! Но увы, сын растет гуманитарием и затащить его в мое хобби не получалось до текущего момента. Недавно он увидел у моего друга тинивуп в действии. Смотрю, заинтересовался. В общем, пообещал ему сделать такой же, чтобы могли вместе полетать:)
К выбору компонентов подошел основательно. Квадрик должен быть максимально надежным и простым в обслуживании. О бесколлекторном варианте речь даже не шла. Основа модели - полетный контроллер. Решил попробовать новую модель Eachine BeeCore V2 D16 с интегрированным приемником на SPI-шине.
Полетный контроллер приехал отлично упакованный, в жесткой коробочке. Какие-либо повреждения хрупкой вещи были исключены.
На коробке отмечен протокол работы приемника, но это немного некорректная информация. В случае, если стоит отметка FRSKY, то подразумевается, что на контроллере стоит чип CC2500. А уж какой с ним на самом деле будет использован протокол - решает сам пользователь. На текущий момент поддерживается FrSky D16 и D8, но, если на то будет воля разработчиков, можно будет запустить и протокол Futaba S-FHSS, который использует тот же чип CC2500. В остальных случаях интерпретация будет такой: FLYSKY - чип A7105, DSM2 - чип CYRF6936.
В комплекте было все тоже самое, что и с полетным контроллером RacerStar CrazyBee F3 FR: пять высоких демпферов, пять тонких винтиков, липучка и три силовых провода с разъемами LOSI, PH2.0 и PH1.25.
Схему подключения Eachine BeeCore V2 D16 взял из документации. Все примитивно: моторы - в разъемы, камера четырьмя проводками припаивается к соответствующим выводам.
Для сборки квадрика использовал следующие компоненты: рама BetaFPV65S, от донора Eachine E011 моторы и пропеллеры, камера LST S2, низкие демпферы из комплекта и самодельное крепление для камеры. Забыл добавить на фотографию силовой провод с PH2.0-разъемом.
С рамой BetaFPV65S вышел небольшой казус. Она оказалась немного не такой, как ожидалось. Если не брать во внимание цвет, то получилась вот такая картина.
Мне достался вариант с массивными кусками пластика непонятного назначения спереди и сзади, без фиксации проводов от моторов и без боковых перемычек. Да еще и весом 4 грамма, хотя был указан вес в 3 грамма. Для примера, рама донора весит 3.75 грамма. Уже хотел использовать ее, но останавливало крепление полетного контроллера только в трех точках. Пришлось брать в руки скальпель и хирургическим путем уменьшать вес рамы. Срезал массивные куски пластика - вес рамы стал 3.6 грамма. И то неплохо.
Уже припаял к полетному контроллеру силовой провод с PH2.0-разъемом, стал примерять плату на раму и обнаружил, что силовой провод категорически коротковат. Стоковый провод длиной всего 35мм, а для удобного подключения аккумулятора требуется длина в 55мм! Пришлось разбирать разъем, разжимать контакты и ставить более длинный провод толщиной 24AWG. Полетный контроллер установил на низкие демпферы из такого комплекта, не стал обрезать те, что были с полетным контроллером.
Стал думать, как зафиксировать провода от моторов. Обычно фиксируют резиновыми колечками за моторы, но по опыту знаю, что они все время теряются при авариях. Поэтому сделал проще - просто приклеил провода к раме "китайскими соплями". Это эластичный клей B-7000, который можно потом легко удалить.
Схема подключения камеры LST S2 выглядит, как на рисунке. Кроме этого добавится еще один провод для управления передатчиком.
Камеру припаял к соответствующим выводам на плате. Провода пропустил под креплением камеры. На креплении камеры остановлюсь подробнее. Оно изготовлено на 3D-принтере из нейлона, а точнее из триммерной лески. Вес крепления всего 0.3 грамма. Вместе с камерой получается 3.5 грамм. Камера фиксируется за линзу и крюком за верхнюю кромку. Крепление очень надежное, проверенное. Материал крепления очень прочный, по прочности примерно как нейлоновая стяжка.
Крепление создал в программе OpenSCAD. Это очень удобный и простой 3D-редактор, позволяющий создавать модели не визуально, а кодом из примитивов. Как программист, освоил его за пару вечеров. К плюсам редактора стоит отнести возможность создавать параметрические модели. Меняешь ряд переменных и модель автоматически перерисовывается по заданным условиям. Для меня основным преимуществом редактора стала возможность подтягивать контуры из SVG-файлов, созданных в векторном редакторе Inkscape, то есть, Inkscape используется как скетчер. И уж поверьте, в таком качестве это самый лучший скетчер из всех, что я видел в других 3D-редакторах:) У редактора OpenSCAD есть только один огромный недостаток - отсутствие какого-либо сглаживания. Ни фасок, ни плавного перехода между примитивами не сделать. Только создавать все это вручную.
Открываем в редакторе файл "cameramount.scad" и включаем показ параметров последним пунктом в меню "Вид". Можно подстроить под себя угол наклона камеры, продольное расположение, ширину камеры и горизонтальный сдвиг относительно центра, угол и длину крюка, толщину всех деталей крепления. Перед созданием модели надо скрыть камеру, все углы задать в ноль, включить печать поддержки и удлиненных частей крепления, которые позже будут срезаны. Удлинять пришлось из-за того, что горячее сопло принтера ездит по одному месту и пластик не успевает остыть. Затем нажать F6 для создания окончательной модели и можно сохранить результат в STL-файл.
С печатью из нейлона есть некоторые хитрости. Нейлон очень сильно усаживается при остывании и деталь отрывает от стола. Для фиксации деталей из нейлона на столе принтера использую лак "Пластик-71". Вокруг мелких деталей будет достаточно задать широкий брим, а при печати больших деталей еще потребуется и несколько слоев рафта по площади раза в четыре больше самой детали! Иначе оторвет.
После печати удаляю поддержку, укорачиваю скальпелем удлиненные элементы и разъединяю фиксатор линзы с основанием крепления. Там заложен зазор и при печати пластик не намертво спаивается. Фиксатор линзы аккуратно приподнимаю и в районе переднего крепежного отверстия грею паяльным феном, включенным на 250-260 градусов. Благодаря небольшой канавке, заложенной в конструкцию детали, фиксатор линзы легко установить в вертикальное положение, немного нагрев его основание. Так же поднимается и крюк. Такой хитрый ход сделан для того, чтобы пластик располагался вдоль направления экструзии. Это заметно увеличивает прочность детали и не позволяет ей расслоиться. Если кажется, что камера стоит в креплении недостаточно надежно, можно мазнуть "китайскими соплями" вокруг линзы перед установкой, тогда камеру будет непросто разделить с креплением:)
Последним штрихом в установке камеры стал отдельный провод, идущий от контакта кнопки передатчика к контакту "BUZZ-" полетного контроллера. Так уже делал у предыдущей модели. Через этот провод буду управлять передатчиком камеры прямо с пульта отдельным тумблером.
Осталось изготовить канопу. Как и планировал, буду делать ее методом вакуумной формовки. Для этого надо изготовить молд-форму будущей канопы. Пробовал нарисовать молд в 3D-редакторе FreeCAD - получилось, но результат не очень понравился. Вернулся к понравившемуся OpenSCAD. Несмотря на отсутствие сглаживания, удалось нарисовать более-менее приличную канопу, да еще и с возможностью менять некоторые параметры.
Канопа как бы состоит из двух деталей: нижняя часть и верхняя. В прилагаемом архиве есть два варианта канопы: с нарисованным низом без сглаживания острых кромок и с низом, созданным отдельной моделью в редакторе FreeCAD. В остальном канопы идентичны. Чтобы получить необходимую форму, можно задать угол наклона камеры, продольное положение, высоту установки и прочие параметры. Затем стоит увеличить детализацию и только тогда сохранить модель в SLT-файл.
Канопу печатал из ABS-пластика на минимальной скорости, чтобы качество конечной модели было достаточным. Попробовал для сравнения два слайсера с практически одинаковыми параметрами: Slic3r PE и Simplify3D. По качеству конечной модели первый оказался немного лучше.
В качестве материала для формовки канопы рассматривал несколько вариантов: одноразовые тарелки, пластиковые папки-скоросшиватели и пластиковые бутылки. Для начала решил попробовать пластиковые тарелки. Выбрал самые большие из самого толстого пластика.
Для формовки купил пластиковый ящик с плоской крышкой, сделал в крышке сетку отверстий диаметром 3мм с шагом 12мм. Сбоку прорезал отверстие для шланга пылесоса. В качестве уплотнителя использовал толстый двухсторонний скотч. Внутрь ящика бросил старый аккумулятор от бесперебойника, чтобы ящик не дергался во время работы.
Для фиксации пластика использовал пяльцы для вышивки. Плохая была идея, как показала практика. Очень сложно зафиксировать в них пластиковую тарелку, даже с помощью паяльного фена. Но на пробу сгодится. Сбоку на крышке ящика приделал пластиковую скобу - это типа "третья рука":) За эту скобу фиксировал край заготовки. Пластик нагревал строительным феном до состояния провисания, затем резко опускал заготовку на молд. Пылесос при этом активно работал. После пары попыток понял, что молд надо приподнимать над поверхностью стола, иначе пластик во впадинах сильно истончается. Распечатал небольшую подставку.
Тогда процесс пошел лучше, но не каждый раз удачно. Заготовку надо равномерно прогревать феном по всей поверхности, иначе получается, что где-то пластик будет сильно тонким, а где-то не успеет обтянуть форму молда. Непростой процесс. Получилось сделать всего пару каноп. Во первых, материал пластиковых тарелок подойдет, прочности хватит. Но лучше, если бы он был листовым:) Наиболее подходящим будет материал от бутылок. Во вторых, швейные пяльцы абсолютно не подходят. Надо жесткий и прочный каркас, так как пластик в процессе остывания сильно усаживается и на каркас приходятся значительные нагрузки. Ну и пылесос надо чем мощнее, тем лучше, в разумных пределах:)
Вес получившейся канопы вышел всего 0.35 грамм. Прочности вполне достаточно. Если наладить их изготовление с умом, то вариант из тарелок будет более легкий, чем из пластиковых бутылок.
Заготовка канопы обрезается острым скальпелем прямо по нижнему краю молда. Отверстие под линзу аккуратно вырезается и доводится валиком из мелкой шкурки.
Квадрик готов! Итоговый вес получился 25.25 грамм. Это катастрофически много по сравнению с бесколлекторным вариантом, который весил менее 20 грамм!
Для начала сразу о грустном. Все прошил, настроил с приемником в режиме FrSky D16. Как обычно, все завелось, телеметрия есть, LUA-скрипты работают.
Начал летать - отлично, тряски по осям нет, как было с CrazyBee F3 FR. Отлетал аккумуляторов пять наверное, все хорошо. Продолжаю потихоньку настраивать PID-ы, подгонять поудобнее расходы. На следующем аккумуляторе сразу после взлета квадрик падает, переворачивается и начинает молотить пропеллерами, на пульт не реагирует. Хорошо, что перевернулся, прижало его к полу. Аккуратно поднял его, отключил аккумулятор. Думаю, ну ладно, бывает. Снова взлетаю, через пару минут падаю в соседней комнате с теми же симптомами. Итог - зависает полетный контроллер. Похожее поведение случалось и с RacerStar CrazyBee F3 FR, только там хоть моторы отключались, а тут продолжали работать на тех же оборотах, которые были на момент зависания. Видимо и тут придется отказаться от телеметрии и перейти на режим FrSky D8.
Есть еще один маленький недочет разработчиков прошивки. У полетного контроллера Eachine BeeCore V2 D16 отсутствует датчик тока, но в ресурсах прошивки он присутствует. Прошивка используется одна и та же с CrazyBee F3 FR, видимо из-за этого. Там датчик тока есть.
В полетный контроллер заливаю прошивку CRAZYBEEF3FR последней версии. Сразу переназначаю управляющий вывод на пищалку под управление передатчиком камеры через Pinio.
В портах вижу наличие одного UART-порта, но его выводов на плате нет.
В основных настройках включаю PID-цикл 8/8кГц, включаю на приемнике протокол FRSKY_D, задаю возможность арминга при любом положении. Отключаю динамические фильтры, не нужны они на коллекторнике.
В самом низу, что не попало на скриншот, отключаю все сигналы на пищалку - нет на квадрике пищалки. Вместо нее будет управление каналами передатчика.
Чтобы привязать приемник к пульту, надо либо нажать и подержать пару секунд кнопку BIND на плате полетного контроллера, либо ввести в консоли конфигуратора следующую команду:
frsky_bind
Так как доступ к кнопке BIND заблокирован канопой, проще всего ввести команду. В это же время аналогичная процедура запускается на передатчике.
На вкладке питания поднимаю максимальное напряжение до 4.4В, минимальное снижаю до 2.9В и отключаю датчик тока. Мелкие аккумуляторы значительно просаживаются под нагрузкой, по показаниям можно летать до 2.8В. После снятия нагрузки напряжение вернется к 3.5В.
В параметрах FailSafe выставил минимальное значение на первый AUX-канал, чтобы квадрик уходил в дизарм при потере сигнала.
PID-ы задирал до невозможности, ибо только с такими значениями появилось ощущение стабильного ровного предсказуемого полета. Расходы подобрал так, чтобы квадрик мог вращаться в районе 1000 градусов в секунду. На таком мелком аппарате флипы-роллы должны происходить максимально быстро, чтобы успеть подхватить над землей. Экспоненты не ставил, так как в пульте стоят ломанные семиточечные кривые на питч/ролл: -100,-36,-18,0,18,36,100. Этот как бы уменьшенные расходы в околонулевой зоне, но не с экспоненциальной, а с линейной характеристикой до определенного предела. Мне так удобнее показалось.
При полете в режиме стабилизации ограничил угол наклона квадрика в 30 градусов. На самом деле, это не пригодилось, ибо сына сразу стал обучать полетам в акро-режиме, но с ограничением по углу наклона.
В фильтрах все поменялось. Теперь нет необходимости переходить в консоль, чтобы задать значения для lowpass2-фильтра, все стало доступно напрямую из конфигуратора. Не буду сильно углубляться в настройку фильтров, иначе размер статьи увеличится в два раза. Рекомендации по настройке были по ссылке выше.
Во вкладке приемника ограничил количество AUX-каналов до четырех, выполнив в консоли команду:
set max_aux_channels = 4
Включил ручную интерполяцию, хотя не до конца уверен в том, что такое значение будет оптимальным - логов не хватает, проверить не получится.
Не стал трогать переменные rx_range, в передатчике просто выставил исходящий диапазон сигнала 1000-2000, немного подредактировав каждый из каналов.
Во вкладке режимов задал тумблеры на арминг, режим стабилизации, для переключения каналов видео-передатчика и нового акро-режима с ограничением угла наклона. Максимальный угол наклона задается через консоль следующей командой:
set acro_trainer_angle_limit = 15
Такого значения более чем достаточно для обучения. Кстати, при использовании этого режима акселерометры должны быть включены.
В настройках OSD вывел на экран только ник пилота, RSSI, напряжение аккумулятора, уровень газа, полетный режим и полетное время.
Еще немного пошевелил новые опции относительно фильтрации входящего сигнала и iterm_relax. Так же убрал в ноль новый параметр throttle_boost, отключив эту функцию. По итогу, квадрик полетел очень классно! Четкое предсказуемое управление, отличный подхват. На радостях полетал по дому на предельной скорости, попугал жену и кошку:) Итоговый файл настроек можно скачать здесь.
Обучение сына начал с визуальных полетов в акро-режиме с ограничением. Основная задача состояла в том, чтобы мозг ребенка перестал думать, в какую сторону дергать стики в той или иной ситуации, все должно работать на уровне рефлексов. Так же учил держать высоту, подхватывать при снижении, работать стиками короткими толчками. За несколько занятий сын уверенно висел над кроватью, не вылетая за ее пределы. На улице получилось не так хорошо, как дома:) Следующий этап - полеты по камере, но чуть позже.
Полетный контроллер Eachine BeeCore V2 D16 показал себя отлично, несмотря на некоторые проблемы, вызванные не очень стабильной работой прошивки BetaFlight. Кстати, уже появился в продаже его конкурент от BetaFPV с F411-процессором и так же приемником на SPI-шине. Рама BetaFPV65S старой редакции таки подвела. Сломалась пара лучей в месте крепления мотормаунтов. Временно поставил раму от донора Eachine E011, но уже заказал несколько обновленных версий рамы BetaFPV65S. Тему с самодельной канопой пока пришлось отложить, не могу придумать из чего и как сделать рамку для фиксации пластика. Нет ни подходящих инструментов, ни материалов в шаговой доступности. Немного позже нарисую крепление камеры под обычную канопу от BetaFPV.
Таких квадриков у меня будет два, чтобы летать вместе с сыном. На первое время отдам ему пульт Devo10 и очки Eachine EV100, а там посмотрим, может что и поинтереснее организую, если втянется:)
По FPV начал летать не очень давно, около трех лет назад. Из-за сложного зрения, просаженного утомительной работой за компьютером и травмами, основной проблемой был выбор шлема - ни один не подходил. Вроде ничего сложного, купить обычные очки и вставить из них линзы в шлем. Но не тут-то было. Мои обычные очки стоят дороже самых дорогих FPV-очков от FatShark:) Поэтому перебирал шлемы в поисках такого, который можно было бы использовать вместе с очками. А пока летал в шлеме, сделанном другом. Там маска позволяла надевать его, не снимая очков. Но рано или поздно всему приходит конец. Еще зимой сломались мои обычные очки, пришлось купить новые. А новые очки оказались чуть шире и перестали влезать в маску шлема:( К этому времени у меня уже были немного доработанные FPV-очки Eachine EV100, в них и летал. Да, мазохизм, а что делать...
Весной раздражение от EV100 достигло критической массы, раздуло зеленую жабу, она лопнула и я взял FatShark Dominator HD3. Брал с таким расчетом, что из старых сломанных очков для чтения смогу дремелем вырезать себе дополнительные линзы. Но и тут коварная судьба подготовила сюрприз. Как оказалось, линзы для чтения к очкам от FatShark ни разу не подойдут! Требуются линзы, в которых хорошо видно на расстоянии два метра. Это важно! Тут-то я и приуныл... Одна линза в местной оптике стоит 150 долларов, две - 300, плюс работа с неизвестным результатом.... Неужели не летать мне ясным соколом в крымском небе?
Стал просматривать интернет на предмет изготовления линз на заказ. Параллельно посетил офтальмолога, прихватив с собой рулетку. Выписали мне рецепт на очки с таким расчетом, что я буду хорошо видеть в них с расстояния в два метра. В интернете обнаружил два популярных сайта по изготовлению линз на заказ: rho-lens.com в Германии и customfpx.com в Гонконге. Разница в цене обещала быть не очень большой. В первом 60 евро, во втором - 60 долларов. Вариант от rho-lens.com больше понравился по дизайну. Решил там создать фиктивный заказ, ибо в процессе заказа было уточнение, что конечная сумма будет рассчитана, исходя из значений по диоптриям. По итогу пришел ответ: стоимость заказа составит почти 105 евро! Для меня это перебор, кубышку и так всю вытряс! К таким расходам был не готов. Ладно, проверяю второй сайт customfpx.com таким же методом через фиктивный заказ. Приходит ответ - 60 долларов с доставкой. Не поверил своим глазам - надо брать!
Как обычно в случае с Крымом, образовалась проблема с возможностью оплатить заказ через Paypal. Спасибо другу из Москвы, всегда выручает в таких случаях. После заказа долго не было ответа от производителя, месяца полтора где-то. Когда ожидание безобразно затянулось, написали ему, а в ответ - тишина. Надежда меня уже покинула, но тут неожиданно в Москве обнаружилась посылка из Гонконга, как раз с моими линзами! Друг переслал посылку мне и сегодня я получил долгожданные диоптрии! Ура!
Первое впечатление - брэнд. Все по феншую: футляр, салфетка, визитка, линзы в пленке. Линзы сделаны из пластика очень высокого качества.
По форме видно, что линзы асферические, то есть такие, с которыми искажение изображения на периферии будет минимальное. На передней кромке сделан бортик, чтобы линза могла вставляться в пазы на очках.
В очки FatShark HD3 линзы встали, как родные - с легким усилием, точно по направляющим. Дрожащими руками включил квадрик, прильнул к очкам и... Ничего себе, как все четко видно!!! Так я не видел ни в одном шлеме, ни где либо еще! Я в шоке! Потрясен до глубины души!
К качеству линз нет абсолютно никаких претензий. Бесспорно, они стоят своих денег. Но реализация способа их установки вызывает недоумение. Во первых, я тут же поцарапал себе бровь, снимая очки. Надо было сначала оттянуть очки от лица, а потом уже их снимать. Во вторых, очки уже не нацепишь на лоб, как было возможно без линз. Выступающие острые кромки линз оставят две глубокие вертикальные вмятины на лбу:)
Несмотря на такие мелкие недочеты, я абсолютно доволен. Осталось немного довести очки до ума, как это уже сделал друг тут и тут: зачернить линзы в модулях, подвести питание к вентилятору, сдвинуть аккумулятор на затылок. Тогда можно будет приступать к полетам, отрываясь по полной программе!