Внимание! Картинки доступны только через ВПН - благодарите за это Google:)
Что я ожидал от этого аппарата? Хороший баланс между производительностью и временем полета. Забегая вперед, скажу, что ожидания полностью оправдались!
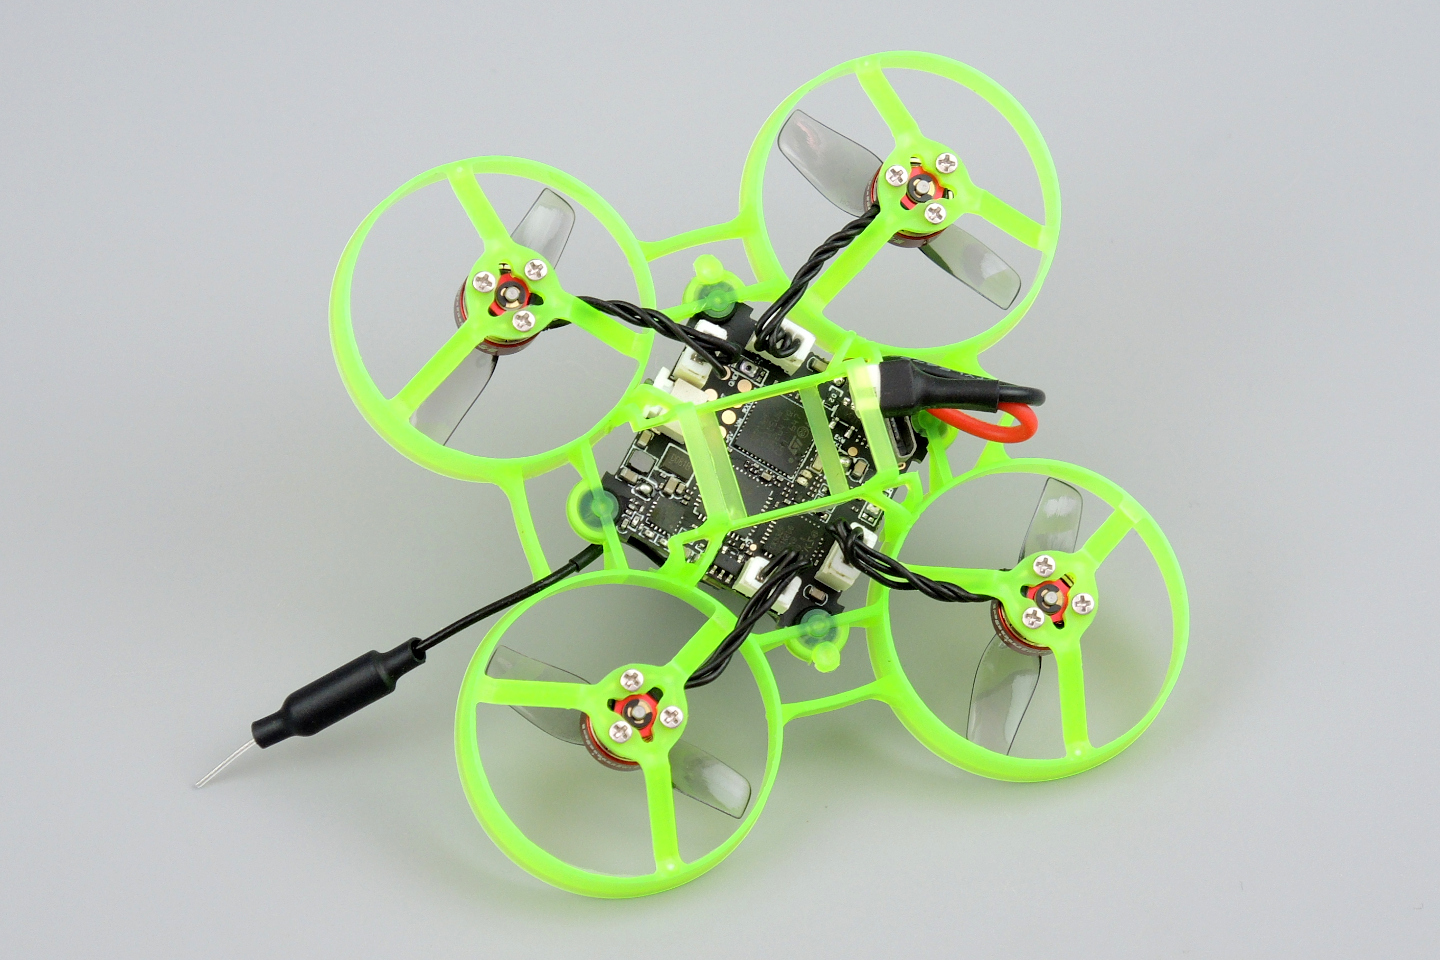
В основе - новый полетник F4 1S AIO от BetaFPV, о котором рассказывал ранее. В раму BetaFPV Meteor 65 Pro только подобный и встанет. Народ, конечно, пытается вкорячить в нее Happymodel DiamondF4 ELRS, но это такое себе, колхозненько. Сейчас появилась Lite-версия F4 1S AIO от BetaFPV, без разъемов под моторы, толщиной 0.8мм и весом менее трех грамм. На следующую сборку буду использовать его. Так же просочилась информация, что возможно появится еще более легкий вариант - без USB-разъема.
У передатчика Happymodel OXV300 удалил IPX-разъем и кнопку управления. Хоть немного, но уменьшил вес. Забыл записать на сколько, в следующий раз исправлюсь. Антенна - проводок длиной 13мм, залитый у основания клеем T-7000. Передатчик просто прилеплен к полетнику снизу на толстый "автомобильный" двухсторонний скотч. Четыре провода от него идут на верхнюю сторону полетника. Здесь же хорошо видно антенну приемника, которую традиционно заменил на проводок в тефлоне, а затем вывел сбоку.
Кстати, силовые BT2.0-разъемы из новых партий заметно испортились. Пины очень слабо держатся в пластике, могут и выскочить. Плюс ко всему, пины стали более глубоко сидеть в разъеме. Из-за этого разъем очень не плотно держится при подключении. По итогу, решил укоротить его так, чтобы он до упора насаживался на аккумулятор. Силовой разъем припаиваю под углом, предварительно сточив пины надфилем. Место пайки заливаю клеем T-7000. Силовой провод всегда вывожу снизу, чтобы часть его прижималась элементами рамы. При таком раскладе, шанс отломать силовой в месте пайки практически исключен.
Решил установить на этот аппарат нормальную качественную камеру Caddx Ant Lite. Отпаял у нее разъем, но все равно она тяжелая. Долго думал, как бы ее закрепить. У такого типа камер есть болезнь - отваливается объектив от платы камеры. Все варианты крепления этой камеры, доступные в интернете, либо чрезмерно тяжелые, либо предусматривают крепление именно за линзу. Меня ни один из вариантов не устраивал. Пришлось проектировать что-то свое. Долго ломал голову над фиксацией камеры так, чтобы она не распалась на части. По итогу, решил просто притянуть камеру к канопе петлей из TPU-пластика. Решение получилось настолько простым и элегантным, что буквально за несколько дней реализовалось в материале!
Но до финальной версии было еще далеко. Никак не получалось придумать, так, чтобы углы платы камеры хоть немного были бы прикрыты, иначе с них очень быстро отлетят радиоэлементы. Разработка затянулась... Решение пришло неожиданно - ушки! По итогу, получилось следующее:
Канопа универсальная. Можно использовать как с классическим креплением на четыре точки, так и под полетник Happymodel DiamondF4 ELRS, достаточно заменить один параметр в скрипте. Лучше печатать слоем 0.1мм из обычного нейлона типа PA12. Такой материал без проблем удерживается на столе клей-карандашом "Каляка-маляка". Сразу предупреждаю, из даже очень жесткого TPU ничего не получится - материал этот не имеет упругости, как нейлон. Если уж так ломает купить нормальный нейлон, то подойдет даже круглая высушенная леска для триммера:) Полипропилен еще лучше. Принципиально не буду публиковать никаких STL-моделей, не просите. Только файл скрипта для генерации в OpenSCAD. Не думаю, что будет проблемой открыть файл и нажать две кнопки: F5 и F6, чтобы получить STL-модель, собранную под ваши личные параметры. Кстати, вес канопы из нейлона в зависимости от модели 0.84-0.86г. По прочности претензий нет. Уже вылетал порядка 50 аккумуляторов - на канопе ни царапинки!
От камеры вывел управляющий проводок на площадку R2 полетника. Под камеру подложил кусочек губки, чтобы камера не ударялась своими элементами о полетник, а так же, чтобы исключить появление желе на картинке.
В задней части канопы расположил управляемые светодиодики. Количество отверстий под них в канопе можно регулировать параметром. Если задать ноль, то отверстий не будет. Приклеил светодиоды прозрачным клеем B-7000.
Управление светодиодами вывел на крутилку пульта - удобно менять цвет, не залезая в настройки квадрика. Итоговый вес в 19.56г не вдохновил - тяжеловато получилось и этому есть объяснение: полетник, камера, пропы...
В будущем, хочу собрать еще один аппарат этого класса, но с более легкими компонентами. Попробую вписать вес в 18 грамм. Подготовка к этому уже начата.
По настройке. Сразу же проверил ELRS-приемник на полетнике. Без проблем все прошилось и завелось для версии ExpressLRS-3.2.0. Единственный момент, по дефолту приемник довольно быстро переходит в WiFi-режим. Если сборка прошивки затянулась, то до процесса заливки прошивки приемник может не дотянуть.
Стоит увеличить значение параметра AUTO_WIFI_ON_INTERVAL до трех минут или около того.
Новым для меня стал процесс прошивки новой версии BetaFlight-4.4.0. Сборка в облаке - это нечто! Конечно, надо понимать, какие параметры нужны, чтобы все блоки полетника работали как надо. У меня получилось вот так:
Огромным плюсом на полетнике стало наличие блэкбокса. Признаюсь честно, это первый тинивуп, который я настраивал по черному ящику. Особо в это не вникая, попросил друга помочь с настройкой фильтров. Получилась вот такая картина:
С такими фильтрами тинивуп отлично летит! Так же друг прогнал через PIDToolBox логи и сказал, что PID-ы настроены идеально, ничего не трогай.
В блоке регуляторов была прошивка Bluejay-0.17 на 96кГц. Решил попробовать с такой частотой, только обновил до версии 0.18.1.
С этого года решил вернуться к полетам в акро-режиме на тинивупах. До этого год или чуть больше летал в рейс-мод (стабилизация только по роллу). Причина перехода - постоянное убегание акселерометра после встречи с препятствиями. На MPU6000 это почти не проявлялось, а с этими новомодными гироскопами прям беда, бесит! По итогу, получилась такая конфигурация:
# version # Betaflight / STM32F411 (S411) 4.4.0 Feb 1 2023 / 10:47:33 (4605309d8) MSP API: 1.45
# config: YES
# start the command batch batch start
# reset configuration to default settings defaults nosave
# color color 13 0,0,255 color 14 135,0,255 color 15 270,0,255
# mode_color mode_color 7 0 11
# aux aux 0 0 0 1900 2100 0 0 aux 1 1 1 1400 1600 0 0 aux 2 2 1 1900 2100 0 0 aux 3 13 3 1900 2100 0 0 aux 4 15 5 900 1600 1 0 aux 5 15 0 900 1900 1 0 aux 6 28 6 1900 2100 0 0 aux 7 35 4 1900 2100 0 0
# adjrange adjrange 0 0 0 900 2100 29 0 0 0
# vtxtable vtxtable bands 6 vtxtable channels 8 vtxtable band 1 BOSCAM_A A FACTORY 5865 5845 5825 5805 5785 5765 5745 5725 vtxtable band 2 BOSCAM_B B FACTORY 5733 5752 5771 5790 5809 5828 5847 5866 vtxtable band 3 BOSCAM_E E FACTORY 5705 5685 5665 5645 5885 5905 5925 5945 vtxtable band 4 FATSHARK F FACTORY 5740 5760 5780 5800 5820 5840 5860 5880 vtxtable band 5 RACEBAND R FACTORY 5658 5695 5732 5769 5806 5843 5880 5917 vtxtable band 6 LOWRACE L FACTORY 5333 5373 5413 5453 5493 5533 5573 5613 vtxtable powerlevels 5 vtxtable powervalues 1 2 14 20 26 vtxtable powerlabels 0 RCE 25 100 400
# master set gyro_lpf1_static_hz = 0 set gyro_lpf2_static_hz = 0 set yaw_spin_recovery = ON set yaw_spin_threshold = 800 set dyn_notch_count = 2 set dyn_notch_q = 400 set dyn_notch_min_hz = 150 set dyn_notch_max_hz = 630 set gyro_lpf1_dyn_min_hz = 150 set gyro_lpf1_dyn_max_hz = 630 set acc_lpf_hz = 10 set acc_calibration = -35,-23,37,1 set rc_smoothing_auto_factor = 25 set rc_smoothing_auto_factor_throttle = 25 set blackbox_sample_rate = 1/2 set blackbox_device = NONE set dshot_idle_value = 600 set dshot_bidir = ON set motor_pwm_protocol = DSHOT300 set motor_poles = 12 set vbat_max_cell_voltage = 460 set vbat_min_cell_voltage = 310 set current_meter = NONE set vbat_scale = 111 set beeper_dshot_beacon_tone = 4 set yaw_motors_reversed = ON set small_angle = 180 set deadband = 2 set yaw_deadband = 2 set pid_process_denom = 1 set runaway_takeoff_prevention = OFF set simplified_gyro_filter = OFF set report_cell_voltage = ON set osd_warn_bitmask = 18415 set osd_cap_alarm = 300 set osd_tim1 = 1025 set osd_tim2 = 1792 set osd_vbat_pos = 10625 set osd_link_quality_pos = 10294 set osd_tim_1_pos = 8598 set osd_tim_2_pos = 2454 set osd_flymode_pos = 2449 set osd_throttle_pos = 8588 set osd_vtx_channel_pos = 2441 set osd_craft_name_pos = 33 set osd_pilot_name_pos = 10273 set osd_rate_profile_name_pos = 44 set osd_stat_bitmask = 8586978 set osd_canvas_height = 13 set debug_mode = GYRO_SCALED set vtx_band = 5 set vtx_channel = 2 set vtx_power = 3 set vtx_low_power_disarm = UNTIL_FIRST_ARM set vtx_freq = 5695 set vcd_video_system = NTSC set camera_control_ref_voltage = 324 set camera_control_internal_resistance = 270 set camera_control_button_resistance = 450,270,150,75,15 set gyro_1_sensor_align = CW90 set gyro_1_align_yaw = 900 set craft_name = M65Pro set pilot_name = MCHeli
profile 0
# profile 0 set dterm_lpf2_static_hz = 0 set crash_recovery = ON set iterm_relax_cutoff = 20 set yaw_lowpass_hz = 0 set p_pitch = 88 set i_pitch = 47 set d_pitch = 90 set f_pitch = 332 set p_roll = 85 set i_roll = 45 set d_roll = 84 set f_roll = 319 set p_yaw = 85 set i_yaw = 45 set f_yaw = 319 set d_min_roll = 84 set d_min_pitch = 90 set d_max_advance = 0 set feedforward_averaging = 2_POINT set feedforward_smooth_factor = 65 set feedforward_jitter_factor = 3 set feedforward_boost = 18 set feedforward_max_rate_limit = 95 set dyn_idle_min_rpm = 50 set level_race_mode = ON set simplified_master_multiplier = 140 set simplified_i_gain = 30 set simplified_d_gain = 200 set simplified_pi_gain = 135 set simplified_dmax_gain = 0 set simplified_feedforward_gain = 190 set simplified_pitch_d_gain = 95 set tpa_breakpoint = 1250
profile 1
profile 2
profile 3
# restore original profile selection profile 0
rateprofile 0
# rateprofile 0 set rateprofile_name = ACRO set thr_expo = 50 set roll_rc_rate = 15 set pitch_rc_rate = 18 set yaw_rc_rate = 18 set roll_expo = 80 set pitch_expo = 80 set roll_srate = 30 set pitch_srate = 36 set yaw_srate = 65
rateprofile 1
rateprofile 2
rateprofile 3
# restore original rateprofile selection rateprofile 0
# save configuration save
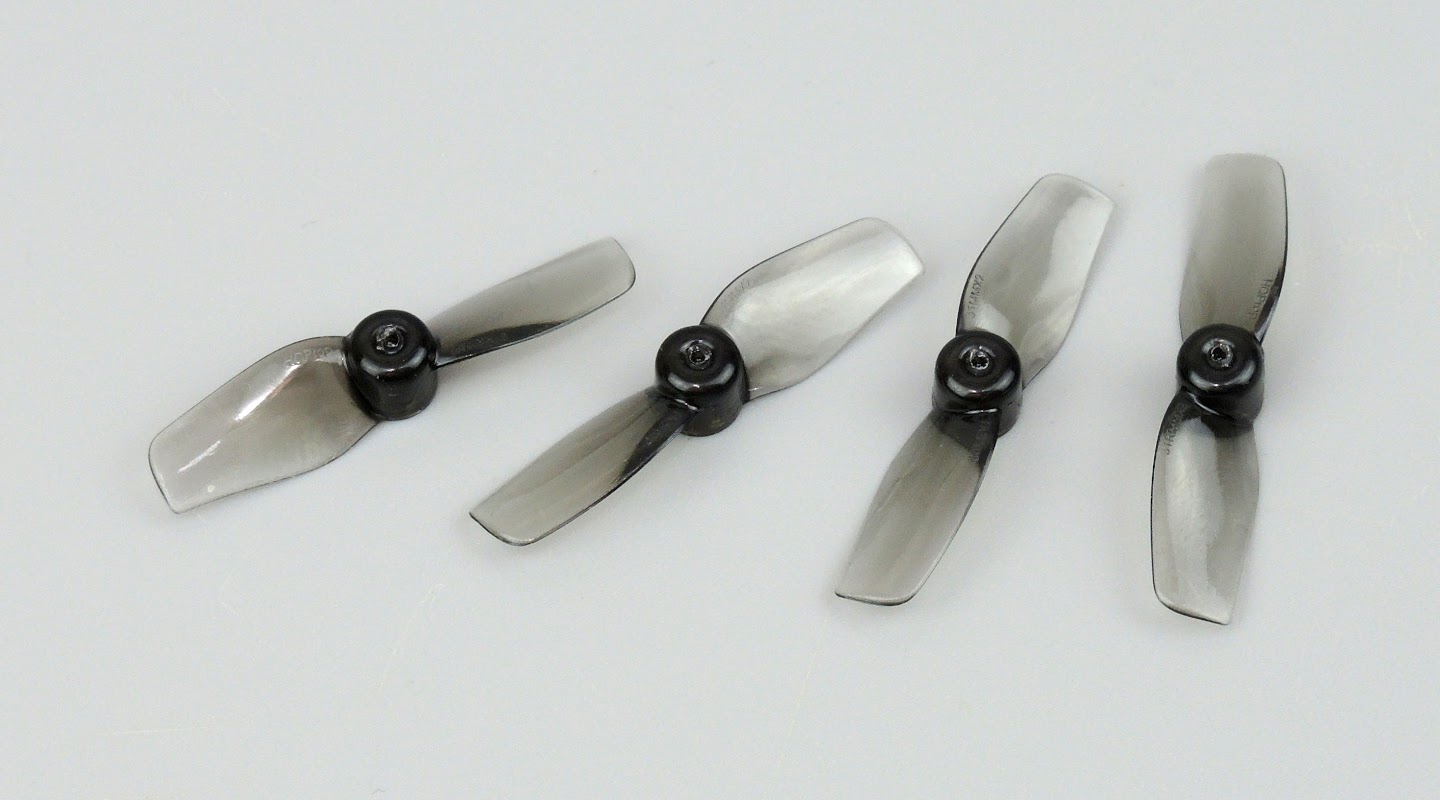
Тинивуп получился очень экономным. В режиме беспечного полета по квартире легко вылетывается пять минут на прошлогодних аккумуляторах на 300мАч. Из-за пропеллеров с довольно низким шагом, висит на 50% газа. В режиме гонки прилетает с холодным аккумулятором. Подхват великолепный, управляемость могла бы быть лучше. Вообще, нормальных пропеллеров на 35мм нет. Либо делать самому, обкусывая пропы на 40мм, либо довольствоваться вальяжным управлением. Компромисс - обломать четверки до двушек, что я и сделал.
Если какой-либо производитель (только не HQ!) разродится легкими пропами на 35мм, то такой формат тинивупа будет наиболее востребован из-за отличной энергоэффективности. Продолжение следует...
На волне хайпа от ExpressLRS, компания Happymodel выпустила вторую реинкарнацию удачного тинивупа Mobula6 - Mobula6 ELRS. Главное отличие от предыдущей версии - ExpressLRS-приемник на SPI-шине и новая силовая установка на 0702-моторах. Если новый полетный контроллер уже бывал у меня в руках, то как себя поведут новые моторы - время покажет!
Упаковка не изменилась, все та же картонная коробка. Но внутри квадрик был в пакетике из пупырчатой пленки, чтобы не болтался при транспортировке.
Комплектация, как и раньше, состоит из четырех одноразовых аккумуляторов, комплекта запасных пропеллеров, крестовой отвертки, бесполезного съемника для пропеллеров, USB-зарядника, трех запасных винтиков и пары наклеек.
Стоковые аккумуляторы даже внимания не стоят. Их хватит, чтобы настроить тинивуп и сделать пару десятков вылетов.
Это же можно сказать и про USB-зарядник. На первое время сгодится, но в дальнейшем от него лучше отказаться, ибо заряжать десяток аккумуляторов по одному - сомнительное развлечение:)
Внешне квадрик - все та же Mobula6, только рама яркого цвета, моторы поменьше и пропеллеры двухлопастные. Еще антенна передатчика торчит сзади:)
Камера и канопа - без изменений. Под камеру подложен кусок пористого материала, чтобы убрать желе во время полета.
Снизу обнаружил сюрприз - полетный контроллер оказался развернут задом наперед! Сразу это в глаза не бросилось:) Получается, что силовой разъем выведен спереди, там же USB-разъем полетного контроллера.
Не смог найти ни одной причины, почему так сделано, но при настройке надо учитывать, что гироскоп развернут и потребуется ремаппинг моторов. Ладно, разбираю на составляющие:)
Рама с диагональю 65мм все такая же, как у самых первых выпусков тинивупов от Happymodel, за много лет ни чем не изменилась. Инженеры компании те еще консерваторы:) Рама очень яркого кислотно-зеленого цвета, будет отлично видна в ультрафиолетовой подсветке. Ее вес 3.25г.
Канопа с установленной камерой весит 2.33г. Камера - старая Runcam Nano 3 с новым узким объективом, габаритами 14x14мм. Это одна из самых легких камер с приемлемым качеством изображения. Ее вес без провода 1.05г, с проводом 1.3г.
Канопа без крепления камеры весит 0.7г. Задняя часть камеры обильно залита термоклеем. Зачем столько - одному производителю известно:) Лучше его сразу аккуратно убрать, иначе позже от нагрева камеры он будет стекать на полетный контроллер.
Новые HQ-двушки на 31мм не радуют. Комплект весит 0.86г и это по весу сопоставимо с Azi-четверками на 31мм. Это к тому, что ожидать от них хорошей производительности не стоит. Наверняка будет та же история, что и с HQ-двушками на 40мм на Moblite7.
Новые моторы Happymodel SE0702 на 26000kV внешне выглядят на отлично. Цельный ротор, мягкие легкие магниты. Конструкция моторов уже устоявшаяся, почти стандарт. Возникает вопрос к производителю - зачем 26000kV?! Уже был негативный опыт с первыми версиями Mobula6 с моторами на 25000kV, и вот опять! Если присмотреться к обмотке, то видно, что провода на каждом зубе едва ли 7 витков. Но место еще есть, можно было намотать на пару витков больше и получить примерно 20000kV, что вполне приемлемо.
А с таким высоким kV эти моторы будут прожорливы до невозможности. На текущий момент кормить их нечем. Потребляемый ток наверняка будет доходить до 7-8А. Ни аккумулятор на 300мА/ч, ни силовой PH2.0-разъем таких токов не выдержат. Аккумуляторы будут работать пару минут, будут нагреваться и вздуваться. Силовой после пары десятков включений будет с трудом проталкивать такие токи и так же будет нагреваться. Вес комплекта моторов 5.8г, один мотор весит 1.45г. Вес прекрасный относительно 0802-моторов, комплект которых с такими же выводами весит 7.04г. Получается выигрыш в весе 1.24г. По тинивупным меркам это 5-7% от общего веса модели!
Как отмечал ранее, внешне новый ПК похож на старый Happymodel Crazybee F4 Lite от Mobula6. И по характеристикам почти не отличается: F411-процессор, MPU6000-гироскоп, OSD - AT7456E. Блок регуляторов на EFM8BB21-чипах, силовые ключи SiA517DJ-T1-GE3. ExpressLRS-приемник с керамической антенной висит на SPI-шине. Интегрированный видеопередатчик на 40 каналов может работать на мощности 25/100/200мВт. Антенна видеопередатчика сделана на U.FL-разъеме. Вес этого полетного контроллера без антенны составляет 4.6г, что много. Полетный контроллер выполнен на плате толщиной 1.2мм, а старый ПК от Mobula6 весит 4г и плата толщиной 0.8мм.
Новый ПК имеет два полноценных UART-порта, но второй занят под управление встроенным передатчиком. Это можно исправить, убрав перемычку из олова между TX2 и пятачком SmartAudio. Тогда да, будет два UART-a, но не будет управления встроенным передатчиком:) Есть еще одна перемычка в передней части полетного контроллера снизу. Если ее убрать, то питание встроенного передатчика будет отключено. Так же доступны выводы Video-IN и Video-OUT для подключения внешнего передатчика, если встроенный не устраивает. На плате больше нет инвертированного RX1-вывода для подключения внешнего приемника по SBUS. Кстати, керамическая антенна довольно хрупкая, проводники поверх керамики - напыление. То есть, при жестком ударе антенна может отвалиться, но не от платы, а посадочные площадки от керамического основания. Лучше промазать вокруг антенны клеем типа T-7000 или B-7000, чтобы надежно прихватить ее к плате полетного контроллера.
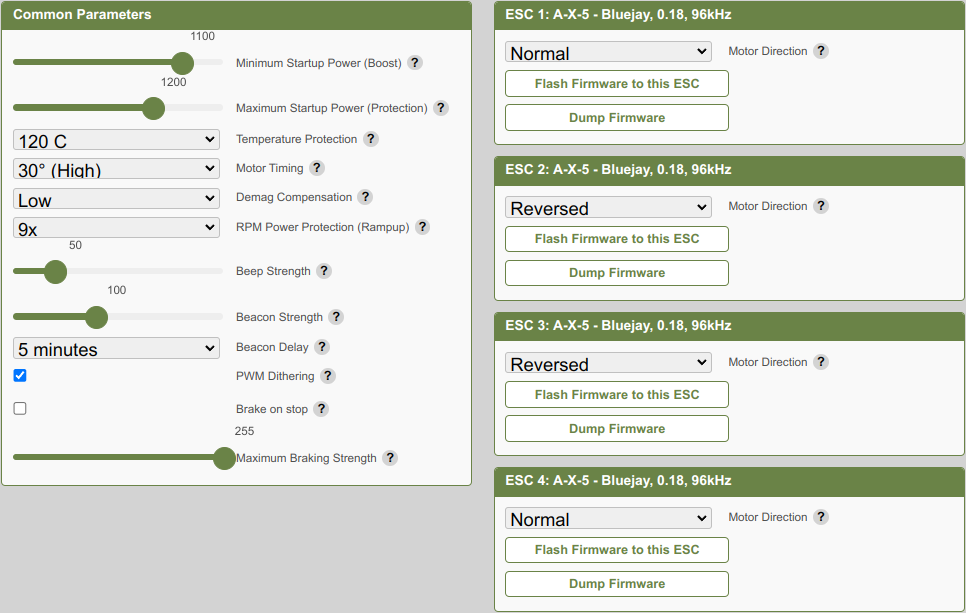
Собираю тинивуп обратно и приступаю к настройке. В первую очередь, считываю параметры блока регуляторов. Там установлена довольно старенькая прошивка BLHeli_M-16.7. Дефолтные параметры на скриншоте.
Насторожил высокий уровень демагнетизации. При таком значении съедается некоторая часть мощности. Неужели все так плохо и производитель боится срыва синхронизации? Проверим! Перепрошиваю на Bluejay-0.14 с аналогичными параметрами.
Внутри полетного контроллера стоит одна из ночных сборок BetaFlight-4.3.0 с поддержкой ExpressRLS на SPI-шине. Версия довольно древняя и в ней еще не реализована поддержка ExpressLRS-2.0.0. Поддержка ExpressLRS на SPI-шине еще не включена в официальный репозиторий BetaFlight и это может создать некоторые проблемы с обновлением прошивки. Стоковую прошивку и настройки можно найти на сайте Happymodel, но есть нюанс. Не забыли, что полетный контроллер на тинивупе развернут на 180 градусов? Поэтому, сразу после обновления прошивки или возврата к стоковой, надо выполнить ряд команд в консоли конфигуратора, чтобы поменять местами моторы и указать прошивке о том, что полетный контроллер стоит задом наперед.
resource MOTOR 1 B08
resource MOTOR 2 B07
resource MOTOR 3 B06
resource MOTOR 4 B10
set align_board_yaw = 180
save
Где взять обновленную прошивку с поддержкой ExpressLRS-2.0.0? Пока только в первом, регулярно обновляемом, посте запроса #10788 на добавление нового функционала в основную ветку прошивки BetaFlight (обновление: поддержка ExpressLRS через SPI включена в релиз BetaFlight-4.3.0-RC1). Скачиваем архив "betaflight_4.3.0_CRAZYBEEF4SX1280_....zip" и распаковываем. Для настройки потребуется ночная сборка конфигуратора BetaFlight. Заливаем hex-файл прошивки из архива в полетный контроллер с полным стиранием чипа!
Сразу же загоняем в консоль данные о ремапинге моторов и положении гироскопа, которые были выше. Следующий этап - настройка приемника. Здесь следует обратиться к документации по ExpressLRS. Модель приемника нельзя выбрать в конфигураторе, ее там нет. Все параметры задаются через консоль. Приведу данные для обновленной прошивки, ибо она сейчас актуальна:
set expresslrs_uid = 152,176,177,192,49,82
set expresslrs_domain = ISM2400
set expresslrs_rate_index = 0
set expresslrs_switch_mode = HYBRID
set expresslrs_model_id = 20
Большинство параметров уже описывал в обзоре ExpressLRS-компонентов от Happymodel, но с тех пор кое что изменилось. Параметр expresslrs_switch_mode теперь может иметь значения HYBRID и WIDE, а параметр expresslrs_model_id позволяет использовать функцию Model Match, когда параметры передающего модуля назначаются автоматически в зависимости от выбранной модели в пульте.
# version # Betaflight / CRAZYBEEF4SX1280 (HAMO) 4.3.0 Dec 12 2021 / 15:21:14 (eb873308c) MSP API: 1.44
# start the command batch batch start
# reset configuration to default settings defaults nosave
# name: MCHeli
# resources resource MOTOR 1 B08 resource MOTOR 2 B07 resource MOTOR 3 B06 resource MOTOR 4 B10
# feature feature -AIRMODE
# serial serial 1 2048 115200 57600 0 115200
# beeper beeper -ALL
# beacon beacon RX_LOST beacon RX_SET
# color color 1 240,0,255
# aux aux 0 0 0 1900 2100 0 0 aux 1 1 1 1900 2100 0 0 aux 2 2 2 1900 2100 0 0 aux 3 13 3 1900 2100 0 0 aux 4 15 5 900 1100 1 0 aux 5 15 0 900 1100 1 0 aux 6 28 6 1900 2100 0 0 aux 7 35 4 1900 2100 0 0
# adjrange adjrange 0 0 7 900 2100 12 7 0 0
# vtxtable vtxtable bands 5 vtxtable channels 8 vtxtable band 1 BOSCAM_A A FACTORY 5865 5845 5825 5805 5785 5765 5745 5725 vtxtable band 2 BOSCAM_B B FACTORY 5733 5752 5771 5790 5809 5828 5847 5866 vtxtable band 3 BOSCAM_E E CUSTOM 5705 5685 5665 5645 5885 5905 5925 5945 vtxtable band 4 FATSHARK F FACTORY 5740 5760 5780 5800 5820 5840 5860 5880 vtxtable band 5 RACEBAND R FACTORY 5658 5695 5732 5769 5806 5843 5880 5917 vtxtable powerlevels 3 vtxtable powervalues 0 1 2 vtxtable powerlabels 25 100 200
# master set gyro_lpf1_static_hz = 0 set yaw_spin_recovery = ON set yaw_spin_threshold = 800 set dyn_notch_q = 250 set dyn_notch_min_hz = 125 set dyn_notch_max_hz = 350 set airmode_start_throttle_percent = 60 set dshot_idle_value = 900 set dshot_bidir = ON set motor_pwm_protocol = DSHOT300 set motor_poles = 12 set align_board_yaw = 180 set vbat_max_cell_voltage = 460 set vbat_min_cell_voltage = 310 set vbat_warning_cell_voltage = 330 set beeper_dshot_beacon_tone = 4 set yaw_motors_reversed = ON set small_angle = 180 set deadband = 2 set yaw_deadband = 2 set pid_process_denom = 4 set runaway_takeoff_prevention = OFF set osd_warn_link_quality = ON set osd_cap_alarm = 300 set osd_tim1 = 1025 set osd_tim2 = 1792 set osd_vbat_pos = 2433 set osd_link_quality_pos = 2103 set osd_tim_1_pos = 2455 set osd_throttle_pos = 2448 set osd_vtx_channel_pos = 2440 set osd_craft_name_pos = 2081 set osd_stat_tim_1 = ON set osd_stat_tim_2 = OFF set osd_stat_max_spd = OFF set osd_stat_battery = ON set osd_stat_min_rssi = OFF set osd_stat_bbox = OFF set osd_stat_bb_no = OFF set osd_stat_max_esc_rpm = ON set osd_stat_min_link_quality = ON set cpu_overclock = 120MHZ set vtx_band = 3 set vtx_channel = 4 set vtx_power = 2 set vtx_freq = 5645 set vcd_video_system = NTSC set expresslrs_uid = 152,176,177,192,49,82 set expresslrs_domain = ISM2400 set expresslrs_rate_index = 0 set expresslrs_switch_mode = HYBRID set expresslrs_model_id = 20 set name = MCHeli
profile 0
# profile 0 set dterm_lpf1_static_hz = 0 set vbat_sag_compensation = 100 set anti_gravity_gain = 2500 set crash_recovery_angle = 5 set crash_recovery = ON set iterm_relax_cutoff = 10 set iterm_limit = 500 set pidsum_limit = 1000 set pidsum_limit_yaw = 1000 set p_pitch = 86 set i_pitch = 45 set d_pitch = 90 set f_pitch = 250 set p_roll = 86 set i_roll = 45 set d_roll = 90 set f_roll = 250 set p_yaw = 115 set f_yaw = 0 set d_min_roll = 80 set d_min_pitch = 80 set d_min_boost_gain = 30 set d_min_advance = 0 set thrust_linear = 25 set feedforward_averaging = 2_POINT set feedforward_smoothing = 65 set feedforward_jitter_reduction = 4 set simplified_pids_mode = OFF
profile 1
profile 2
# restore original profile selection profile 0
rateprofile 0
# rateprofile 0 set thr_expo = 50 set roll_rc_rate = 18 set pitch_rc_rate = 18 set yaw_rc_rate = 16 set roll_expo = 50 set pitch_expo = 50 set yaw_expo = 40 set roll_srate = 54 set pitch_srate = 54 set yaw_srate = 80 set tpa_breakpoint = 1750
rateprofile 1
rateprofile 2
# rateprofile 2 set thr_expo = 50 set roll_rc_rate = 18 set pitch_rc_rate = 18 set yaw_rc_rate = 16 set roll_expo = 80 set pitch_expo = 80 set yaw_expo = 40 set roll_srate = 86 set pitch_srate = 86 set yaw_srate = 80 set tpa_breakpoint = 1750
rateprofile 3
rateprofile 4
rateprofile 5
# restore original rateprofile selection rateprofile 0
# save configuration save
Самый главный вопрос - как летит Happymodel Moblite6 ELRS? Как уже рассказывал в тинивупных заметках, для достижения наилучшего результата требуется баланс между временем полета, весом аппарата и мощностью силовой установки. В случае с данным тинивупом, баланс был нарушен. Двигатели 0702-размера стали меньше, легче, но прожорливее. Но в целом, вес аппарата практически не изменился, если сравнивать с предыдущим собратом Mobula6. Новые HQ-пропеллеры не очень тяговитые, но довольно тяжелые. По итогу, имеем полетное время всего пару минут. И это не на стоковых аккумуляторах:) На них даже не пробовал летать, получилось бы и того меньше, минуты полторы всего. А все потому, что квадрик сильно много жрет. Пиковый ток доходил до 8А!
Кое-кто может сказать: "я три минуты летаю и все норм". Зависит от стиля полета и доступности аккумуляторов. Если вылетывать такое время на бодреньком газу, то аккумуляторам через 15-20 циклов придет конец, да еще и небезопасно раздуются. Силовой PH2.0-разъем проживет недолго, надо сразу менять на что-нибудь другое.
Мое мнение о новых 0702-моторам. По конструкции претензий нет. Легкий ротор и мягкие магниты дают прекрасную динамику на разгон и торможение. Квадрик с ними управляется очень предсказуемо, без какой-либо вальяжности. По мощности моторы чуть проигрывают классическим SE0802, поэтому лучше их использовать на ультра-легких сетапах, весом до 18г. И да, kV надо снижать, довести полетное время хотя бы до 4-х минут. По пропам. Наилучшим вариантом будут максимально легкие. Неплохо должны зайти обломанные до двушек Azi-четверки или так же обломанные старые HQ-четверки. Стоковые пропы откровенный отстой. Если появятся моторы с более низким kV, а они появятся, то наиболее востребованными будут на 20000kV. К ним хорошо зайдут старые HQ-четверки или Azi-трешки.
Немного покритикую полетный контроллер HappyModel ExpressLRS ELRS F4 2G4 AIO. Производитель развернул его задом наперед на модели только по одной причине - антенна приемника практически упиралась в нижнюю часть камеры. Что наводит на мысль, а не поставить ли плоскую керамическую антенну? Ну и вес ПК неоправданно высокий. Да и форму пора бы уже сделать более актуальной, учитывая наступление новых рам с диагональю 65мм под 35-е пропы. Все эти мысли были озвучены менеджерам Happymodel, может примут к сведению:)
В общем, Happymodel Moblite6 ELRS получился так себе. Производитель просто накидал доступные компоненты на древнюю раму, приправил новыми легкими, но прожорливыми, моторами и неудачными пропеллерами и выкатил на продажу. Надеюсь, в будущем Happymodel выпустит что-то действительно интересное, а пока...
В конце прошлого года появился анонс двух новых моделей ультралегких, с весом менее 20 грамм, моделей тинивупов от Happymodel: Moblite6 и Moblite7. Производитель позаимствовал идею у меня, о чем, конечно же, упомянул на своем сайте, но реализовал по своему:) Лучше или хуже - посмотрим!
Обе модели построены по схеме lowrider - камера установлена спереди, между кольцами защиты пропеллеров. В отличие от моей идеи, где я использовал нейлон, крепление камеры выполнено из мягкого флекса. Производитель установил крепление камеры наизнанку и притянул камеру к раме квадрика, подсунув за камеру кусок поролона:) Крепление очень ненадежное, сопливое, камеру нормально не удерживает. Извратили хорошую идею...
Не буду разделять обзор на две статьи, ибо тинивупы Moblite6 и Moblite7 отличаются только рамой и пропеллерами. Оба квадрика поставляются в фирменных кейсах Happymodel.
Комплекты поставки идентичны: тинивуп, два аккумулятора, комплект запасных пропеллеров, простенький USB-зарядник, инструкция, отвертка, бесполезный съемник пропеллеров и запасные винтики. В каждом из кейсов была пара наклеек с моделями Happymodel.
Впервые в комплекте встречаю запасную раму. Если в раме Moblite6 можно быть уверенным, то рама Moblite7 довольно хрупкая и наличие дополнительной будет очень кстати.
Простенькие USB-зарядники вполне справляются со своей задачей. Не перезаряжают, нормально доводят до максимального напряжения. Если сдвинуть переключатель в сторону USB-разъема, зарядник будет работать в LiHV-режиме.
Аккумуляторы для Moblite6 - классические на 300мА/ч, а для Moblite7 почему-то на 650мА/ч от ранее неизвестного производителя. Странный выбор. Идея легкого тинивупа на 75-й раме была в энергоэффективности, не в ущерб весу, а тут предлагают летать на тяжелых аккумуляторах и вместо отличной маневренности получить плохой, но длительный, полет.
Итак, новые квадрики действительно очень легкие! Но, можно было бы сделать еще легче:) К дизайну Moblite6 претензий немного.
Собрано на старой раме (аккумулятор ниже уровня моторов), про крепление камеры уже было выше...
У обоих моделей отсутствуют коннекторы моторов, моторы припаяны напрямую к полетному контроллеру. Антенна приемника вынесена довольно далеко, но непонятно - зачем? Дальность SPI-приемников оставляет желать лучшего, ибо они без усилителя мощности, и обработка сигнала возложена на процессор полетного контроллера. Уже объяснял этот момент раньше.
Полетный контроллер ничем не защищен сверху. Вероятность его повреждения очень высока при падениях. Хоть бы куском тонкого пластика прикрыли...
Снизу сразу бросается в глаза отсутствие USB-разъема на привычном месте. Теперь он расположен сбоку.
К Moblite7 есть много вопросов. Если у Moblite6 камера притянута к раме и это мало влияет на конструкцию, то у старшего собрата из-за этого перекосило всю раму:)
Производитель поленился спроектировать новую раму, решил использовать старую. Из-за этого полетный контроллер стоит на высоких стойках непонятно зачем. На крайний случай, можно было просто укоротить пеньки для установки полетного контроллера.
Одна перемычка на раме удалена для того, чтобы застегнуть крепление камеры.
Рама развернута на 90 градусов только лишь для того, чтобы USB-разъем полетного контроллера не упирался в перемычку на раме! Хотя он все равно упирается в одну из перемычек аккумуляторного отсека.
Когда установлен стоковый аккумулятор, он передавливает все провода, идущие от моторов.
У обоих моделей пропеллеры не насажены до конца. Если их не рассверлить сверлом на 0.95мм и не насадить до упора, при авариях будут гнуться и ломаться валы моторов:)
Крепление камеры у обоих моделей выполнено из флекса. Для Moblite7 крепление немного длиннее. Вес красной стяжки 0.53г, вес зеленой - 0.57г. Если кому-то не нравится схема установки камеры на квадриках, в продаже есть альтернативное классическое крепление камеры весом 0.8г.
Модель этого крепления доступна на thingiverse.com. Ну а для тех, кому больше нравится оригинальный дизайн крепления камеры, параметрическую модель под любой тип камеры и рамы можно найти в репозитарии MCHeliBee. В конце статьи покажу, как могли бы выглядеть новые тинивупы:)
На квадриках стоит камера RunCam Nano 3, но с необычным объективом. Вес камеры не изменился и составляет 1.05г без проводов и 1.28г с проводом, габариты 14x14мм. Новый, третий по счету, объектив на камере появился неожиданно и за этим стоит небольшая история.
Как видно из снимка, камера имеет объектив на 2.1мм с углом обзора 160 градусов, как у самых первых выпусков RunCam Nano 3, вставленный в держатель объектива текущей версии камеры. Изначально квадрики Moblite-серии планировалось выпустить с новейшей камерой Runcam Nano 4 Lite - еще более легкой, габаритами 12x14мм, с объективом на 2.1мм. Но что-то на заводе не заладилось и выпуск камеры отложили, а подготовленную партию объективов пустили в производство старых камер RunCam Nano 3. Так и появилась еще одна редакция камеры. Но не надейтесь ее где-либо приобрести, ибо вся партия объективов была использована для Moblite-серии первых выпусков и в дальнейшем камеру снова стали выпускать с убогим объективом на 2.3мм и углом обзора 140 градусов.
Как уже упоминал, рамы моделей очень древние, не предназначенные для установки камеры между кольцами защиты. Рама Moblite6 - от Mobula6, где аккумуляторный отсек ниже уровня мотормаунтов, что давно является моветоном. Рама весит 3.33г.
Флюоресцентная рамаMoblite7 весит 4.6г и является самой тяжелой из всей линейки рам Mobula7 V2. Белая полупрозрачная рама весит 4.5г, а самой легкой является коричневая - 4.2г.
И да, рама таки светится в темноте! Но кто же в темноте летать будет:)
На аппаратах стоят одинаковые моторы Happymodel EX0802 на 19000kV последней модификации - с цельным ротором. По идее, это должно исключить сползание вниз кольца с магнитами. Моторы намотаны отвратительно и обмотка залита лаком. Тем не менее, это не мешает им нормально работать:)
Общий вес моторов для Moblite6 составляет 6.75г, а для Moblite7 - 6.87г. У последних выводы длиной 33мм, против 30мм у младшей модели. Кстати, новый ротор двигателя весит 0.80г, а ротор от Happymodel SE0802 - 0.96г, что в совокупности дает выигрыш в весе 0.64г.
Осталась самая интересная часть - полетный контроллер Happymodel DiamondF4 AIO. Вот тут у меня к производителю очень много вопросов и все они нецензурные. Постараюсь выразить мысль литературно.
Во первых, форма полетного контроллера. Изначально полетный контроллер тинивупа служит еще и силовым элементом, придавая жесткость всей конструкции. Отказ от крепления в четырех точках неизбежно привел к ослаблению жесткости рамы. Форма полетного контроллера должна быть такой, чтобы комфортно размещаться внутри рамы любой стороной. Если уж удалось уместить детали полетного контроллера на меньшей площади, срезав один угол, то какого лешего было выпячивать по бокам наросты, выступающие за контур тинивупного полетника?!
Попробуйте теперь его вставить в раму от Meteor65 или iFlight A65 USB-разъемом назад, как оно и должно быть. Обломались? Можно было сделать полетник симметричной формы, но меньшей площади. Например, как был BetaFPV F4 1S - один из моих любимых полетников.
Во вторых, все производители рам для тинивупов учитывают наличие USB-разъема именно в том месте, где он и должен быть: сзади и по центру. Никто не предполагает его размещение сбоку. Производитель облажался, не сумев нормально поставить полетник в свою же раму Mobula7 V2, пришлось ее разворачивать на 90 градусов. В третьих, раз уж отказались от разъемов для моторов, почему решили разместить площадки для пайки моторов снизу? То есть, вот сижу я, хочу заменить мотор, откручиваю его и... не могу отпаять. Элементы рамы просто не позволят этого сделать! Бред какой-то. Эх, если бы я умел проектировать полетные контроллеры...
Вес полетного контроллера 3.55г без приемной антенны. На борту стоит STM32F411-процессор, MPU6000-гироскопы. На плате установлен чип CC2500, выполняющий роль приемника, но без усилителя мощности. Приемник может работать по протоколам FrSky D8/D16, Futaba S-FHSS и Redpine. Блок регуляторов реализован на EFM8BB21-чипах, моторы вращают силовые ключи SiA517DJ-T1-GE3. Интегрированный видеопередатчик может работать на мощности 25/100/200мВт. Из периферии доступны выводы двух UART-ов, на одном даже есть инвертированный RX для подключения внешнего приемника по S.BUS. Есть вывод под пищалку и управляемые светодиоды.
Если присмотреться, то в задней части полетного контроллера стоит стрелочка, указывающая направление установки гироскопа и фактическое расположение выводов под моторы. То есть, на квадриках полетник установлен развернутым на 180 градусов. На схеме стоит нумерация выводов уже с учетом этого. Очень важное замечание! После обновления прошивки, обязательно нужно применить следующий блок через консоль конфигуратора и сохранить результат:
resource MOTOR 1 B08 resource MOTOR 2 B07 resource MOTOR 3 B06 resource MOTOR 4 B10 set align_board_yaw = 180
Отдельно хочу отметить вывод для установки привычной и простой антенны приемника. Вообще непонятна логика производителя. Установка длинной антенны не решает проблему малого радиуса действия приемника, просто добавляет веса.
В отличии от полетного контроллера Crazybee F4 Lite, здесь установлена короткая антенна передатчика. Ее длина варьируется от 15.35мм до 16.5мм на разных полетных контроллерах. А должна быть 13.23мм. Сразу видно, что сидит дядюшка Ляо в подвале на табуретке и на глазок рубит проволоку кусачками, а потом ее паяют на высокотехнологичные полетники:)
Если есть стойкое желание сделать нормальную антенну и вывести ее за пределы полетного контроллера, то оплетку кабеля нужно припаивать к рядом стоящему конденсатору - там будет общий.
Силовой провод толщиной 22AWG, очень жесткий, длиной 50мм. На конце стоит PH2.0-разъем с цельными пинами. Провод весит 0.86г.
Антенны приемников длиной 100мм, принимающая часть длиной 25.2мм. Коаксиальный кабель тонкий, диаметром 0.81мм. На конце стоит коннектор IPEX-MHF3. Вес одной антенны 0.14г.
Сначала показалось, что антенны очень похожи на такие, как стоят на приемниках FrSky R-XSR, но нет, там используются коннекторы IPEX-MHF4.
Немного позанимавшись квадриками, привел их к тому виду, какой хотелось бы видеть изначально:) Установил защиту на полетный контроллер и камеру закрепил на самодельную стяжку.
Крепление аккумулятора у старшей модели сделал из жесткого флекса. Подобное уже использовал раньше, отлично справляется со своей задачей, его вес 0.27г. Вес темной рамы Mobula7 V2 после удаления деталей аккумуляторного отсека снизился ровно до четырех грамм.
Силовые разъемы заменил на BT2.0, чтобы не иметь узкого места по питанию. Силовые провода заменил на мягкие толщиной 24AWG.
У Moblite7 выводы от камеры несколько коротковаты, позже заменю их, иначе угол установки камеры, по моему, маловат.
Даже не стал смотреть первоначальные настройки квадриков, только обратил внимание на то, что в полетных контроллерах стояла старая версия BetaFlight-3.5.7, а в блоках регуляторов залита прошивка BLHeli_M-16.8 на 48кГц.
Настройки регуляторов на скриншоте выше, а дампы настроек полетных контроллеров для моделей можно найти на сайте поддержки Happymodel.
Прошивку в блоке регуляторов можно оставить как есть, но мне захотелось попробовать новейшую прошивку BlueJay-0.10 на 48кГц. Это бесплатная прошивка, созданная на основе BLHeli_S, но с RPM-телеметрией и с частотой PWM на 24/48/96кГц. Прошивка экспериментальная, можно использовать только на свой страх и риск! Конфигуратор для прошивки доступен здесь.
Настойки блока регуляторов у моделей идентичны и практически повторяют сделанные ранее для Happymodel Mobula6.
Сразу же выполнил в консоли первоначальную настройку, как и писал выше:
resource MOTOR 1 B08 resource MOTOR 2 B07 resource MOTOR 3 B06 resource MOTOR 4 B10 set align_board_yaw = 180 save
В процессе настройки отказался от использования слайдеров в параметрах PID-регулятора и вернулся к настройкам Happymodel Mobula6, как наиболее удачным, но с небольшими дополнениями. Приведу дампы базовых настроек для квадриков. Они практически идентичны, отличаются только PID-ами и центром экспоненты для кривой газа.
# master set yaw_spin_recovery = ON set yaw_spin_threshold = 850 set dyn_notch_width_percent = 0 set dyn_notch_q = 250 set dyn_notch_min_hz = 125 set dyn_notch_max_hz = 350 set mag_hardware = NONE set baro_hardware = NONE set rssi_scale = 120 set airmode_start_throttle_percent = 60 set rx_spi_protocol = REDPINE set blackbox_device = NONE set dshot_idle_value = 900 set dshot_bidir = ON set motor_pwm_protocol = DSHOT300 set motor_poles = 12 set align_board_yaw = 180 set vbat_max_cell_voltage = 460 set vbat_min_cell_voltage = 310 set vbat_warning_cell_voltage = 330 set ibata_scale = 1175 set beeper_dshot_beacon_tone = 4 set yaw_motors_reversed = ON set small_angle = 180 set deadband = 2 set yaw_deadband = 2 set runaway_takeoff_prevention = OFF set thrust_linear = 25 set ledstrip_beacon_color = RED set osd_warn_rssi = ON set osd_warn_link_quality = ON set osd_cap_alarm = 300 set osd_tim1 = 1792 set osd_tim2 = 1025 set osd_vbat_pos = 2433 set osd_rssi_pos = 2105 set osd_tim_2_pos = 2454 set osd_anti_gravity_pos = 465 set osd_throttle_pos = 2448 set osd_vtx_channel_pos = 2440 set osd_current_pos = 417 set osd_mah_drawn_pos = 439 set osd_craft_name_pos = 2081 set osd_debug_pos = 227 set osd_stat_max_spd = OFF set osd_stat_battery = ON set osd_stat_bbox = OFF set osd_stat_bb_no = OFF set osd_stat_max_esc_rpm = ON set cpu_overclock = 120MHZ set vtx_band = 3 set vtx_channel = 4 set vtx_power = 1 set vtx_freq = 5645 set vcd_video_system = NTSC set gyro_1_align_yaw = 900 set name = MCHeli M6
profile 0
# profile 0 set vbat_sag_compensation = 100 set anti_gravity_gain = 10000 set crash_recovery_angle = 5 set crash_recovery = ON set iterm_relax_cutoff = 10 set iterm_limit = 500 set pidsum_limit = 1000 set pidsum_limit_yaw = 1000 set p_pitch = 85 set i_pitch = 25 set d_pitch = 90 set f_pitch = 250 set p_roll = 85 set i_roll = 25 set d_roll = 90 set f_roll = 250 set p_yaw = 120 set f_yaw = 0 set d_min_roll = 80 set d_min_pitch = 80 set d_min_boost_gain = 30 set d_min_advance = 0 set level_race_mode = ON
rateprofile 0
# rateprofile 0 set thr_mid = 45 set thr_expo = 50 set rates_type = ACTUAL set roll_rc_rate = 20 set pitch_rc_rate = 30 set yaw_rc_rate = 30 set roll_expo = 100 set pitch_expo = 100 set roll_srate = 85 set pitch_srate = 85 set yaw_srate = 60
# master set yaw_spin_recovery = ON set yaw_spin_threshold = 850 set dyn_notch_width_percent = 0 set dyn_notch_q = 250 set dyn_notch_min_hz = 125 set dyn_notch_max_hz = 350 set mag_hardware = NONE set baro_hardware = NONE set rssi_scale = 120 set airmode_start_throttle_percent = 50 set rx_spi_protocol = REDPINE set blackbox_device = NONE set dshot_idle_value = 900 set dshot_bidir = ON set motor_pwm_protocol = DSHOT300 set motor_poles = 12 set align_board_yaw = 180 set vbat_max_cell_voltage = 460 set vbat_min_cell_voltage = 310 set vbat_warning_cell_voltage = 330 set ibata_scale = 1175 set beeper_dshot_beacon_tone = 4 set yaw_motors_reversed = ON set small_angle = 180 set deadband = 2 set yaw_deadband = 2 set runaway_takeoff_prevention = OFF set thrust_linear = 25 set ledstrip_beacon_color = RED set osd_warn_rssi = ON set osd_warn_link_quality = ON set osd_cap_alarm = 300 set osd_tim1 = 1792 set osd_tim2 = 1025 set osd_vbat_pos = 2433 set osd_rssi_pos = 2105 set osd_tim_2_pos = 2454 set osd_anti_gravity_pos = 465 set osd_throttle_pos = 2448 set osd_vtx_channel_pos = 2440 set osd_current_pos = 417 set osd_mah_drawn_pos = 439 set osd_craft_name_pos = 2081 set osd_debug_pos = 227 set osd_stat_max_spd = OFF set osd_stat_battery = ON set osd_stat_bbox = OFF set osd_stat_bb_no = OFF set osd_stat_max_esc_rpm = ON set cpu_overclock = 120MHZ set vtx_band = 3 set vtx_channel = 4 set vtx_power = 1 set vtx_freq = 5645 set vcd_video_system = NTSC set gyro_1_align_yaw = 900 set name = MCHeli M7
profile 0
# profile 0 set vbat_sag_compensation = 100 set anti_gravity_gain = 10000 set crash_recovery_angle = 5 set crash_recovery = ON set iterm_relax_cutoff = 10 set iterm_limit = 500 set pidsum_limit = 1000 set pidsum_limit_yaw = 1000 set p_pitch = 70 set i_pitch = 25 set d_pitch = 90 set f_pitch = 250 set p_roll = 70 set i_roll = 25 set d_roll = 90 set f_roll = 250 set p_yaw = 120 set f_yaw = 0 set d_min_roll = 80 set d_min_pitch = 80 set d_min_boost_gain = 30 set d_min_advance = 0 set level_race_mode = ON
rateprofile 0
# rateprofile 0 set thr_mid = 35 set thr_expo = 50 set rates_type = ACTUAL set roll_rc_rate = 20 set pitch_rc_rate = 30 set yaw_rc_rate = 30 set roll_expo = 100 set pitch_expo = 100 set roll_srate = 85 set pitch_srate = 85 set yaw_srate = 60
# save configuration save
Внимание - расходы в дампах очень лютые! Настройки еще не доведены до конца, позже поделюсь финальной версией. А пока остановлюсь на некоторых моментах. Большую часть времени летаю в акро-режиме, но иногда бывает интересно включить стабилизацию только по оси Roll. Сразу результат в гонке заметно улучшается:) Но мне лучше не привыкать к такому режиму. Чтобы включить стабилизацию только по оси Roll используется команда:
set level_race_mode = ON
Соответственно, если требуется полная стабилизация, надо этот параметр отключить.
До сих пор компания Happymodel не исправила ошибку с правильным отображением RSSI в своих полетных контроллерах. Тянется она с самой первой модели с приемником на SPI-шине. Поэтому, добавляем в настройки команду:
set rssi_scale = 120
Чтобы разблокировать все частоты на видеопередатчике для E-сетки, потребуется следующая команда:
vtxtable band 3 BOSCAM_E E CUSTOM 5705 5685 5665 5645 5885 5905 5925 5945
Со светодиодной полоской возникла маленькая проблема. При включении белого цвета полоска светит чрезвычайно ярко, нагревается так, что клей вскипает! Так и не нашел программный способ понизить яркость светодиодов, просто отказался от использования белого цвета, заменив его зеленым.
# color color 1 120,0,255
В настройках включил изменение цвета светодиодов при изменении частоты работы видеопередатчика.
Чтобы светодиоды включались только во время полета и не светились, когда квадрик стоит на земле, сделал включение светодиодов только при арминге или при включении одного из AUX-каналов.
Заглянув в исходные тексты прошивки, выяснил при какой частоте какой цвет включается.
Так как летаем на фиксированной сетке частот для шести пилотов, захотелось настроить переключение частоты видеопередатчика кнопками пульта. Там их как раз шесть штук. Для этого решил использовать последние 6 из 16 доступных каналов протокола RedPine. Назначил на каналы включение заданной частоты по этому руководству:
Но тут возникла небольшая проблема. При включении пульта всегда включается первая кнопка и мне не хотелось, чтобы частота видеопередатчика изменялась на первое значение. Поэтому пошел на маленькую хитрость - сделал появление максимального значения на AUX-канале всего на секунду по событию нажатия кнопки пульта. То есть, при включении пульта частота работы видеопередатчика не изменяется. А для того, чтобы не забыть на какой кнопке какая частота назначена, нарисовал небольшую памятку и вывел ее на экран пульта.
Настройки для передатчика Radiomaster TX16S прилагаю в файле moblite.otx. Просто перетащите модель из файла в свой пульт через Open-TX Companion и переназначьте тумблеры, как вам удобно. По итогу, все это выглядит так:
Давно мечтал попробовать на тинивупах Azi-пропики производства NewBeeDrone. Наконец-то удалось получить их в руки. Впечатлил вес пропиков. Комплект трехлопастных на 31мм весит 0.72г, четырехлопастных - 0.86г. Как писал выше, комплект трехлопастных Gemfan на 31мм весит 1.02г.
Комплект четырехлопастных Azi-пропиков на 40мм весит 1.11г. Стоковые двухлопастные HQ на 40мм весят 1.03г, а комплект старых HQ-четверок на 40мм весит 1.29г. Azi-пропики очень туго устанавливаются на вал, лучше их рассверлить сверлом на 0.95мм перед установкой.
На Moblite6 разница между пропиками не сильно заметна. Да, Azi-трешки немного бодрее на разгон, чем Gemfan, немного лучше на подхват, чуть более четкое управление, лучше работает античерепаха и еще они очень тихие. Azi-четверки не зашли, не те ощущения, и снять их с вала потом просто нереально:) На Moblite7 картина другая.
Стоковые двухлопастные HQ-пропики оказались полным отстоем! При работе очень громкие, тяги мало, как куски пластика на валах сидят. Azi, напротив, очень тихие, хорошо сбалансированные, легкие на подхват, не прожорливые. В общем, случилось то, чего боялся - я подсел на Azi-пропики:) Цена на них не радует, да еще и NDB перестал отправлять заказы в Россию. Если их запас закончится в локальном магазине, то теперь можно купить и на Али: трехлопастные на 31мм и трехлопастные на 40мм.
Честно признаюсь, не пробовал летать со стоковой длинной антенной приемника, но и с короткой на 31мм, припаянной к площадке рядом с IPEX-MHF3, никаких проблем с приемом не заметил. К антенне видеопередатчика так же нет претензий. Относительно Happymodel Mobula6, показалось, что видеосигнал чуть более шумный, слабее отфильтрован по питанию.
В целом, по полету моделей каких либо неожиданностей не обнаружил. Moblite6 летит вполне предсказуемо и хорошо. А Moblite7 очень спорный аппарат, требует значительных доработок. Со стоковыми пропиками и аккумулятором летает долго, но неприятно. С аккумулятором на 300-350мА/ч будет летать 4-5 минут, но зато бодро и весело. С AZI-пропиками на стоковой батарейке удалось налетать больше десяти минут и управляемость была вполне сносной! Газ висения был на 45%.
И да, стоковые HQ-пропики не зашли, от слова совсем. Как-то испортились HQ-пропики, стали тяжелыми и прожорливыми, старые были лучше. Началось все с новых 31-х, потом 35-е и в финале 40-е...
Недавно мне приехал еще один тинивуп Happymodel Moblite6. Обнаружил, что на нем установлен полетный контроллер DiamondF4 AIO V2.1. Отличается только наличием двух цветных светодиодов спереди. LED-вывод полетного контроллера запараллелен с этими двумя дополнительными светодиодами.
И еще деталь - на квадрике снова установлена камера с убогим объективом на 2.3мм:( Эх, нет в жизни счастья, ждем Runcam Nano 4 Lite...
Обзор Moblite-ов затянулся. Причин тому несколько: сломался 3D-принтер в самый неподходящий момент, оказался бракованным один полетный контроллер - на левом заднем моторе постоянно и без причины выгорал средний силовой ключ, после третьей замены ключа забил и заменил весь полетник. По основной работе был трудный период и место для полетов не каждый день доступно. Так что, не судите строго, делал по мере возможности:)