04 октября 2016

Восстановление ProDVR/HMDVR

Совсем недавно получил шлем Eachine VR D2 со встроенным модулем DVR. Даже не успел сделать по нему обзор, как случилось несчастье. При попытке залить новую прошивку на DRV, последний перестал подавать признаки жизни. По простому - "окирпичился". Стал искать возможные способы восстановления работоспособности. Информации в интернете на эту тему очень мало, но нашлись добрые люди, которые указали в нужном направлении.

Сначала суть проблемы. Иногда у рекордеров ProDVR/HMDVR слетает прошивка. Это может произойти во время включения, во время обновления прошивки или по другой причине. Устройство просто перестает подавать признаки жизни и не реагирует на органы управления. Именно это у меня и случилось при обновлении прошивки DVR на шлеме Eachine VR D2 и еще раньше на HMDVR.

Для восстановления потребуется пара вещей, которые наверняка есть у большинства FPV-шников. Это китайский клон Arduino Nano и регулятор напряжения на 3.3 вольта. Последний может быть любым. Таким, таким, таким, таким или таким. В общем, лишь бы мог преобразовывать напряжение из 5 вольт в 3.3 вольта.

Прошивка содержится в чипе памяти MX25L1605, который может работать в диапазоне напряжений 2.7-3.6 вольт. Более высокое напряжение убьет чип. Это важно!


Восстановление проходит в два этапа: создание программатора и собственно прошивка чипа памяти. Программатором будет выступать немного модифицированная Arduino Nano. Сделал так, чтобы Arduino Nano могла работать от напряжения 3.3 вольта. Для этого просто удалил диод, который стоит на входе питания, и в этот разрыв подключил регулятор напряжения на 3.3 вольта. Если регулятор напряжения с подстроечным резистором, то надо заранее выставить выходное напряжение в диапазоне 3.0-3.3 вольта. Не забываем, это важно!


Затем залил в Arduino Nano прошивку frser-duino, чтобы получился программатор для чипа памяти. Так как у меня на компьютере используется Ubuntu, то и команды в первую очередь буду давать под нее. Но и про пользователей Windows не забуду, продублирую операции:)

Для Ubuntu нужно установить дополнительные программы flashrom и avrdude. Затем создать каталог "recoverdvr" и скачать туда все необходимое. Просто открываю терминал и выполняю следующий набор команд:

# sudo apt-get install flashrom avrdude
# mkdir ~/recoverdvr
# cd ~/recoverdvr
# wget http://mcheli.ru/files/prodvr/frser-duino.hex
# wget http://mcheli.ru/files/prodvr/prodvr-dump.hex

Все готово для начала создания программатора. Подключаю модифицированную Arduino Nano и выполняю в терминале команду прошивки:

# avrdude -c arduino -p m328p -P /dev/ttyUSB0 -b 57600 -U flash:w:frser-duino.hex

Результат должен получиться таким:

avrdude: AVR device initialized and ready to accept instructions

Reading | ################################################## | 100% 0.00s

avrdude: Device signature = 0x1e950f (probably m328p)
avrdude: NOTE: "flash" memory has been specified, an erase cycle will be performed
To disable this feature, specify the -D option.
avrdude: erasing chip
avrdude: reading input file "frser-duino.hex"
avrdude: input file frser-duino.hex auto detected as Intel Hex
avrdude: writing flash (1368 bytes):

Writing | ################################################## | 100% 0.43s

avrdude: 1368 bytes of flash written
avrdude: verifying flash memory against frser-duino.hex:
avrdude: load data flash data from input file frser-duino.hex:
avrdude: input file frser-duino.hex auto detected as Intel Hex
avrdude: input file frser-duino.hex contains 1368 bytes
avrdude: reading on-chip flash data:

Reading | ################################################## | 100% 0.33s

avrdude: verifying ...
avrdude: 1368 bytes of flash verified

avrdude: safemode: Fuses OK (E:00, H:00, L:00)

avrdude done. Thank you.

Вот и готов программатор! Легко, не правда ли?

Для Windows все будет не так просто и несколькими командами не отделаешься:) Сначала нужно скачать и установить драйвера для китайского клона Arduino Nano и убедить Windows в их безопасности. У меня это получилось только через перезагрузку и выбор загрузки без проверки подписи драйверов. Подключил Arduino Nano и в диспетчере устройств в разделе "Порты (COM и LPT)" нашел устройство "USB SERIAL CH340", а в скобочках рядом был указан виртуальный COM-порт. У меня был "COM3". Запомните этот номер порта, он потребуется ниже.

Затем создал каталог "c:\recoverdvr" и в дальнейшем все складывал туда. Скачал flashrom в эту папочку, затем скачал XLoader и распаковал так же в эту папочку. Скачал файлы прошивок frser-duino.hex и prodvr-dump.hex в ту же папочку "c:\recoverdvr".

В Windows программа XLoader - это просто оболочка для запуска программы avrdude, которую использовал в Ubuntu. Запускаем XLoader.exe, в поле "Hex file" выбираем файл прошивки frser-duino.hex. Остальное, как на скриншоте, кроме поля "COM port". Тут надо указать тот порт, который нужно было запомнить выше.


Затем жму кнопку Upload и, если все в порядке, в нижней строке будет сообщение "1368 bytes uploaded". Все, теперь и тут получился программатор:) На эту процедуру у меня ушло в несколько раз больше времени, чем в случае с Ubuntu.

Раз программатор готов, надо его проверить. Для начала нужно измерить напряжение на выводах D10 и D11 программатора. Должно быть тоже самое напряжение, что и поступает на модифицированную Arduino Nano с регулятора напряжения, то есть 3.3 вольта. Если с этим в порядке, то надо проверить возможность работы программы flashrom с программатором. В Ubuntu выполняю следующую команду:

# flashrom --programmer serprog:dev=/dev/ttyUSB0:115200

Вывод команды будет такой:

flashrom v0.9.9-rc1-r1942 on Linux 4.4.0-22-generic (x86_64)
flashrom is free software, get the source code at https://flashrom.org

Calibrating delay loop... OK.
serprog: Programmer name is "frser-duino"
No EEPROM/flash device found.
Note: flashrom can never write if the flash chip isn't found automatically.

А в Windows запускаю командную строку CMD и выполняю аналогичную команду. Не забываем указать в параметрах свой, запомненный ранее, номер COM-порта:

c:\recoverdvr\mingw32-w64-flashrom-r1781.exe --programmer serprog:dev=COM3:115200

В этом случае вывод будет такой:

flashrom v0.9.7-r1781 on Windows 6.1 (x86)
flashrom is free software, get the source code at http://www.flashrom.org

Calibrating delay loop... OK.
serprog: Programmer name is "frser-duino"
Found Generic flash chip "unknown SPI chip (RDID)" (0 kB, SPI) on serprog.
===
This flash part has status NOT WORKING for operations: PROBE READ ERASE WRITE
The test status of this chip may have been updated in the latest development
version of flashrom. If you are running the latest development version,
please email a report to flashrom@flashrom.org if any of the above operations
work correctly for you with this flash part. Please include the flashrom
output with the additional -V option for all operations you tested (-V, -Vr,
-VE, -Vw), and mention which mainboard or programmer you tested.
Please mention your board in the subject line. Thanks for your help!
No operations were specified.

Во всем этом пока что интересна только одна строка "serprog: Programmer name is "frser-duino"". Это значит, что программа flashrom может общаться с новоиспеченным программатором.

Осталось только подпаять программатор к чипу памяти и наконец-то восстановить в нем прошивку. Схема подключения получается следующая:


В собранном виде оно выглядит так:
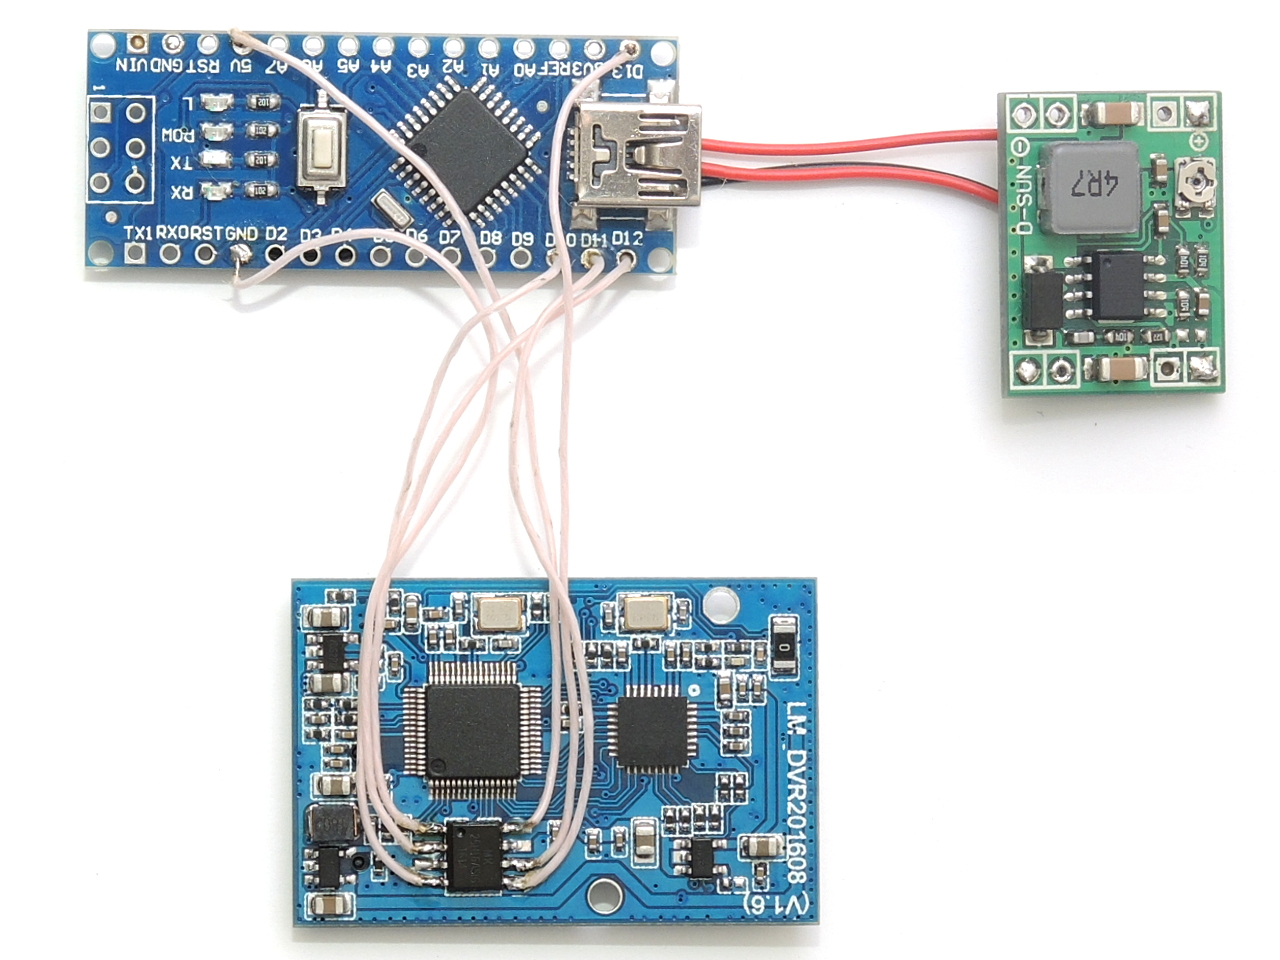

Чип памяти довольно крупный, подпаивать провода к нему легко. Если все готово, то пробую залить прошивку. В Ubuntu это делается такой командой:

# flashrom --programmer serprog:dev=/dev/ttyUSB0:115200 -c MX25L1605 -w prodvr-dump.hex

Программа flashrom работает довольно долго, минут 12-15. Вот результат работы:

flashrom v0.9.9-rc1-r1942 on Linux 4.4.0-22-generic (x86_64)
flashrom is free software, get the source code at https://flashrom.org

Calibrating delay loop... OK.
serprog: Programmer name is "frser-duino"
Found Macronix flash chip "MX25L1605" (2048 kB, SPI) on serprog.
Reading old flash chip contents... done.
Erasing and writing flash chip... FAILED at 0x00001000! Expected=0xff, Found=0x2b, failed byte count from 0x00000000-0x0000ffff: 0xed13
ERASE FAILED!
Reading current flash chip contents... done. Looking for another erase function.
Erase/write done.
Verifying flash... VERIFIED.

Как видно, в чип памяти удачно залилась прошивка. Ура!

Теперь тоже самое проделаю в Windows. В ранее открытой командной строке ввожу следующую похожую команду. Снова не забываем в ней заменить номер COM-порта на свой:

c:\recoverdvr\mingw32-w64-flashrom-r1781.exe --programmer serprog:dev=COM3:115200 -c MX25L1605 -w c:\recoverdvr\prodvr-dump.hex

В Windows программа отработала раза в три быстрее, без верификации данных:

flashrom v0.9.7-r1781 on Windows 6.1 (x86)
flashrom is free software, get the source code at http://www.flashrom.org

Calibrating delay loop... OK.
serprog: Programmer name is "frser-duino"
Found Macronix flash chip "MX25L1605" (2048 kB, SPI) on serprog.
Reading old flash chip contents... done.
Erasing and writing flash chip...
Warning: Chip content is identical to the requested image.
Erase/write done.

Прошивка и здесь удачно залилась!

Вот и весь процесс восстановления. Теперь, отпаяв все провода, можно попробовать залить обновленную прошивку обычным способом, через карту памяти. Лучше это сделать сразу, пока не производилось никаких настроек через меню DVR, тогда шансов на удачное обновление прошивки будет больше. Если DVR после обновления снова "окирпичится", то можно повторить весь процесс снова:) Удачной прошивки!

01 октября 2016

Гонки по FPV - погоня за бойцовками

Наконец-то появилось время выбраться в поле и немного настроить новый квадрик. Попробовал новые рейты, экспоненты и немного отличные от дефолтных PID-ы. В целом понравилось, но еще есть что покрутить. Заодно провел внеплановый тест на прочность:) Квадрик получился легким, приемистым, послушным. В целом, я доволен!

Очень удачно в поле вышли ребята из авиамодельного кружка с парой бойцовок. Не смог удержаться, попробовал погонять за крылышками:)

22 сентября 2016

Eachine Fatbee FB90 - мощная комнатная пчела

Давно я ждал появления подобного квадрика. Встречаем - Eachine Fatbee FB90! Комнатный FPV-квадрик с питанием от двухбаночного аккумулятора!


Я уже пробовал различные варианты домашнего FPV, но все они были с питанием от однобаночного аккумулятора. Это был не полет, а мучение. При чуть более резком маневре - просадка по высоте. Тяги нет вообще. Я все ждал, когда же производители поймут, что пора переходить на двухбаночные аккумуляторы. Ну вот, дождался! Да, я понимаю, что две банки добавят полетного веса квадрику, но зато сделают возможным хоть что-то похожее на полет!

Краткие характеристики Eachine Fatbee FB90:
  • База: 90мм
  • Размеры: 118x118x70мм
  • Полетный контроллер: SP Racing F3 с MPU6500
  • Моторы: 8520
  • Пропеллеры: 40мм
  • Камера: 520TVL CMOS матрицей 1/4 дюйма
  • Формат вывода видео: PAL или NTSC
  • Видеопередатчик: 25мВт 48 каналов
  • Аккумулятор: 2S 400мА/ч 25C
Eachine Fatbee FB90 будет поставляться в трех опциях:
  1. С приемником FrSky на 8 каналов с подключением по S.BUS
  2. С приемником FlySky на 6 каналов с подключением по CPPM
  3. С приемником DSM2 на 6 каналов  с подключением по CPPM
Квадрик Eachine Fatbee FB90 обязательно пройдет через мои руки, так что с началом продаж ждем подробный обзор. Следите за новостями!

19 сентября 2016

Гонки по FPV - завершение сборки основного квадрика

Продолжу рассказ о сборке гоночного квадрика на новой раме Star Power SP215X. Последний раз остановился на установке светодиодов и пищалки. Дождался приезда регуляторов RacerStar RS30A V2 и продолжил сборку.


Решил всю электронику покрыть лаком "Пластик-71", так как на носу осень и возможны полеты, когда трава будет мокрая. По этой причине снял с регуляторов термоусадку. Снизу под регуляторы подложил черный "автомобильный" двухсторонний скотч. Позже примотаю регуляторы к лучам черной изоляционной лентой. На плате распределения питания Matek PDB очень удачно расположены контактные площадки. Силовые провода до регуляторов получаются минимально короткими.


Между силовыми контактами повесил конденсатор на 470мФ/25В. На этих же площадках подпаян проводок для передачи данных о напряжении аккумулятора на приемник. Сзади подпаяны провода для питания передатчика. К стабилизатору напряжения 5В подключены цветные светодиоды, а к стабилизатору 12В - камера Runcam Owl Plus. Полетный контроллер LUX будет питаться напрямую от аккумулятора - у него есть свой стабилизатор напряжения.

На полетный контроллер LUX сверху установил micro-MinimOSD. Прежде чем это сделать, сначала прошил micro-MinimOSD прошивкой MWOSD через FTDI-адаптер. Даже не подпаивая, просто воткнул гребенку пинов в отверстия на плате и вставил в разъем адаптера. Иначе потом прошить бы не получилось. Плата micro-MinimOSD держится на двухстороннем "автомобильном" скотче и двух жестких пинах. Надеюсь, что этого крепления будет достаточно. Так же видно уже подпаянный провод для подключения приемника по шине S.BUS.


Сегодня получил OpenLog BlackBox - черный ящик, предназначенный для записи логов работы полетного контроллера. Припаял его к порту UART3 полетного контроллера. Это временная мера, позже уберу его, когда будет произведена полная настройка квадрика.


С установкой полетного контроллера проблем не возникло. Оставалось только подпаять сигнальные провода от регуляторов и вход-выход видео к плате OSD. На этом этапе уже можно установить верхнюю пластину рамы. Там нужно будет подпаять только пищалку. Все остальное - на разъемах.

Прежде чем начать настройку, проверил работу всех элементов квадрика. Видео показывает, данные OSD присутствуют, пищалка работает, светодиоды горят, регуляторы в норме. Настройку начал с передатчика. У меня уже была готовая модель от предыдущего квадрика, так что просто использовал ее. Скачать файл конфигурации для передатчика DEVO10 с прошивкой Deviation можно по ссылке.

В первую очередь настроил работу полетного контроллера с приемником. Как оказалось, на приемнике не была настроена функция FailSafe. Чтобы сделать настройку FailSafe на приемнике OrangeRX R720X, нужно замкнуть перемычкой сигнальный и минусовой выводы. Затем подать питание. Будет достаточно однобаночного аккумулятора.


На передатчике нужно выставить необходимые значения на каналах, которые будут передаваться полетному контроллеру при срабатывании функции FailSafe. С такими значениями на каналах нужно выполнить сопряжение приемника и передатчика, не убирая перемычку на приемнике. Потом, все обесточив, перемычку можно убрать.


Вот так теперь выглядит мой новый гоночный квадрик! Вес получился 363 грамма. Но зато есть полный комплект всего необходимого на борту:)


И это на 50 грамм легче, чем предыдущий квадрик на раме DALRC DL220! Внутри рамы все упаковалось очень компактно.


Кстати, в прямоугольный вырез на раме попадает разъем передающей антенны. Если прихватить антенну стяжкой к раме, то вырвать разъем из передатчика будет просто нереально.


Настройку начну с прошивки полетного контроллера LUX. Это сделать не просто, а очень просто. На полетном контроллере нажимаю и удерживаю кнопку Boot и подключаю USB-разъем к компьютеру. Через браузер Chrome устанавливаю дополнение Betaflight Configurator. В нем выбираю полетный контроллер LUX_RACE и самую свежую прошивку.


Нажимаю Load Firmware [Online], а затем Flash Firmware. Далее просто подключаюсь к полетному контроллеру. Пока что сделал только первоначальные настройки, самые необходимые, чтобы просто поднять квадрик в воздух. Настраивать PID-ы и прочее буду позже. Вот список всех измененных параметров прошивки:

# version
# BetaFlight/LUX_RACE 3.0.0 Sep 11 2016 / 00:34:20 (a21694b)

# name
name MCHeli

# feature
feature -RX_PPM
feature -FAILSAFE
feature RX_SERIAL
feature LED_STRIP
feature BLACKBOX
feature AIRMODE

# serial
serial 0 64 115200 57600 0 115200
serial 1 1 115200 57600 0 115200
serial 2 128 115200 57600 0 250000

# aux
aux 0 0 1 1850 2100
aux 1 1 0 900 1200
aux 2 12 2 900 1200

# rxrange
rxrange 0 1093 1946
rxrange 1 1093 1946
rxrange 2 1093 1946
rxrange 3 1093 1946

# master
set min_throttle = 1065
set max_throttle = 1950
set use_unsynced_pwm = ON
set motor_pwm_protocol = MULTISHOT
set motor_pwm_rate = 16000
set small_angle = 180
set serialrx_provider = SBUS
set vbat_max_cell_voltage = 44
set vbat_min_cell_voltage = 34
set vbat_warning_cell_voltage = 36
set yaw_deadband = 5
set pid_process_denom = 2
set blackbox_rate_denom = 3

# profile
profile 0

set p_yaw = 85
rateprofile 0

# rateprofile
rateprofile 0

set rc_expo = 1
set rc_yaw_expo = 1
set roll_srate = 80
set pitch_srate = 80
set yaw_srate = 75

Следующий этап - настройка OSD. Для этого надо подключить полетный контроллер к компьютеру, подключить аккумулятор, перейти в режим командной строки в Betaflight Configurator и выполнить команду переброски USB-порта на тот UART-порт, к которому подключено OSD. Порты полетного контроллера нумеруются с нуля. То есть UART1 - 0, UART2 - 1, UART3 - 2. У меня OSD подключено к UART2, так что я буду вводить команду "serialpassthrough 1".


Затем отключаю конфигуратор, запускаю MW_OSD_GUI для своей операционной системы из дистрибутива прошивки MWOSD, выбираю доступный порт и настраиваю OSD. О том, как это делать, есть много информации в интернете. Не буду на этом подробно останавливаться.


Необходимо обновить прошивку BLHeli_S на регуляторах. Тут нет ничего проще. Скачиваю последнюю версию программы BLHeli Suite и обновляю прошивку на регуляторах RacerStar 30A V2 прямо через полетный контроллер. Заодно выставил необходимые параметры.


Попробовал покрутить моторы - красота! Могут вращаться очень медленно, быстро подрываются, очень точно реагируют на стик газа. Откалибровал регуляторы через Betaflight Configurator. Немного снизил максимальный газ до 1950, чтобы не было проблем.

Остались настройки камеры Runcam Owl Plus. Пока что, на первое время, взял готовые с rcgroups.com. Полетаю с ними, посмотрю. Если что, позже в поле подстрою.


Попробовал первый раз подлететь на новом квадрике в комнате. Летит! Никаких проблем из-за чувствительного гироскопа MPU6500 не обнаружил. Очень понравилась отзывчивость квадрика. Позже продолжу испытания и, может быть, если погода позволит, выберусь в поле на первый полет:)

12 сентября 2016

Гонки по FPV - комплект для запасного квадрика

Как показала практика, гоночных квадриков много не бывает. Они имеют свойство разбиваться, причем иногда очень сильно! Недавно приглянулся мне недорогой комплект запасного квадрика, если основной окажется в ремонте. С учетом скидки в 10% комплект обойдется всего в 100 c небольшим долларов. Тем более давно хотел попробовать крестообразную раму, но все как-то не решался. Вот и повод.


Я уже рассказывал, что входит в комплект, но кратко повторюсь еще раз. Все собирается на раме Realacc X210 - клона Lumenier QAV-X. Моторы RacerStar BR2205 2300kV будут вращать новые регуляторы на прошивке BLHeli_S RacerStar RS30A V2. Управлять всем будет контроллер SP Racing F3 6DOF, получающий питание от Matek PDB. В комплекте идут самые бюджетные и качественные пропеллеры для фристайла Kingkong 5x4x3.


Комплект приехал кучкой разных коробочек. Некоторые немного помялись, но содержимое не пострадало. Сразу же распаковал все и проверил. Начну с рамы Realacc X210.


В коробке не было никакой инструкции по сборке, но и так все понятно. Если что, то можно посмотреть инструкцию от Lumenier QAV-X. В комплекте была уже знакомая плата распределения питания Matek PDB с боковым разъемом. Ну и прорезиненный ремешок до кучи.

Качество нарезки карбона местами не очень хорошее, пришлось подправлять надфилем, особенно на тонких деталях. Основная пластина толщиной 4мм, верхняя - 2мм, остальные детали - 1.6мм.


Вес собранного карбона получился 85.6 грамма, а с защитной пластиной - 91.5. При сборке нужно обратить внимание на то, что одна стойка немного короче четырех других. Эта перекладина ставится горизонтально сверху. В комплекте с рамой идут винтики M3x6. Они катастрофически коротковаты. Я заменил почти все на M3x8, кроме места крепления горизонтальной перекладины.


Рама Realacc X210 в сборе выглядит очень компактно и она очень жесткая. Посмотрю как будет переживать многочисленные падения:)

С установкой Matek PDB возникла маленькая проблема. Крепежа, который шел в комплекте с рамой, было явно недостаточно. У меня заранее был куплен отдельный комплект крепежа, пришлось им воспользоваться.


Под платой распределения питания осталось место, куда позже установлю приемник. Другого места просто нет.

Теперь немного про моторы RacerStar BR2205 2300kV, которые были в комплекте. Цена у них просто супер-низкая при довольно хорошем качестве.


В комплекте была гайка с нейлоновым фиксатором и два комплекта крепежа на M3x6 и M3x8. Внешне все выглядит вполне достойно. Смутили только провода толщиной 22AWG - не тонковато ли? Обычно на моторах с тягой около килограмма ставят провода 20AWG. Разобрал мотор и сравнил с EMAX RS2205 2300kV.


У мотора RacerStar BR2205 2300kV явно меньше "мяса" на зубьях статора. Но зато провод уложен более плотно и все покрыто лаком. У EMAX RS2205 2300kV намотка отвратительная, провод слезает с зубьев. Статоры по размерам идентичные. На обоих роторах стоят одинаковые магниты и видны следы динамической балансировки. Подшипники так же идентичны. В общем, по большому счету, моторы отличаются только обмоткой. Позже возьму парочку RacerStar BR2205 2300kV для экспериментов - попробую перемотать более толстым проводом и более плотно уложить - опыт есть.

Регуляторы RacerStar RS30A V2 оказались очень маленькими и легкими. По габаритам сопоставимы с регуляторами на 20 ампер. Для примера сделал снимок в сравнении регулятором DYS XM20A.


Габариты регулятора RacerStar RS30A V2 29x14мм. Подпаяны силовые провода толщиной 18AWG. Стало интересно, что же прошито у него внутри. Подключил программатор и считал настройки.


Ага, прошивку надо будет обновить. Настрою его позже, когда подключу к полетному контроллеру. Регуляторы очень понравились, поэтому взял еще один комплект для основного коптера.

В комплекте идет полетный контроллер SP Racing F3 6DOF - один из самых распространенных на сегодня. Контроллер построен на процессоре STM32F303, блок гироскопов с акселерометрами MPU6050 подключен через шину I2C. Контроллер максимально можно раскачать на частоту 4КГц, а гироскопы на 2КГц. Если ставить большее значение на гироскопы, то контроллер может местами не очень адекватно работать. Хотя в моду уже входят полетные контроллеры на процессоре STM32F405, но, на мой взгляд, они еще сыроваты и дороговаты.


В комплекте  с полетным контроллером был совершенно не нужный корпус, соединительные пины и кучка проводов. У меня уже был такой полетный контроллер, только 10DOF. Так что разбираться с ним долго не придется. Кстати, очень вовремя вышла прошивка Betaflight 3.0, без проблем залил ее в контроллер, заодно и испытаю:)

Последними в комплекте были пропеллеры Kingkong 5x4x3. Про них особо и сказать нечего, кроме как отличные! Легкие, прочные, приемистые. Идеальны для фристайла. Кроме тех 14 штук, что были в комплекте, у меня осталось еще 48, ждущих своего часа быть сломанными:)


С составом комплекта разобрался. Пока еще не приехала камера Foxeer HS1177 , передатчик Skyzone TS5823S и Micro MinimOSD. На данную сборку поставлю приемник OrangeRX R620X, купленный ранее.


Пришлось его доработать до вменяемого состояния. Удалил все разъемы, кроме двух: входа напряжения аккумулятора для передачи по телеметрии и выхода S.BUS. Заодно покрыл лаком "Пластик-71" и закатал в прозрачную термоусадку.

Так же поставлю самую громкую пищалку из тех, что мне попадались. Насчет цветных светодиодов пока не решил. Ставить их совсем некуда, место ограничено. Если получится, то попробую к задним стойкам приделать так же, как сделал это на раме Star Power SP215X.

Позже расскажу о сборке и настройке этого комплекта. Получается так, что параллельно собираю два квадрика:) Удачных полетов!