Немного расскажу о еще одном зарядном устройстве для однобаночных аккумуляторов URUAV Charger. Это легкий блок с внешним питанием на 6-20В, на пять независимых портов под все популярные разъемы, с цветным экраном и простым управлением. Цена блока более чем гуманная, всего $14.99.
Для каких целей подойдет сей агрегат? Когда еду на соревнования, то всегда беру компактный зарядник для обычных аккумуляторов с внешним блоком питания и дополнительными проводами. В тоже время, брал с собой и Ultra Power UP-S6AC со встроенным блоком питания. Подумалось, зачем в дорогу зарядник со встроенным питанием, если блок питания все равно везу отдельно? В рюкзаке место не резиновое. Легкий зарядник URUAV Charger с внешним питанием был бы гораздо более к месту. В общем, взял его на обзор, а прислали аж две штуки и очень кстати!
Плотная упаковка сделана по размеру зарядного устройства.
Внутри только сама зарядка и инструкция. Лицевая часть заклеена защитной пленкой.
В верхней части блока стоит XT60-разъем для подачи внешнего питания. Можно подключать 4S-аккумуляторы. Выход USB можно использовать для зарядки телефонов или экшен-камер. Максимальный ток на USB-разъеме составляет 2А.
По бокам расположены по два одинаковых блока с различными портами. Блоки пронумерованы.
Каждый блок содержит все самые популярные разъемы для однобаночных аккумуляторов: PH1.25(mCX), PH2.0(mcpx), MOLEX и JST.
Странно, что разъемы в блоках по бокам сделаны зеркально. В нижней части есть еще один блок разъемов. Одновременно и независимо друг от друга можно заряжать пять аккумуляторов.
Кроме как заряжать аккумуляторы, зарядник URUAV Charger больше ничего не умеет. Нет функции разряда или постановки аккумуляторов на хранение. Поддерживаются LiIon/LiPo/LiHV-типы аккумуляторов. Аккумулятор начинает заряжаться сразу после подключения, поэтому параметры зарядки надо выставить до этого. На лицевой стороне блока есть цветной экран и три кнопки управления.
В обычном режиме кнопки не имеют никаких функций. В режимах настройки кнопка Type служит для выбора параметра, а долгое удержание - для сохранения настроек. Кнопки Dec и Inc служат для изменения выбранного параметра. Если подержать нажатой кнопку Dec, то откроется экран настроек типа аккумулятора и тока заряда.
Доступен для выбора тип LiIon/LiPo/LiHV. Ток заряда можно регулировать в диапазоне 0.1-1.0А с шагом 0.1А. Для каждого порта можно задать свои значения типа аккумулятора и тока. Сохранение настроек - долгое удержание кнопки Type.
Если подержать нажатой кнопку Inc, откроется экран настройки зарядного устройства. Яркость экрана регулируется в диапазоне 10-100% с шагом 10%. Можно включить/отключить звуковой отклик при нажатии кнопок.
Питание на USB-разъеме так же можно включать и выключать. Минимальное входное напряжение, при котором зарядник будет выполнять свои функции, можно задать в диапазоне 6.0-15.0В с шагом 0.1В. Диапазон времени до отключения экрана задается в диапазоне 10-240 секунд с шагом 10 секунд. Либо можно отключить эту функцию и экран не будет гаснуть.
В рабочем состоянии на экране выводится входящее напряжение, напряжение на USB-порту, потребляемый ток на USB. Если входящее напряжение будет ниже установленного порога, то данные будут выводиться красным цветом и процесс зарядки аккумуляторов будет остановлен.
Ниже идет таблица с данными по каждому порту. Видно заданный тип аккумулятора, текущее напряжение, состояние порта и текущий ток заряда. Если процесс зарядки идет, символ батарейки слева от тока заряда будет мигать красным цветом. Если процесс зарядки завершен - будет зеленого цвета. Ток заряда постепенно снижается к моменту окончания процесса.
Так как цена зарядника URUAV Charger не очень высокая, лучше брать таких сразу парочку. Тогда время подготовки к полетам заметно сокращается. Включая Ultra Power UP-S6AC, сейчас у меня доступно 16 портов для зарядки однобаночных аккумуляторов. За полчаса можно зарядить аккумуляторов на целый вечер полетов и это прекрасно:)
Не могу сказать, что этот зарядник прямо очень понравился, но он свою функцию выполняет. Аккумуляторы не перезаряжает, точненько доводит напряжение до заданного. Но есть небольшой нюанс - индикация об окончании зарядки срабатывает рановато, лучше еще несколько минут подержать аккумуляторы подключенными. Хоть в заряднике и есть пищалка, кроме как для звукового отклика нажатия кнопок, больше она не используется. Ни для индикации окончания заряда, ни для контроля входящего напряжения. То есть, надо постоянно следить за процессом работы зарядника, посматривая на экран. Для меня это критически неудобно. В остальном, зарядник URUAV Charger вполне себе годный агрегат, брошу его в рюкзак для поездок - пригодится.
Недавно стал обладателем нового синевупа BetaFPV Beta85X HD - маленького квадрика с большими возможностями. Основная особенность аппарата - сплит-камера Caddx Turtle V2, позволяющая снимать видео FullHD-качества на 60 кадров в секунду. Хоть по виду квадрик и похож на тинивуп, по сути это серьезный, увесистый аппарат.
Разрешение видео: 1080P@60fps/1080P@30fps/720@60fps
Напряжение питания:4.5-20В
Угол обзора по FPV: 155°
Угол обзора при записи: 170°
Разрешение сенсора: 2 Мегапикселя
Линза: 1.8мм Turbo Eye
Потребляемый ток: 380мА@5В/160мА@12В
Поддержка OSD
Формат записываемых файлов: MP4
Поддержка записи звука
Максимальный поддерживаемый объем SD-карты: 64ГБ
Квадрик приехал в привычной коробочке от BetaFPV. Как обычно, коробочке немного досталось от нашей почты, но внутри все уцелело.
Комплектация не просто скудная, а можно сказать, что ее и нет. В коробке только квадрик и пульт с проводком для настройки камеры Caddx Turtle V2. Ах да, еще визитка со ссылками на поддержку компании и группу в FB:)
Первое впечатление от квадрика - какой же он непривычно большой и тяжелый! Квадрик вписывается в квадрат 120x120мм. В передней части под козырьком канопы пристроилась камера. Угол наклона камеры можно регулировать в небольших пределах.
Сзади стоит блок цветных управляемых светодиодов, виден силовой XT30-разъем. В вырезе канопы пристроился передатчик с Micro AXII-антенной. То, что передатчик частично торчит наружу, да еще катушкой стабилизатора, не очень понравилось. Можно было сделать на канопе небольшой наплыв, чтобы защитить передатчик.
Снизу нет никакого держателя под аккумуляторы, просто площадка с парочкой наклеенных прорезиненных полосок. Аккумулятор фиксируется ремешком. Из под проводов в задней части торчит USB-разъем для настройки полетного контроллера. Моторы крепятся на два болтика вместо четырех.
В передней части справа из под канопы высовывается коннектор, который идет на плату камеры. Непонятно по какой причине его не спрятали под канопу, хотя бы под тонкий слой пластика. А так получается, что провода находятся в паре миллиметров от вращающегося пропеллера.
С левой стороны в углублении видна кнопка управления записью камеры. Надеюсь, что она не пригодится, попробую вывести управление камерой на пульт.
Слот под SD-карту находится с правой стороны. Нет никакой внешней защелки, чтобы фиксировать карту внутри слота. Это плохо, так как при аварии есть вероятность потерять карту памяти. Придется каждый раз заклеивать этот вырез скотчем или изолентой.
Кнопка управления передатчиком доступна в заднем вырезе канопы. Управлять передатчиком можно через OSD, так что кнопка вряд ли пригодится, очень зря ее выставили наружу.
Блок светодиодов имеет два выреза в плате, которые попадают в горизонтальные выступы рамы. Надеялся, что по своей воле светодиоды из рамы не будут выскакивать при падениях. Ага, наивный. При первом же краше повисли на проводах! Посажу на клей E6000.
На квадрике стоят мощные 1105-моторы BetaFPV на 6000kV. Моторы рассчитаны на питание 2-4S. Сниму их и разберу подробнее чуть ниже.
Изначально производитель заявил, что квадрик поддерживает напряжение питания до 4S, но позже сделал предупреждение, что при питании от четырех банок возможно воспламенение силовых ключей на плате блока регуляторов. Поэтому производитель настоятельно не рекомендует использовать 4S-аккумуляторы на этой модели! На трех банках у квадрика мощности и так достаточно.
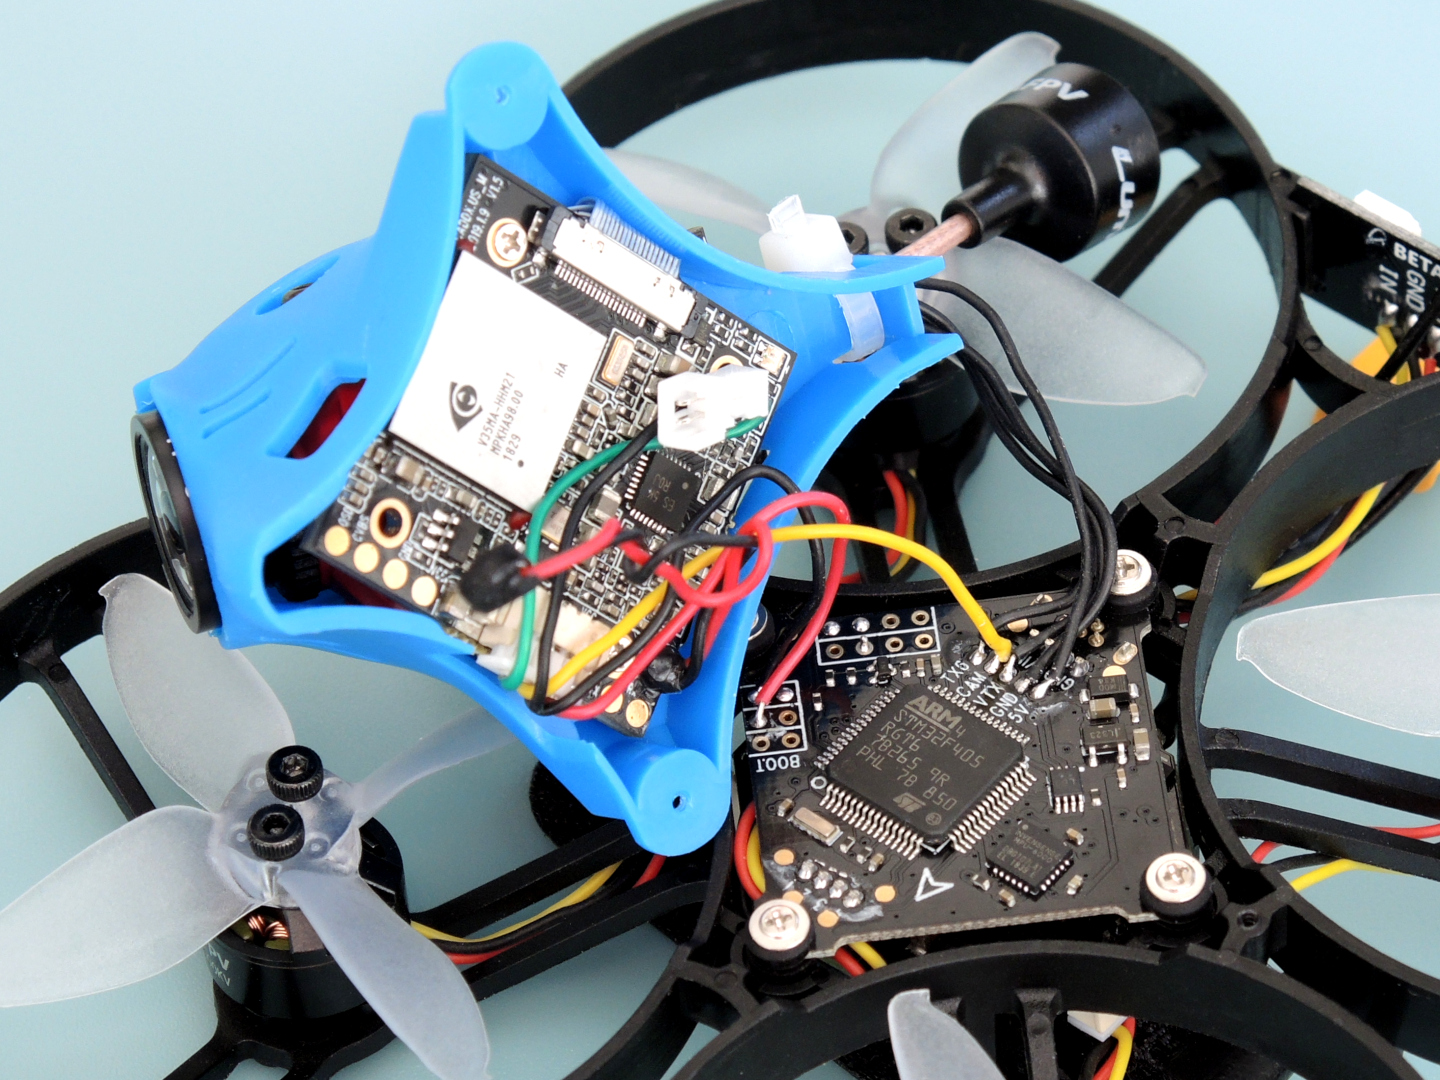
Постепенно начинаю разбирать Beta85X HD. Снимаю канопу и вижу не очень хорошую картину. От камеры к полетному контроллеру идут всего три провода и они не скручены между собой. Такая же картина с проводами от полетного контроллера к передатчику. Значит будь готов к помехам по питанию на видео:) Микрофон был просто подсунут в переднюю часть канопы и болтался на проводах. Разъем для настройки камеры так же был просто спрятан под канопой.
Можно избавиться от разъема, идущего от полетного контроллера на камеру, перекинув провода на площадки под пайку рядом с разъемом. Тогда и шанса повредить пропеллером провода, торчащие из разъема, не будет.
Снял ремешок крепления аккумулятора. Под ним, прямо над площадкой под аккумулятор, приютился приемник FrSky XM+, так что телеметрии на пульт не будет. Ладно, не критично. Кстати, производитель ни в какую не хочет скрутить вместе провода, идущие от мотора, уже на третьем их квадрике подряд такое наблюдаю. Скручиваю самостоятельно.
Рама сделана из вязкого прочного пластика. По моему, рама не рассчитана на очень сильные удары. Если влететь в препятствие на приличной скорости, может и не выдержать. Весит рама 10.7 грамм. В передней части имеются какие-то круглые выступы, не понял, для чего они предназначены.
Разобрал мотор, чтобы лучше было видно, что внутри. Ротор довольно тяжелый, не рассчитанный на высокие обороты. Быстрого разгона с такими массивными магнитами ожидать не стоит. Это скажется на управляемости, квадрик будет как бы вальяжным. Выходной диаметр вала 1.5мм, пропеллер крепится болтиками. В таком размере мотор, понятное дело, на подшипниках. Весит мотор 5.2 грамма. По моему, такие моторы больше подойдут для пропеллеров на 2.5 дюйма, для двухдюймовых они излишни по весу и мощности. Кстати, вес крепежных M2-болтиков на один мотор получается 0.4г.
Пропеллеры Emax Avan весят 0.86 грамма, но тут еще стоит учитывать вес крепежных M2-болтиков, они еще добавят 0.44 грамма. Вроде и немного, но из таких мелочей и набегает итоговый вес. Попробую заменить болтики на пластиковые.
Вес основной электроники квадрика составляет 17 грамм. Блок полетного контроллера и регуляторов состоит из двух плат, как у всей X-серии. Регуляторы поддерживают прошивку BLHeli_32, что дает хороший задел на будущее в плане использования RPM-фильтров, когда их доведут до ума. Полетный контроллер на F405-процессоре с MPU6000-гироскопами. На борту есть BetaFlight OSD, три UART-порта, выводы под пищалку и управление цветными светодиодами.
Порт UART1 выполнен с инвертором, на нем висит приемник FrSky XM+. Передатчик так же из X-серии, только ставится не поверх полетного контроллера, а вынесен на проводах в заднюю часть канопы. Кстати, внутри канопы он никак не закреплен, просто плотно вставляется и фиксируется только стяжкой за антенну.
Камера Caddx Turtle V2 весит 13.65 грамма. Камера уже оборудована новой линзой Turbo Eye. Микрофон камеры просто болтается на паре проводков, можно установить его в любое место на квадрике.
Канопа очень легкая и жесткая, весит 3.8 грамма. Чувствуется, что прочности ей не хватит, до первой аварии. Сейчас на официальном сайте продается мягкая канопа, вот с ней будет намного лучше.
Вот так переделал подключение камеры к полетному контроллеру. От камеры вывел RX в UART3-TX и TX в UART3-RX. Да, без разъема стало менее удобно, но провода сделал достаточно длинные, канопу легко снять.
Первое, что хотелось сделать - обновить прошивку камеры. В камере была версия прошивки, датированная концом января 2019 года, как я думал, без поддержки RunCam-протокола, а значит без возможности управлять камерой с пульта.
На официальном сайте никаких обновлений прошивки не нашел. Производитель объяснил отсутствие свежих прошивок большим числом обращений из-за отказов камеры после попыток обновить прошивку. Свежую прошивку можно найти на rcgroups во втором посте топика о Caddx Turtle. Эта же прошивка нашлась в описании работы RunCam-протокола управления камерой на BetaFlight-вики. Вот прямая ссылка на новую прошивку. В архиве содержится файл SPHOST.BRN, бросаю его на чистую SD-карту и вставляю в камеру. Подаю питание на камеру и наблюдаю за процессом прошивки. Примерно минуту на экране была следующая картина.
Затем экран просто почернел, камера не перезагрузилась. Подождал еще полминуты и отключил питание. Извлек SD-карту, прошивка с нее не удалилась, сделал это самостоятельно, а то при следующем включении камера снова будет обновляться. Настройки камеры сбросились. Зашел в меню, чтобы посмотреть версию прошивки. Каково же было удивление, когда увидел ту же самую версию! Сначала подумал, что прошивка не обновилась, но раз настройки сбросились, значит обновление было. Получается, что прошивку в камере можно было не обновлять, зря старался, эта версия уже поддерживает RunCam-протокол. Стал настраивать камеру и в какой-то момент на ровном месте камера зависла. Ладно, перезагрузил квадрик, камера заработала. Только попробовал что-то изменить в меню настроек - камера снова зависла и больше не завелась. Поймал желтый экран смерти - камера ни на какие действия не реагирует:(
По информации из интернета причин две: плохой шлейф от сенсора до основной платы или отказ сенсора. На интересную мысль навел пост от BetaFPV на подобную тему. Стал разбираться и обнаружил разрушенный разъем на плате сенсора. Пластиковая колодка разъема была расколота и последний пин был замят.
Явный брак при сборке камеры. Как оно вообще работало - непонятно. Наверное, контакт все же был, а потом, когда пошевелил шлейф камеры, контакт исчез. Так и пришлось ставить новую плату с сенсором, спасибо друзьям - дали новую камеру, а на старую продолжаю искать колодку разъема I-PEX 20374-020E-31 под шлейф. Уверен, что замена разъема вернет сенсор к жизни. Если у вас обнаружилась такая же проблема - обращайтесь в поддержку BetaFPV, камеру заменят. Кстати, при замене сенсора пришлось перенастраивать фокус линзы. Не получилось идеально настроить, FPV-картинка нормальная, а на записи видно, что линза немного не в фокусе.
В настройках камеры уменьшил насыщенность и зернистость по рекомендациям Альберта Кима. Позже еще покручу настройки камеры.
Проверил направление вращения моторов и немного изменил настройки регуляторов, уменьшил время срабатывания маяка до двух минут и поднял громкость маяка на максимум. Заодно проверил в работе приложение BLHeliSuite для Linux, отлично работает, проблем не нашел.
В регуляторах уже была самая свежая версия прошивки, обновление не потребовалось. Пока не буду ставить тестовую версию BLHeli_32 с Bidirectional DShot, подожду завершения тестирования. Громкость маяка выставил на 200. С таким значением моторы пищат довольно громко, издалека слышно. Не надо ставить громкость маяка на максимум, вообще перестанет работать!
Изначально в полетном контроллере была прошивка BetaFlight 3.5.0 для OMNIBUSF4SD. Базовые параметры квадрика были настроены, сохранил их здесь. Пока не буду перескакивать на свежую прошивку четвертой версии, по моему, она еще сыровата, буду использовать версию 3.5.7.
Базовые настройки почти все подошли, по крайней мере, PID-ы только слегка подкорректировал. Включил управление камерой по RunCam-протоколу на UART3 и подобрал расходы под себя.
# version
# Betaflight / OMNIBUSF4SD (OBSD) 3.5.7 Mar 15 2019 / 22:11:36 (e9130527c) MSP API: 1.40
# reset configuration to default settings
defaults nosave
# serial
serial 0 64 115200 57600 0 115200
serial 2 16384 115200 57600 0 115200
serial 5 2048 115200 57600 0 115200
# led
led 0 0,0::A:0
led 1 1,0::A:0
led 2 2,0::L:0
led 3 3,0::L:0
# mode_color
mode_color 6 0 2
# aux
aux 0 0 0 1900 2100 0 0
aux 1 13 1 1400 1600 0 0
aux 2 28 0 1900 2100 0 0
aux 3 33 3 1900 2100 0 0
aux 4 35 1 1900 2100 0 0
# adjrange
adjrange 0 0 2 900 2100 12 2 0 0
# master
set mag_hardware = NONE
set baro_hardware = NONE
set rssi_channel = 16
set rc_interp = OFF
set fpv_mix_degrees = 35
set serialrx_provider = SBUS
set blackbox_device = NONE
set dshot_idle_value = 650
set motor_pwm_protocol = DSHOT1200
set current_meter = VIRTUAL
set ibatv_scale = 90
set ibatv_offset = 29
set beeper_dshot_beacon_tone = 4
set yaw_motors_reversed = ON
set small_angle = 180
set pid_process_denom = 1
set osd_cap_alarm = 300
set osd_tim1 = 1792
set osd_tim2 = 1025
set osd_vbat_pos = 2497
set osd_rssi_pos = 2513
set osd_tim_2_pos = 2518
set osd_flymode_pos = 377
set osd_anti_gravity_pos = 465
set osd_throttle_pos = 2505
set osd_current_pos = 417
set osd_mah_drawn_pos = 439
set osd_craft_name_pos = 2113
set osd_stat_max_spd = OFF
set osd_stat_battery = ON
set osd_stat_bbox = OFF
set osd_stat_bb_no = OFF
set vcd_video_system = PAL
# profile
profile 0
set anti_gravity_gain = 2000
set iterm_relax = RP
set p_pitch = 65
set i_pitch = 80
set d_pitch = 52
set f_pitch = 96
set p_roll = 65
set i_roll = 80
set d_roll = 52
set f_roll = 96
set p_yaw = 75
set i_yaw = 70
set d_yaw = 0
set f_yaw = 100
# restore original profile selection
profile 0
# rateprofile
rateprofile 0
set roll_expo = 25
set pitch_expo = 25
set roll_srate = 77
set pitch_srate = 77
# rateprofile
rateprofile 2
set roll_rc_rate = 70
set pitch_rc_rate = 70
set roll_expo = 25
set pitch_expo = 25
# restore original rateprofile selection
rateprofile 0
# save configuration
save
По полету квадрик таки ближе к тинивупам, чем к большим аппаратам. Легко и непринужденно выруливал над землей, обходя препятствия. Честно сказать, очень боялся вжаривать, надо привыкнуть с весу квадрика, почувствовать подхват, довести настройки до ума. Как и предполагал, стоковые пропеллеры маловаты для 1105-моторов, надо чуть больше или лопасти пошире. Попробую Gemfan Hulkie 2036, должны хорошо подойти. Аккумулятора Tattu 3S/450мА/75C легко хватает на почти пять минут неспешного полета. Аппарат висит на 40% газа. Удивительно, но при значительно большем весе относительно других пауэрвупов, квадрик сдувает ветром! Даже Trashcan так не сдувало, а Beta85X HD серьезно боится небольших порывов.
В камеру Caddx Turtle V2 смотреть очень даже приятно, не так, как в RunCam Split, но есть нюанс. Картинка на очки приходила без задержки, но немного рваная. Скорее всего, это связано с тем, что использовался PAL-режим на 25 кадров, а камера снимает на 60 кадров. То есть, по FPV выводится каждый второй или третий кадр. Отсюда и картинка чуть рваная. Надо попробовать NTSC-режим на 30 кадров, там четко каждый второй кадр будет выводиться. А в камеру бы добавить режим съемки 1920x1080@50fps, чтобы в PAL-режиме все было хорошо.
Youtube, как обычно, не вытянул картинку, жестоко обрезав битрейт и превратив листву в квадратики:( Поэтому прилагаю не так сильно пережатый исходный файл.
И есть еще небольшая проблема совместимости камеры Caddx Turtle V2 и приемника ImmersionRC RapidFire. Может случится так, что приемник начнет терять картинку. Случай не единичный, несколько пользователей отметили аналогичное поведение. Надеюсь, в ближайшем обновлении прошивки приемника проблему устранят.
Новый вертолет XK K130 наконец-то попал в мои руки! Это мощная модель с бесколлекторным мотором на основном роторе и питанием от двухбаночного аккумулятора. Этот вертолет отличается от прочих микромоделей "взрослой" головой основного ротора и довольно интересным полетным контроллером.
Модель не для новичков, хотя и имеет 6G-режим. Вертолет с весом более ста грамм - уже не игрушка, падать на таком аппарате категорически не рекомендуется!
Основной двигатель: бесколлекторный 1308 на 9200kV
Хвостовой двигатель: 1020
Протокол управления: Futaba S-FHSS
Возможность подключения внешнего SBUS-приемника или DSM-сателлита
Имеется 6G-режим
RTF-комплект приехал в большой плотной коробке. Ехало оно долго, коробка оказалась значительно повреждена. Но, как и у других моделей от XK Innovations, внутри основной коробки оказались еще три небольшие: с вертолетом, пультом и аксессуарами.
Более того, сам вертолет дополнительно упакован в пластиковые корки, так что все приехало без повреждений.
В комплекте был классический пульт XK X6, инструкция для передатчика и вертолета, простейшее зарядное устройство, отвертка, маленький шестигранник, запасные лопасти, основная шестерня, линки, демпферы на канопу, хвостовой винт и аккумулятор.
Первое впечатление от XK K130 - довольно массивный, как бы цельный такой, выглядит на отлично. Расположение сервоприводов, как у Align T-Rex 150.
Голова основного ротора вся в металле. Канопа фиксируется в четырех точках. Хвостовая балка карбоновая.
Покупать несколько аккумуляторов я не планировал, буду использовать сборку из двух однобаночных аккумуляторов через самодельный переходник PH2.0-XT30.
Вес такой конструкции 27.7 грамма, немного меньше стокового аккумулятора. Блок без проблем входит в батарейный отсек. В продаже есть и апгрейдный аккумулятор на 2S/750мА/ч на 35C.
Стоковое зарядное устройство очень примитивное, крайне не рекомендую им пользоваться. Лучше иметь нормальное зарядное устройство.
Разбор конструкции начну с хвоста. На карбоновой балке диаметром 6мм установлен коллекторный мотор диаметром 10мм, длиной 20мм, с валом на 1.2мм. Весит мотор 7.4 грамма - солидная гирька!
На валу установлен пропеллер диаметром 45мм. Мотор подключается к одножильным проводам диаметром 0.6мм, проложенным внутри балки, через разъем, который спрятан под крышечкой.
Хвостовой костыль надет поверх балки и фиксируется болтиком к держателю хвостового мотора. Хвостовая балка вставляется в раму и фиксируется в раме болтиком.
Рама сделана из жесткого и прочного карбонизированного пластика. Рама состоит всего из двух частей: основания и верхней планки фиксации сервоприводов с антивращателем тарелки автомата перекоса. Шасси выполнены из чуть более мягкого пластика, но очень прочные.
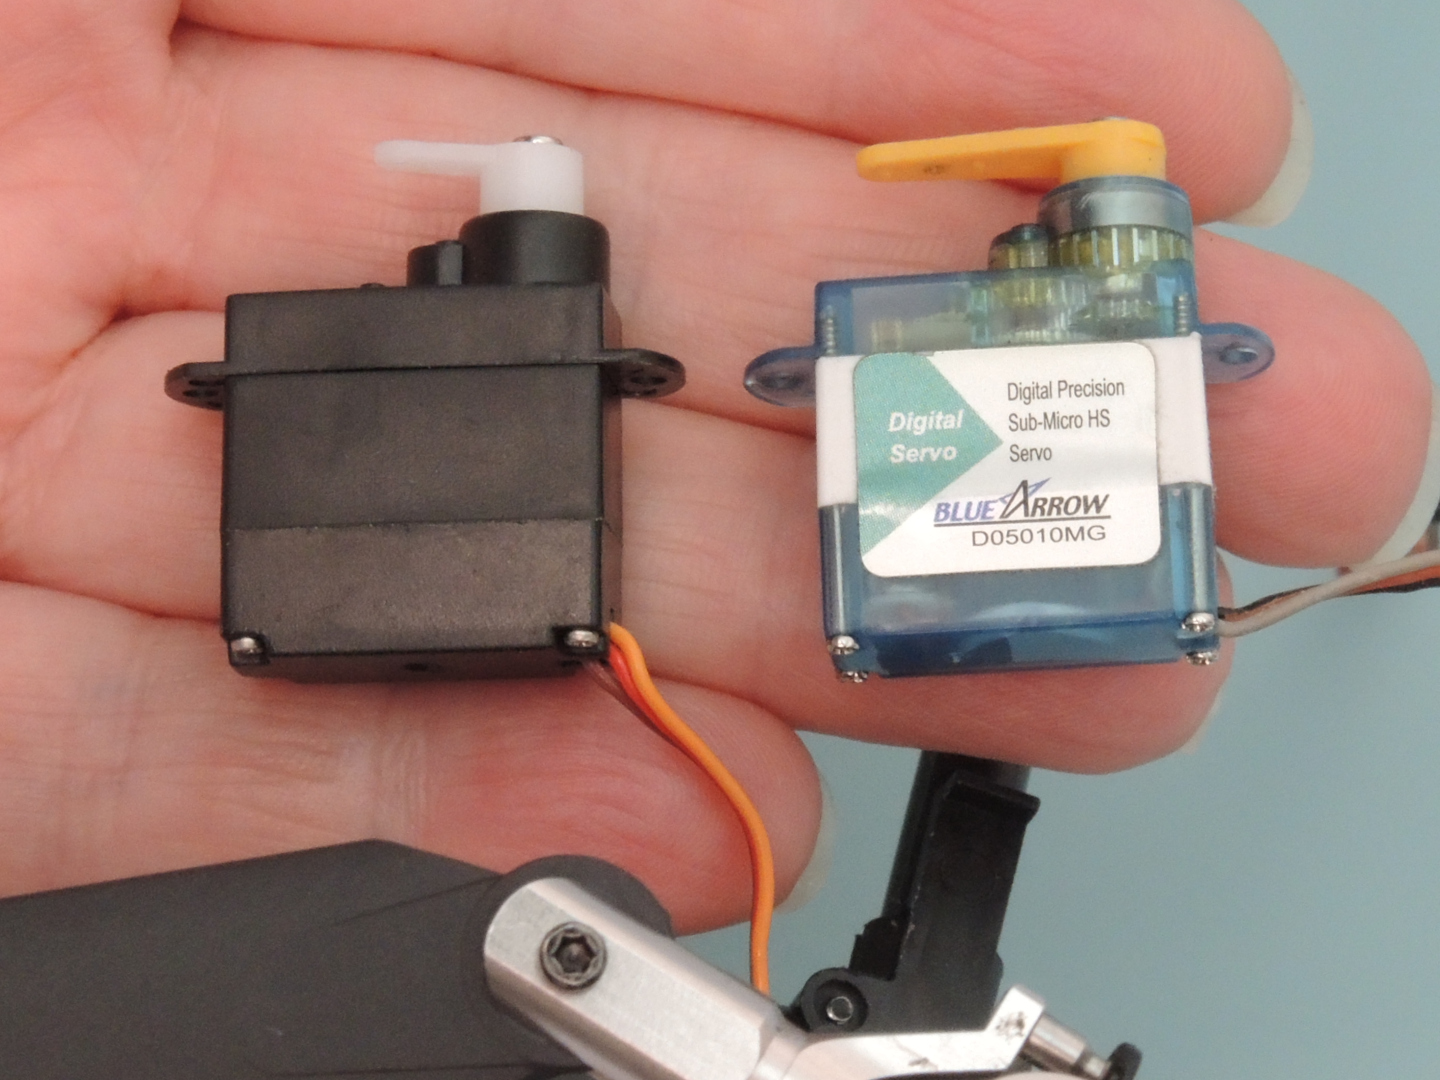
Блок сервоприводов собран на основе стандартных микросерв 20x8.5мм. Характеристики их неизвестны, кроме одной - центральное положение сервы задается шириной PPM-сигнала на 1520мс. Передние сервы поджимаются сверху планкой с антивращателем тарелки автомата перекоса.
Если сломаются стоковые сервы, можно всегда заменить на более качественные с металлическим редуктором. Сервы питаются от 5В.
В передней части рамы прикручен тремя винтиками полетный контроллер. Хотя между ним и рамой есть резиновые демпферы, но полной виброразвязки нет. Под ним стоит регулятор основного мотора, который ничем не закреплен, просто поджат к элементам рамы.
За электроникой по центру рамы стоит основной мотор размера 1308 на 9200kV. Мотор должен быть достаточно мощный для такой модели.
Голова основного ротора особенно интересна. По конструкции похожа на ту, что используется у меня на GAUI X3 и ALZRC X360. Почти все детали головы выполнены из металла. Конструкция такова, что люфт деталей минимален, ничего нигде не заедает.
Сразу же разобрал голову, хотел проверить, есть ли в цапфах упорные подшипники. Оказалось, что нет:) Стоят по два обычных однорядных подшипника 2x5x2мм. Межлопастный вал диаметром 2мм, длиной 31.1мм. Демпферы не резиновые, а из эластичного пластика.
Пластиковые рычаги крепятся к голове основного ротора через латунные вставки. Диаметр всех шариков на тарелке и цапфах 2.35мм. Основной вал не смог вытащить из головы. Диаметр основного вала 3мм. Внутри тарелки автомата перекоса стоит латунный шарик. Все резьбовые соединения были собраны с локтайтом.
Холдер под аккумуляторы очень большой, можно поэкспериментировать с различными аккумуляторами, даже на три банки, если заменить регулятор основного мотора:)
Основная шестерня с модулем 0.4 на 73 зуба под вал 3мм, довольно маленькая, посажена на шлиц и зафиксирована на валу болтиком. Латунный пиньен на 9 зубьев под вал 1.5мм.
Основную шестерню лучше сразу провернуть на валу и зафиксировать вместо болтика либо куском мягкой проволоки, либо зубочисткой. При краше такой шплинт срежет. Это позволит сохранить шестерню и элементы головы основного ротора от значительных повреждений.
Основные лопасти по факту оказались длиной 142мм, если считать от центра отверстия.
Канопа достаточно жесткая, может и переживет несколько аварий:) Не понравилось крепление канопы в четырех точках. Мало того, что насаживать ее непросто, так еще из-за небольших отверстий резиночки так и норовят выскочить из канопы!
Разобрал блок электроники. Регулятор основного мотора построен на процессоре STM32F051K6, который управляет силовыми ключами через драйвер Fortior FD6288T. На борту имеется стабилизатор напряжения на 5В, построенный на микросхеме XL1530E1, выдерживающей ток до 3А.
С регулятора есть два вывода: подача основного напряжения на транзистор управления хвостовым мотором и разъем с управляющим PPM-входом и выходом напряжения 5В для питания полетного контроллера и серв.
Полетный контроллер сделан на основе процессора STM32F031K6. В качестве приемника выступает примитивный модуль CC2500 на SPI-шине. Под красной крышкой на плате стоит гироскоп ICM-20608. Гироскоп приклеен к кусочку текстолита, который приклеен к металлической пластинке, которая приклеена к мягкому демпферу:) Хвостовым мотором управляем мощный транзистор MDS1521, выдерживающий напряжение до 30В и ток до 28А.
Изначально вертолет управляется по протоколу Futaba S-FHSS, как и другие модели от XK Innovations. Справа на нижней стороне платы есть кнопочка сопряжения приемника с передатчиком. Если ее нажать и подержать при включенной модели, то полетный контроллер переведет CC2500-модуль в режим сопряжения. Но моделью можно управлять с любого пульта, если подключить внешний SBUS-приемник или DSM-сателлит. Специальное гнездо слева от гироскопа как раз для этого и предназначено.
Позже попробую подключить приемник FrSky XM, а пока буду использовать мультимодуль в пульте.
Остался передатчик XK X6. Очень подробно рассказывал о нем раньше. С тех пор ничего не изменилось. Это неплохой пульт начального уровня, с памятью на 10 моделей, с настраиваемыми расходами, экспонентами, кривыми шага и газа. Работает только по протоколу Futaba S-FHSS.
Питается пульт от шести AA-элементов. К передатчику можно подключить симулятор через тренерский разъем. Есть возможность настраивать жесткость стиков, не разбирая пульт.
Рекомендованные настройки кривых шага и газа для XK X6 есть в инструкции вертолета.
Теперь настройка. Как и говорил выше, буду использовать передатчик FrSky QX7 с мультимодулем iRangeX IRX4. Порядок каналов, как и у прочих моделей от XK Innovations:
Элероны
Элеватор
Газ
Руддер
Режим гироскопа
Шаг
К сожалению, у модели нет возможности подстроить чувствительность гироскопа, поэтому на пятом канале допустимы всего два значения: минимальное - режим 6G, максимальное - режим 3D.
В настройках пульта отключил встроенный модуль, в качестве внешнего выбрал мультимодуль и на нем включил протокол S-FHSS.
В микшерах все сделал примитивно. Повесил на тумблер расходы 70/100% на первые два канала, на канал газа сделал 4 режима: нормальный режим со срезанной полкой на 70% газа, Idle1 с полной полкой на 70% газа, Idle2 с полкой на 100% газа, и холд с газом в нуле. На пятый канал повесил отдельный тумблер, хотя им и не пользуюсь. На шестом канале задал чуть поджатую снизу кривую для нормального режима и без всякой кривой для Idle-режимов. По шестому каналу пришлось поджимать значения до 32%, чтобы максимальный шаг был адекватным, в районе +12/-12 градусов.
На выходе сделал на всех каналах диапазон 1000-2000мс. Первый и четвертый пришлось инвертировать. Пятый тоже инвертировал, но лишь для того, чтобы 3D-режим был включен постоянно.
Сначала приподнял вертолет в комнате, проверил работу механики. Перед этим выставил тарелку в горизонт, поймал нулевой шаг.
На улице был небольшой порывистый ветер, но модель его не замечала. Удалось отлетать только три аккумулятора. После первого же аккумулятора начались проблемы с хвостом.
Думаю, что хвосту просто не хватало питания. Чувствовалось, что гироскоп отрабатывает нормально. Снял хвостовую балку и увидел следующее.
К толстым одножильным проводам внутри балки припаяны тоненькие проводки на разъеме, да еще и один надломлен. Думаю, что здесь и была причина в плохой работе хвоста.
После аварии почти ничего не пострадало. Только немного отбилась краска на канопе и появились царапины на кончиках лопастей.
Итак, у XK K130 есть хороший потенциал! Модель, конечно, не для новичков, падать на ней категорически не рекомендую, только если в мягкую траву:) Хотелось бы побольше оборотов на основном роторе. Это можно сделать, если заменить мотор и поставить пиньен на 10 зубьев. Возможность подключить внешний приемник - отличное дополнение! Сервы стандартного размера - еще один плюс. Голова основного ротора очень удачной конструкции, но без упорных подшипников в цапфах. Жаль, что хвост не бесколлекторный - это минус. Габариты вертолета XK K130 вполне удобные. Это уже не модель для полетов в помещении, но еще и не на столько большой аппарат, чтобы выходить в поле. Небольшой ветер для него не помеха. Вес модели вполне соответствует ее размеру. Можно даже немного стречнуть при желании:) Да и на три банки перевести не проблема, если заменить регулятор. Даже коллекторный хвостовой мотор должен вынести такое "издевательство".
Чуть не забыл отметить момент с посадкой вертолета. Сажусь с холдом, то есть, в момент посадки отключаю основной двигатель. И вот тут вылезла одна проблема - хвостовой двигатель тоже отключается и останавливается мгновенно. Из-за этого модель по инерции заваливается на бок. Приходится в момент посадки активно так крутить стики, чтобы вертолет не завалился и не побил лопасти.
На этом пока все. Позже доведу хвост до ума и сделаю еще несколько видео с полетами. Пока так и не удалось прощупать модель в полной мере.